CAN 报文的多路复用和解复用
R2026b简介
此示例说明如何对 CAN 报文应用多路复用和解复用。
多路复用是一种在 CAN 总线通信中用于增加传输信号数量的方法,但其代价是降低了每个信号的有效采样率。
多路复用信号属于同一 CAN 帧,但其位布局可能重叠。位模式的解释是有条件的,取决于另一个信号的值,该信号称为多路复用器。
假设有以下使用 CAN 通信管理器检索的多路复用 OBD-II(板载诊断)帧序列:
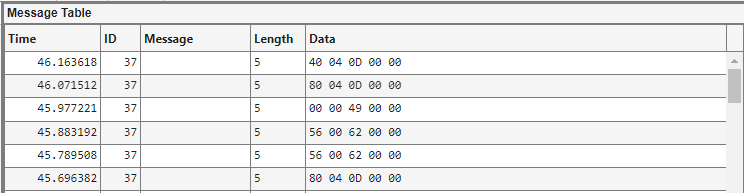
前两个数据字节的解释取决于第三个字节的值,该字节对应于 OBD-II PID。
具体来说,该帧携带三个不同信号,具有重叠的位布局,如以下各图所示。
发动机扭矩,OBD-II PID = 98(十进制),62(十六进制)
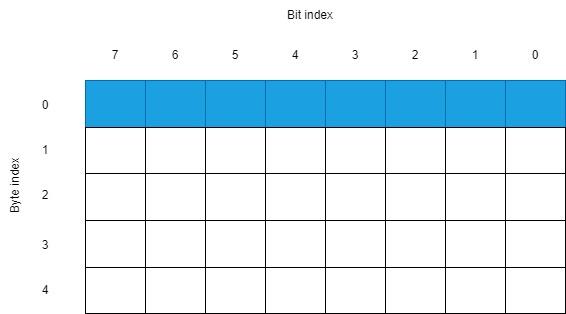
加速踏板位置,OBD-II PID = 73(十进制),49(十六进制)
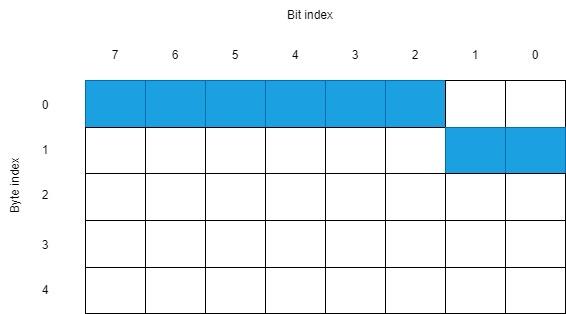
车速,OBD-II PID = 13(十进制),0D(十六进制)
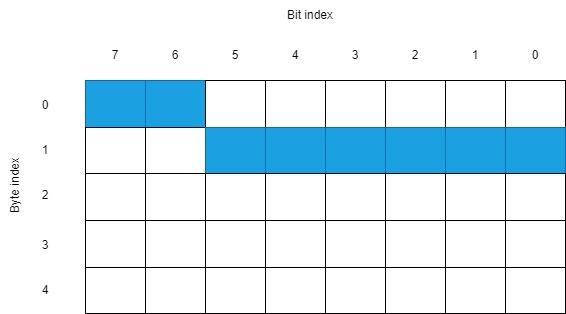
多路复用器信号
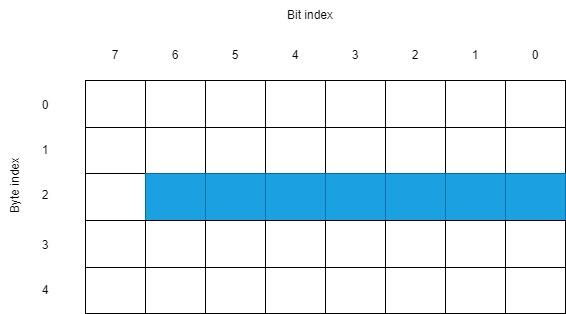
请注意,多路复用器信号的位布局不与其他三个信号的位布局重叠。
在以下各节中,将使用 Simulink® 模型对实际记录的信号进行多路复用和传输。
然后,在 CAN 通信管理器中接收 CAN 帧,最后用几行 MATLAB® 代码进行解复用。
Simulink 中的多路复用和传输
实际发动机百分比扭矩、加速踏板位置和车速的记录信号在 MAT 文件中以时间序列形式提供。在 0 到 25 秒的时间内记录数据。
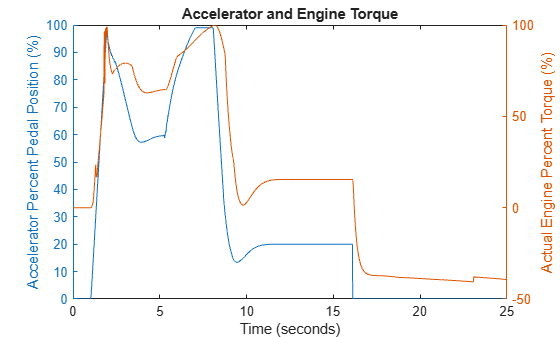
load("Logged_OBD2_Data.mat");检查记录的信号很有意义;特别是,如下所示,当加速踏板位置变为 0 时,发动机扭矩为负值。这是一种称为发动机制动的常见情况,此时车速确实会相应降低。
figure;
yyaxis("left");
plot(Accelerator);
yyaxis("right");
plot(Engine_Torque);
title("Accelerator and Engine Torque");
figure
plot(Vehicle_Speed);
title("Vehicle Speed");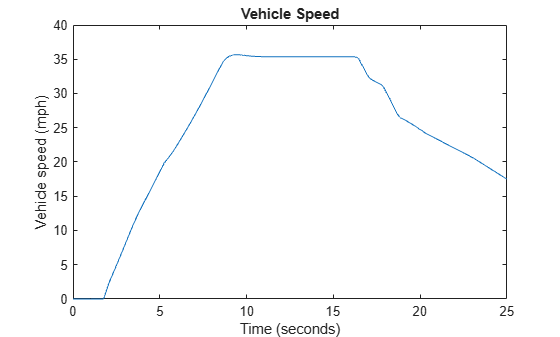
此数据通过 From Workspace 模块输入到以下 Simulink 模型。
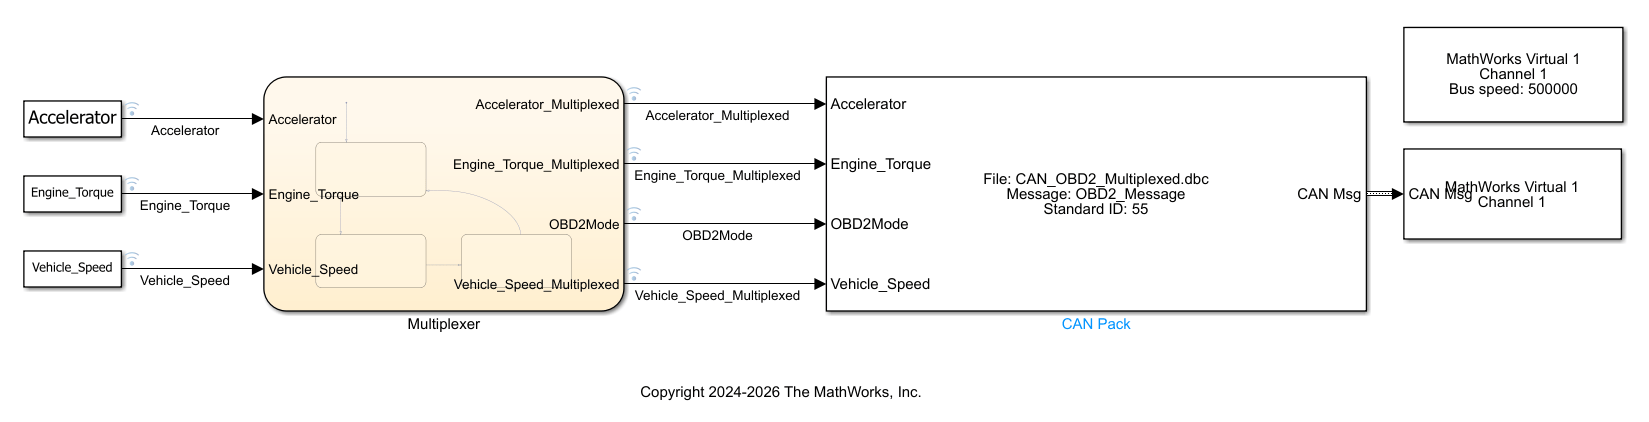
CAN Pack 模块是基于 DBC 文件 CAN_OBD2_Multiplexed.dbc 按如下方式配置的。该文件包含单个多路复用 CAN 帧的定义,具有一个名为 OBD2Mode 的多路复用器。
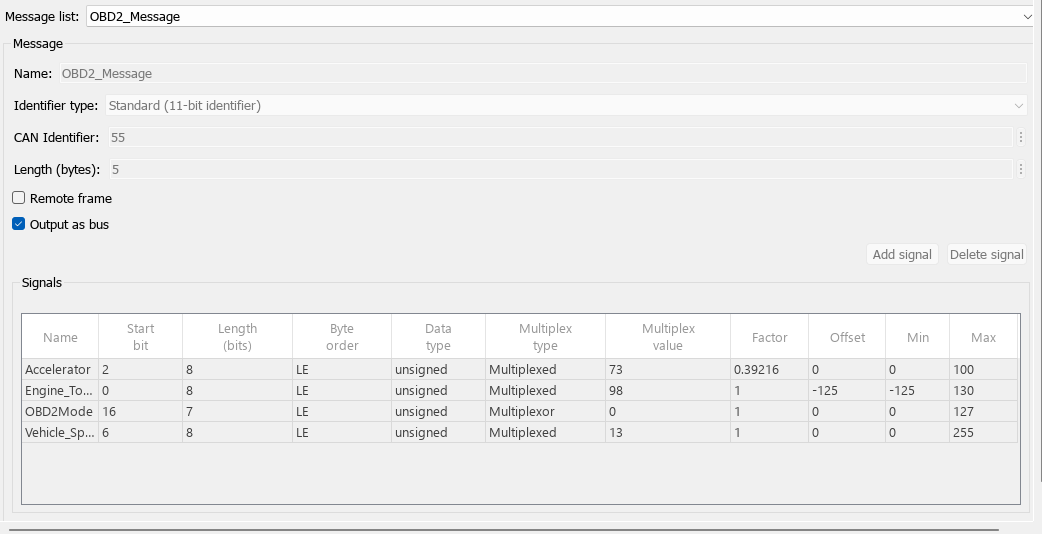
输入信号馈送到 Multiplexer 模块中,该模块是使用 Stateflow® 图实现的。这是一种特别方便的基于时间的多路复用方法。
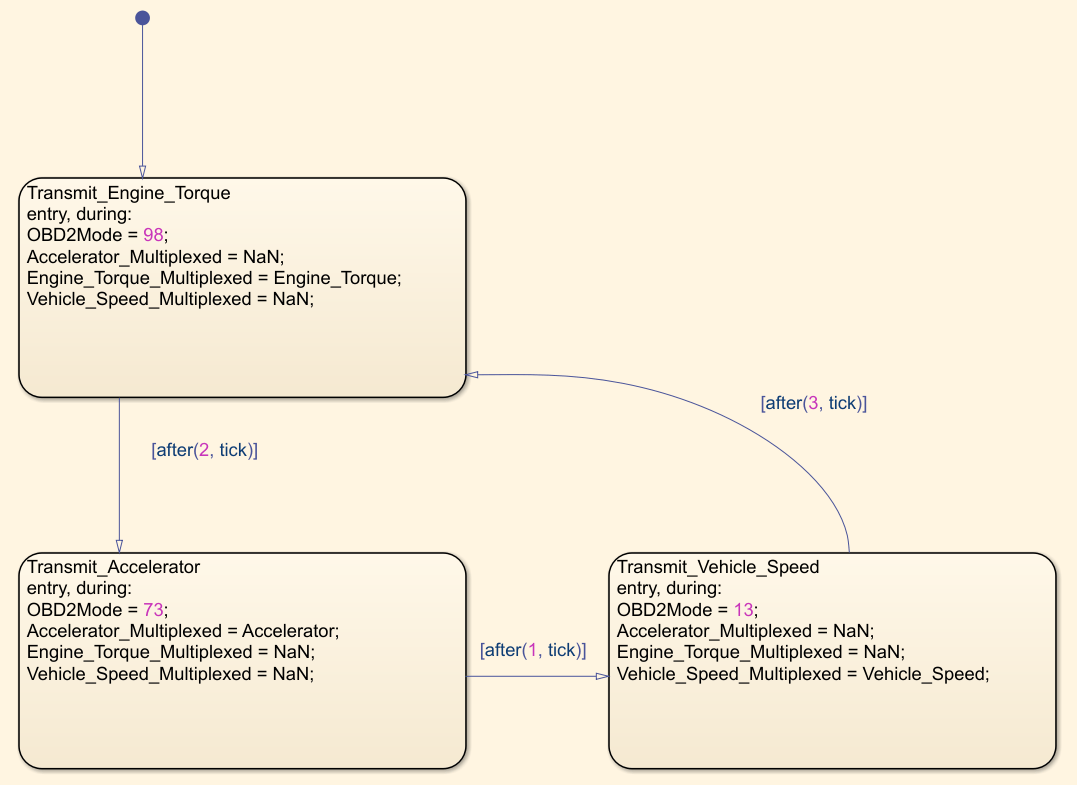
此状态机包含三个互斥状态。当 Transmit_Engine_Torque 状态处于活动状态时,系统会传输发动机扭矩信号及其对应的 OBD-II PID,而其他两个信号设置为 NaA,因为它们的值为缺失值。类似的逻辑也适用于其他两个状态,即 Transmit_Accelerator 和 Transmit_Vehicle_Speed。
状态之间的切换遵循基于时间的逻辑:Transmit_Engine_Torque 状态持续两个仿真时间步,Transmit_Accelerator 状态持续 1 个时间步,Transmit_Vehicle_Speed 状态持续 3 个时间步,然后切换回第一个状态。Stateflow 中的 tick 关键字指在每个时间步激活一次图,该激活由 Simulink 求解器触发。
以下参数用于控制 Simulink 模型的仿真。要实现接近挂钟时间执行的效果,可以启用仿真调速。
Ts = 0.1; % [s]
StartTime = 0; % [s]
StopTime = 25; % [s]
运行仿真后,需要检查多路复用信号以及多路复用器。
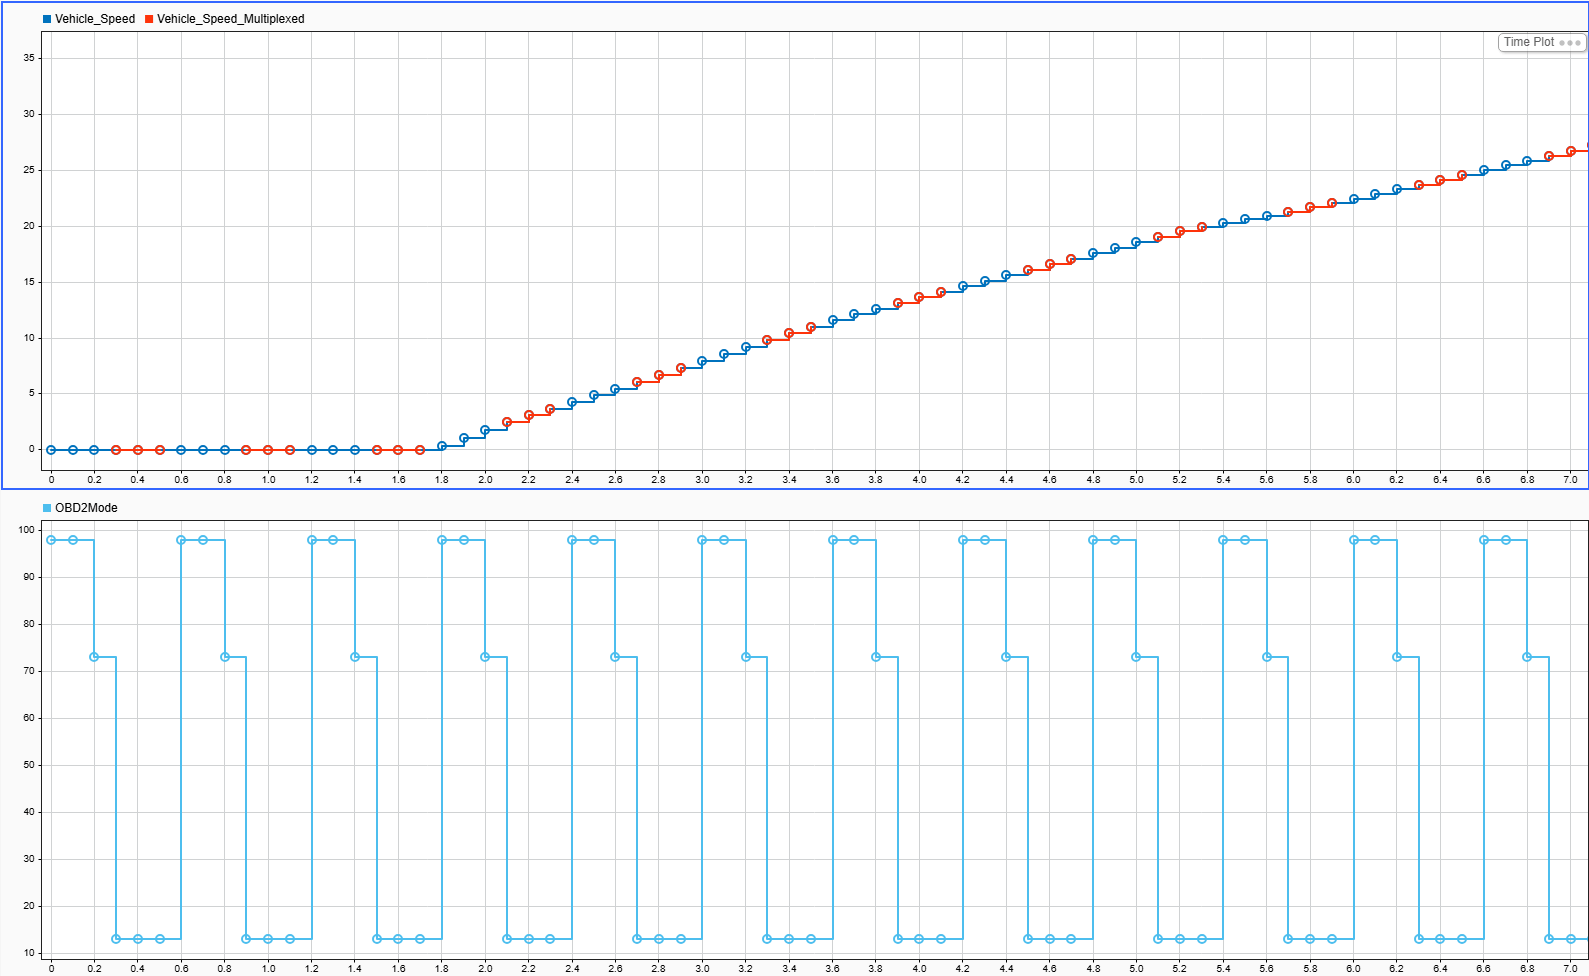
多路复用器周期性地在值 98、73 和 13(对应于三个信号的 OBD-II PID)之间切换。尤其是,当多路复用器值为 13 时,关联的车速信号处于活动状态;否则,该信号不可用。
此图传达多路复用有效地引入原始时间序列的下采样的概念,如原始车速信号和多路复用车速信号的比较所示。
MATLAB 中的接收和解复用
打开并配置 CAN 通信管理器以在 MathWorks Virtual Channel 1 上接收报文。然后,运行 Simulink 模型以接收报文,并将其导出到 MATLAB 工作区变量。在此示例中,变量称为 canExplorerMsgs,可在 canExplorerMsgs.mat 文件中使用。
为文件 CAN_OBD2_Multiplexed.dbc 创建一个 CAN 数据库对象。使用该数据库对象以及 canMessageTimetable 和 canSignalTimetable 函数对报文进行解码。
load("canExplorerMsgs.mat");
db = canDatabase("CAN_OBD2_Multiplexed.dbc");
msgsTT = canMessageTimetable(canExplorerMsgs, db);
sigsTT = canSignalTimetable(msgsTT)
sigsTT = 251×4 timetable
       Time       Vehicle_Speed    Accelerator    OBD2Mode    Engine_Torque
    __________    _____________    ___________    ________    _____________

    12.557 sec         NaN              NaN          98              0
    12.657 sec         NaN              NaN          98              0
    12.882 sec         NaN                0          73            NaN
    12.976 sec           0              NaN          13            NaN
    13.07 sec            0              NaN          13            NaN
    13.281 sec           0              NaN          13            NaN
    13.797 sec         NaN              NaN          98              0
    13.967 sec         NaN              NaN          98              0
    14.057 sec         NaN                0          73            NaN
    14.147 sec           0              NaN          13            NaN
    14.237 sec           0              NaN          13            NaN
    14.327 sec           0              NaN          13            NaN
    14.417 sec         NaN              NaN          98              7
    14.507 sec         NaN              NaN          98             23
    14.597 sec         NaN           39.608          73            NaN
    14.687 sec           0              NaN          13            NaN


      ⋮
如果有任何 CAN 报文使用多路复用,这些函数会自动应用解复用。对于给定报文,如果 sigsTT 时间表中的信号未根据该报文所包含的多路复用器值进行解复用,则会将这些信号赋值为 NaN。
解复用后的信号可以像常规信号一样用于数据分析和可视化。数据分析函数(例如 mean)提供了相应的参数,用于控制计算时是否包括缺失值。此外,可视化函数不会显示缺失数据,如下图所示。
vAverage = mean(sigsTT.Vehicle_Speed, "omitnan")vAverage = 24.5360
figure
plot(sigsTT.Time, sigsTT.Vehicle_Speed)
title("Vehicle Speed - Demultiplexed");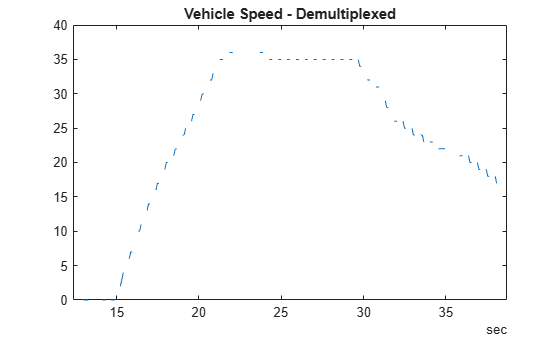
该图清晰地显示出解复用后的信号实际上经过了降采样而且,初始时间不同于仿真的初始时间,这是因为用户在启动 CAN 通信管理器和启动 Simulink 仿真之间引入了延迟。然而,由于仿真调速,大约 25 秒的时间范围与仿真时间范围一致。

