创建并配置 AUTOSAR Adaptive 软件组件
R2026b此示例说明如何从 Simulink® 模型创建一个 AUTOSAR Adaptive 软件组件模型。
AUTOSAR Blockset 软件支持创建生成符合 AUTOSAR 标准的代码和 ARXML 的 AUTOSAR Adaptive 软件组件模型。要在 Simulink 中开发 AUTOSAR Adaptive 软件组件,请遵循以下一般工作流:
创建一个实现软件组件行为的 Simulink 算法模型。
将该模型配置为 AUTOSAR Adaptive 软件组件。
设计软件组件服务接口,并进一步细化 AUTOSAR 软件组件配置。
生成 C++ 代码并导出 ARXML 描述(需要 Embedded Coder®)。
在 Simulink 中创建 AUTOSAR Adaptive 软件组件
要创建一个 AUTOSAR Adaptive 软件组件的初始 Simulink 表示,请使用以下方法之一:
使用现有 Simulink 模型创建一个 AUTOSAR Adaptive 软件组件。
将 AUTOSAR Adaptive 软件组件描述从 ARXML 文件导入新 Simulink 模型中。
要使用现有模型创建一个 AUTOSAR Adaptive 软件组件,首先打开一个未映射 AUTOSAR 软件组件的 Simulink 组件模型。此示例使用示例模型 LaneGuidance。
open_system("LaneGuidance");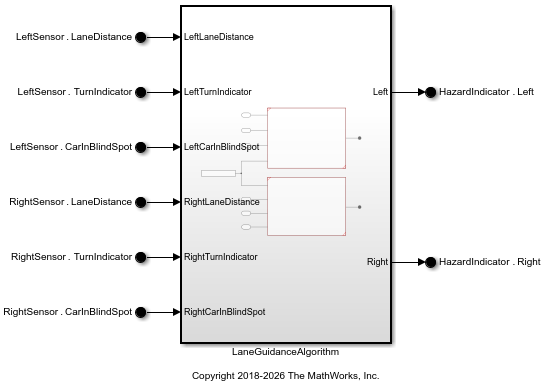
要将模型配置为 AUTOSAR Adaptive 软件组件,请首先将系统目标文件设置为 autosar_adaptive.tlc。
set_param("LaneGuidance","SystemTargetFile","autosar_adaptive.tlc");
保存模型并将其命名为 my_autosar_LaneGuidance。
save_system("LaneGuidance","my_autosar_LaneGuidance.slx");
通过使用 autosar.api.create 函数创建一个初始 AUTOSAR Adaptive 配置。
autosar.api.create("my_autosar_LaneGuidance");在 Simulink 工具条的 App 选项卡上,点击 AUTOSAR 组件设计器。模型在 AUTOSAR Adaptive 软件组件透视中打开。
在 Simulink 中配置 AUTOSAR 组件端口接口
通过在链接的 Simulink 数据字典中定义 Simulink.dictionary.archdata.DataInterface 对象来配置端口接口。存储在数据字典的“架构数据”分区中的接口和类型具有代码生成特定属性,例如单独的 C++ 命名空间和头文件。数据字典 PortInterfaces 链接到示例模型 autosar_LaneGuidance,并且已包含此示例中使用的端口接口。在本节中,您链接 PortInterfaces 字典,在 my_autosar_LaneGuidance 中将数据接口对象分配给软件组件端口。
将 PortInterfaces 数据字典链接到模型,并通过使用 set_param 函数将数据接口分配给软件组件端口。
set_param("my_autosar_LaneGuidance",DataDictionary="PortInterfaces.sldd");
set_param("my_autosar_LaneGuidance/LeftSensor",OutDataTypeStr="Bus: SensorInterface");
set_param("my_autosar_LaneGuidance/RightSensor",OutDataTypeStr="Bus: SensorInterface");
set_param("my_autosar_LaneGuidance/HazardIndicator",OutDataTypeStr="Bus: HazardInterface");
通过编辑 Simulink.dictionary.archdata.DataInterface 对象来配置代码生成属性。对每个数据接口对象设置 CppNamespace 属性,以指定用于代码生成的 C++ 命名空间。这些命名空间在生成的 C++ 服务代码中组织生成的 ara::com 代理和骨架头文件。
archDataObj = Simulink.dictionary.archdata.open("PortInterfaces.sldd");
sensorIntf = getInterface(archDataObj,"SensorInterface");
sensorIntf.CppNamespace = "company::chassis::perception";
hazardIntf = getInterface(archDataObj,"HazardInterface");
hazardIntf.CppNamespace = "company::chassis::actuation";
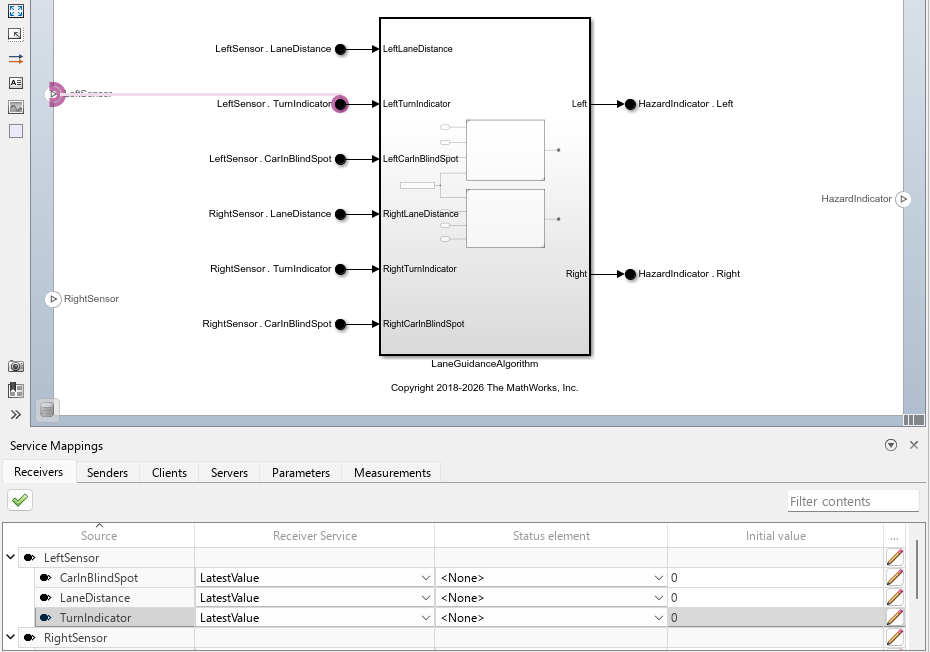
通过使用服务映射编辑器配置软件组件的服务通信属性。在 Simulink 工具条的 AUTOSAR 选项卡上,在准备部分中,点击服务映射。服务映射编辑器将打开。在“接收方”选项卡上,将 LeftSensor 端口的每个数据元素的接收方服务设置为 LatestValue。
生成 C++ 算法和服务代码并导出 ARXML 描述 (Embedded Coder)
如果您有 Embedded Coder 软件,您可以为 AUTOSAR Adaptive 软件组件模型生成代码。如果您使用的是基于 POSIX 的 Linux 环境,您也可以在生成的 C++ 代码和导出的 ARXML 之外生成可随时部署的应用程序。在此示例中,您只生成代码并导出 ARXML。
选择配置参数仅生成代码模型配置参数设置。
set_param("my_autosar_LaneGuidance","GenCodeOnly","on")
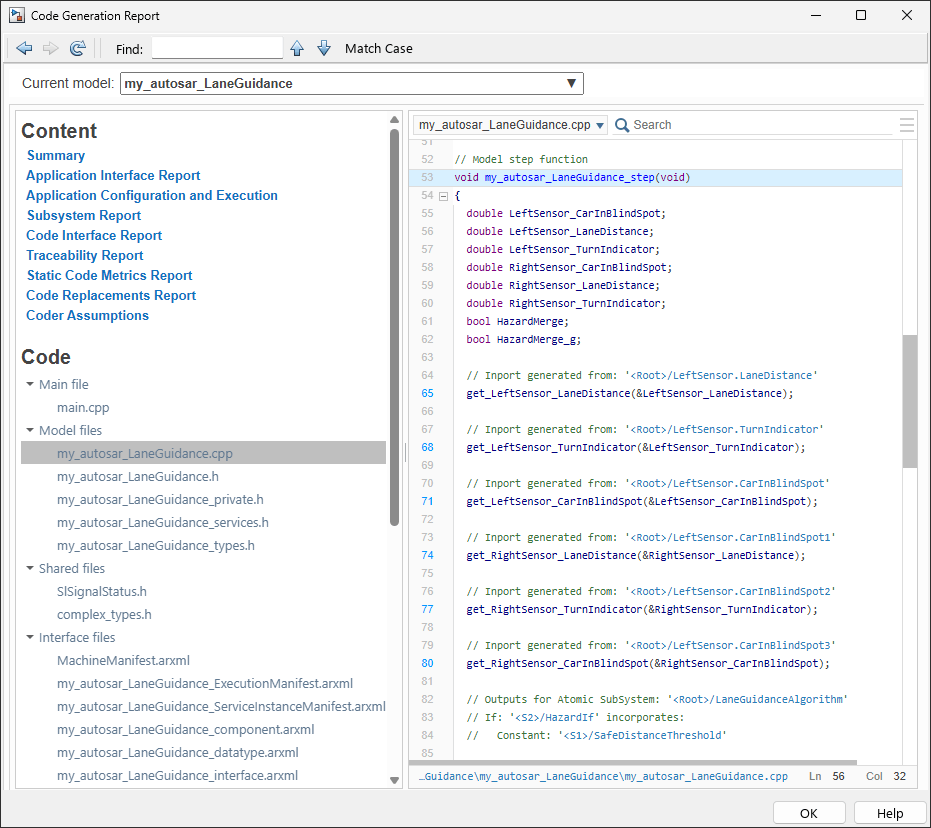
在模型窗口中,在 AUTOSAR 选项卡上,点击生成代码。检查生成的代码。验证您的服务映射编辑器和 Simulink 数据字典更改已反映在 C++ 代码和 ARXML 描述中。
evalc('slbuild("my_autosar_LaneGuidance")');编译完成后,将打开代码生成报告。检查报告。验证您的数据字典更改已反映在 C 代码和 ARXML 描述中。使用查找字段搜索您修改的端口和接口的名称。
相关链接
代码生成(Adaptive 平台)

