IMU Filter
R2026bIMU Filter block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
Libraries:
Sensor Fusion and Tracking Toolbox /
Multisensor Positioning /
Navigation Filters
Navigation Toolbox /
Multisensor Positioning /
Navigation Filters
Description
The IMU Filter Simulink® block fuses accelerometer and gyroscope sensor data to estimate device orientation.
Examples
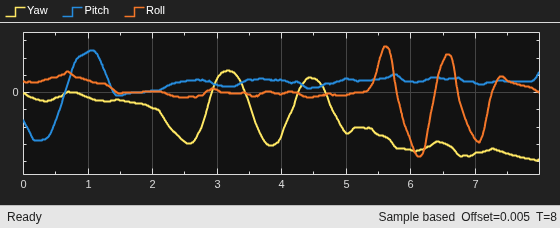
Compute Orientation from Recorded IMU Data
Load the rpy_9axis file into the workspace. The file contains recorded accelerometer, gyroscope, and magnetometer sensor data from a device oscillating in pitch (around the y-axis), then yaw (around the z-axis), and then roll (around the x-axis). The file also contains the sample rate of the recording.
Ports
Input
Output
Parameters
Programmatic Use: Add Block
To add the block programmatically, use the add_block function with one of these library block paths as the source.
"mspfiltlib/IMU Filter"
"mspfiltlib/IMU Filter"
Example: add_block("mspfiltlib/IMU Filter","myModel/myBlock",MakeNameUnique="on")
Extended Capabilities
Version History
Introduced in R2023b

