Rotational Multibody Interface
R2026b机械旋转网络与 Simscape Multibody 关节之间的接口
Rotational Multibody Interface block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
库:
Simscape /
Foundation Library /
Mechanical /
Multibody Interfaces
描述
Rotational Multibody Interface 模块实现了一种直观的方法,可以将具有机械旋转端口的 Simscape™ 模块与具有转动基元的 Simscape Multibody™ 关节连接起来。可连接到 Rotational Multibody Interface 模块的 Simscape 模块包括:
Foundation > Mechanical > Rotational Elements 库中的模块,例如 Rotational Friction 或 Rotational Damper。
其他 Foundation 库中具有机械旋转端口的模块,例如 Rotational Mechanical Converter (G) 或 Rotational Mechanical Converter (IL)。
附加产品中具有机械旋转端口的模块,例如 Simscape Fluids™ 库中的液压作动器。
Rotational Multibody Interface 模块会将扭矩与接口间的相对角速度匹配。您可以将其连接到任何具有转动基元的 Simscape Multibody 关节:
在关节上启用速度感应端口 w 和扭矩作动端口 t。如果关节具有多个自由度,请确保选定速度感应和扭矩作动对应于同一自由度。
将 Rotational Multibody Interface 模块的物理信号端口 w 和 t 连接到 Simscape Multibody 关节的端口 w 和 t。
将 Rotational Multibody Interface 模块的端口 C 和 R 连接到 Simscape 机械旋转网络。

有关详细的分步说明,请参阅Connecting Simscape Networks to Simscape Multibody Joints。
Rotational Friction 和 Rotational Damper 等模块不需要位置信息,对于这些模块,基于扭矩和相对角速度的接口就足够了。其他模块(例如液压作动器)则需要其端口之间的相对位置信息。要将这些模块连接到 Simscape Multibody 关节,请执行以下操作:
使用 Rotational Multibody Interface 模块。在关节上启用速度感应端口 w 和扭矩作动端口 t,并按照上述说明连接这些端口。
此外,在关节上启用位置感应端口 q。如果关节具有多个自由度,请确保位置感应、速度感应和扭矩作动均对应于同一自由度。
在作动器模块上,通过将接口旋转参数设置为从 Multibody 关节提供输入信号来启用位置输入端口 q。将作动器模块上的位置输入端口 q 连接到 Simscape Multibody 关节的位置感应端口 q。

假设和限制
对于包含 Translational Multibody Interface 或 Rotational Multibody Interface 模块的模型,建议使用 Simscape Multibody 模块来对质量和惯量进行建模。原因是 Simscape 网络需要一个接地(参考)节点,网络中的所有质量和惯量都相对于该节点加速。在 Simscape Multibody 关节中,基端坐标系和从端坐标系都可能处于加速状态。因此,连接到关节的 Simscape 网络中的质量或惯量可能没有正确的惯量参考系。
示例
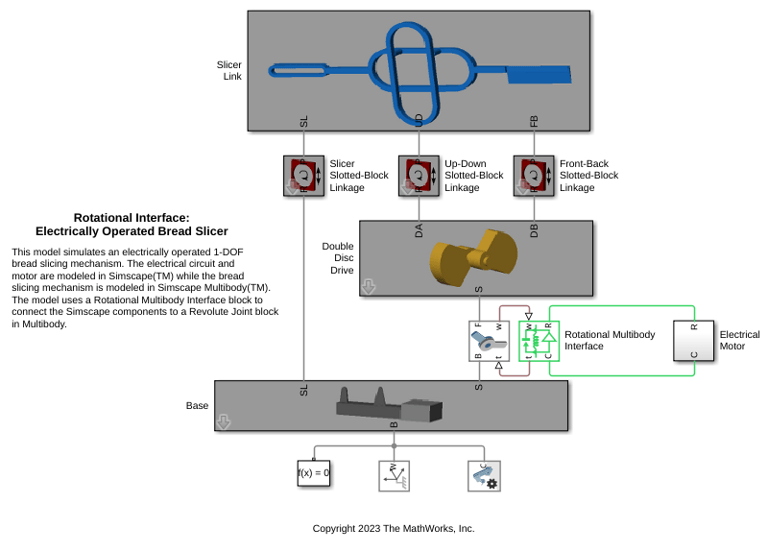
Rotational Interface: Electrically Operated Bread Slicer
This model simulates an electrically operated 1-DOF bread slicing mechanism. The electrical circuit and motor are modeled in Simscape™ while the bread slicing mechanism is modeled in Simscape Multibody™. The model uses a Rotational Multibody Interface block to connect the Simscape components to a Revolute Joint block in Multibody.
端口
输入
输出
守恒
扩展功能
版本历史记录
在 R2021a 中推出

