Wheel and Axle
R2026b机械系统中的轮轴机构
Wheel and Axle block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
库:
Simscape /
Foundation Library /
Mechanical /
Mechanisms
描述
Wheel and Axle 模块表示下面的示意图中所示的轮轴机构。

轮和轴的轴线相同,且假设轴线刚性连接到坐标系,因此可将该机构视为机械旋转运动到机械平移运动的理想转换器。该机构有两个连接端:一个机械旋转端口 A,对应于轴;一个机械平移端口 P,对应于轮缘。该机构用以下方程描述:
其中
T 是轴上的扭矩。
F 是轮缘上的力。
ω 是角速度。
v 是轮缘上的线速度。
r 是轮半径。
or 是机构方向指示器。如果轴沿全局指定正方向的旋转被转换为沿正方向的平移运动,则该值为 +1。如果正方向的旋转导致沿负方向的平移运动,则该值为 -1。
此模块可用于齿轮齿条、方向盘、起重装置、绞盘等的仿真。
此模块的正方向是从 A 到参考点以及从参考点到 P。
变量
要在仿真之前设置模块变量的优先级和初始目标值,请使用模块对话框或属性检查器中的初始目标部分。有关详细信息,请参阅设置模块变量的优先级和初始目标值。
标称值提供了一种指定模型中变量的预期模的方法。使用基于标称值的系统缩放可提高仿真的稳健性。标称值可以来自不同的来源,其中之一是模块对话框或属性检查器中的的标称值部分。有关详细信息,请参阅Modify Nominal Values for a Block Variable。
示例
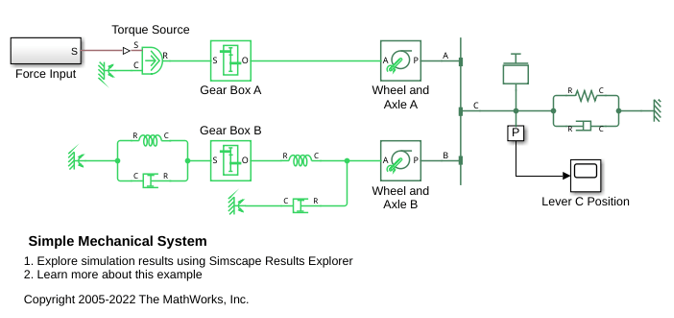
简单机械系统
此示例展示了连接旋转和平移运动的系统模型。一个叠加杠杆驱动一个负载,负载由一个质量体、粘性摩擦和一个弹簧组成,弹簧连接到叠加杠杆上的关节 C。关节 B 悬挂在两根旋转弹簧上,弹簧通过一个轮轴和一个齿轮箱与参考点相连。关节 A 通过一个齿轮箱和一个轮轴机构连接到扭矩源。
端口
守恒
参数
扩展功能
版本历史记录
在 R2007a 中推出

