用于设定点跟踪的二自由度 PID 控制
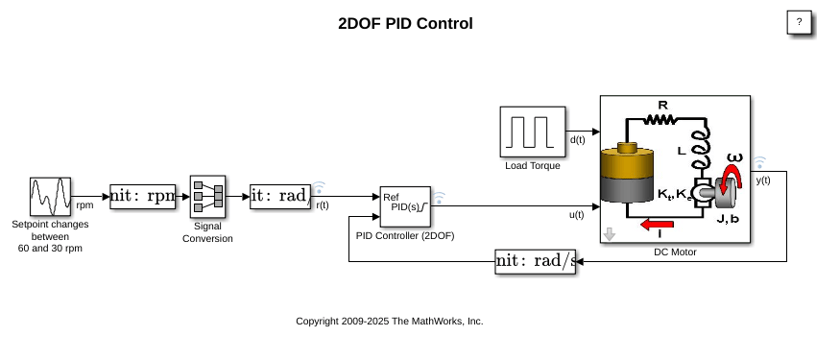
R2026b此示例说明如何使用具有设定点加权的二自由度 PID 控制来调节电机的转速。此模型使用 PID Controller (2DOF) 模块。该模型将设定点值在 60 和 30 rpm 之间更改。为了将单位转换为弧度/秒以在 PID 控制器中使用,该模型使用 Signal Conversion 模块。
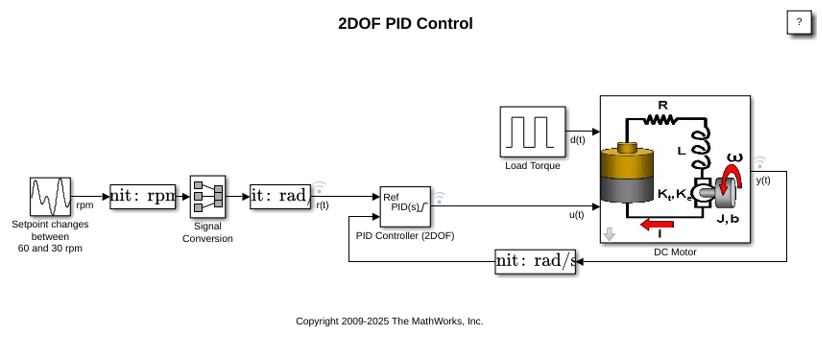
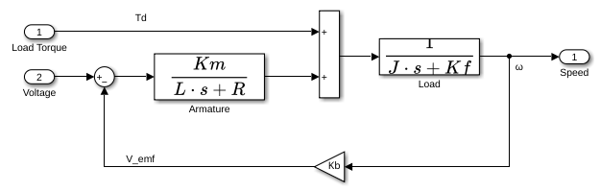
电机是电枢控制的直流电机。电压输入控制电机的轴转速。电机承受负载扭矩  (0-0.1 Nm)。
二自由度 PID 控制
与 PID Controller 模块相比,PID Controller (2DOF) 模块提供一个额外的自由度,从而允许您在设定点通过比例作用通道和导数作用通道时对设定点进行加权。
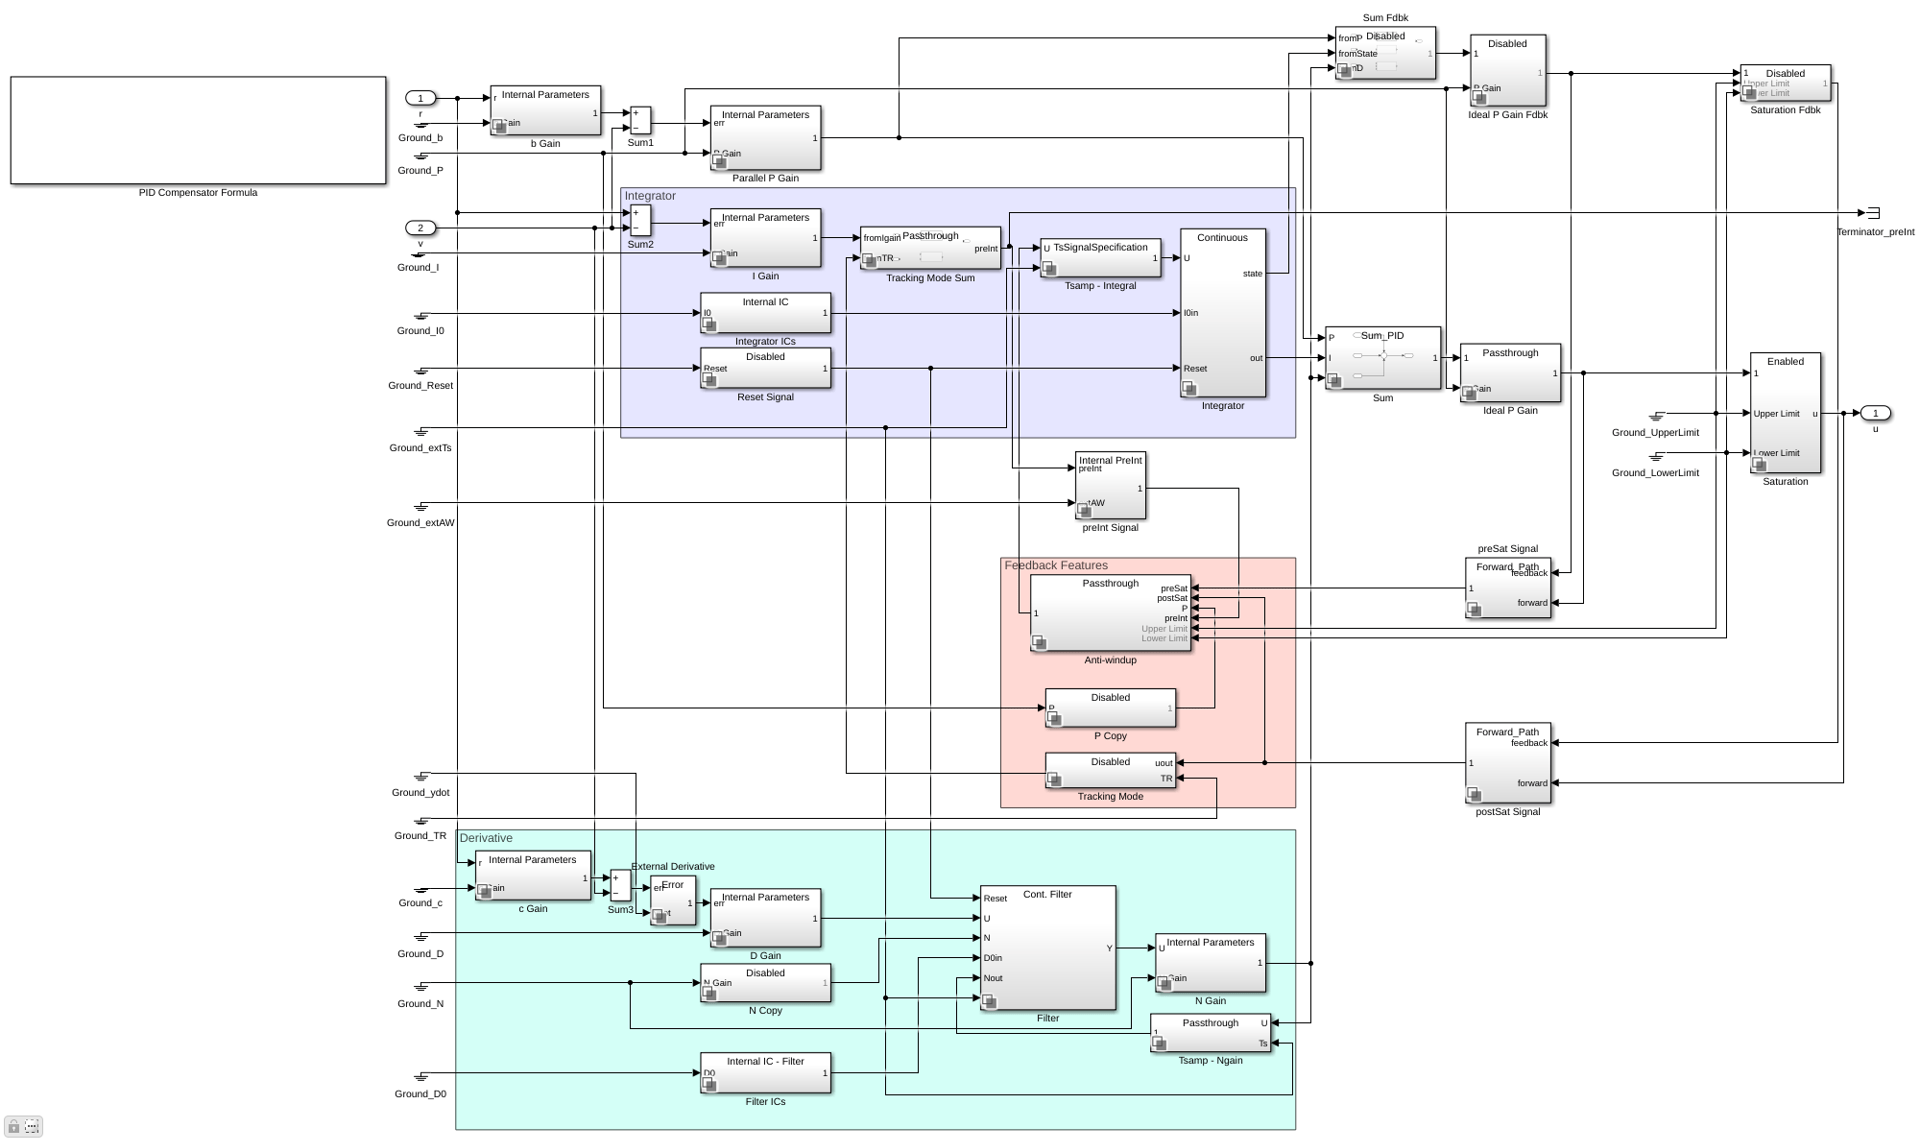
比例作用误差信号由下式给出:
 .
导数作用信号看到的信号由下式给出:
 ,
积分作用信号由下式给出:
 .
通常,设定点权重 c 设置为 0。此值可防止在设定点更改时出现不希望的瞬变,这种效应称为导数冲击。设定点 b 影响控制器的超调性能。通常,较小的 b 值会减少超调。然而,较小的 b 值也可能导致对设定点更改的响应较慢。有关选择正确设定点值的更多详细信息,请参阅 [1]。
当  且
 时,二自由度 PID 控制器的行为与经典 PID 控制器相同。
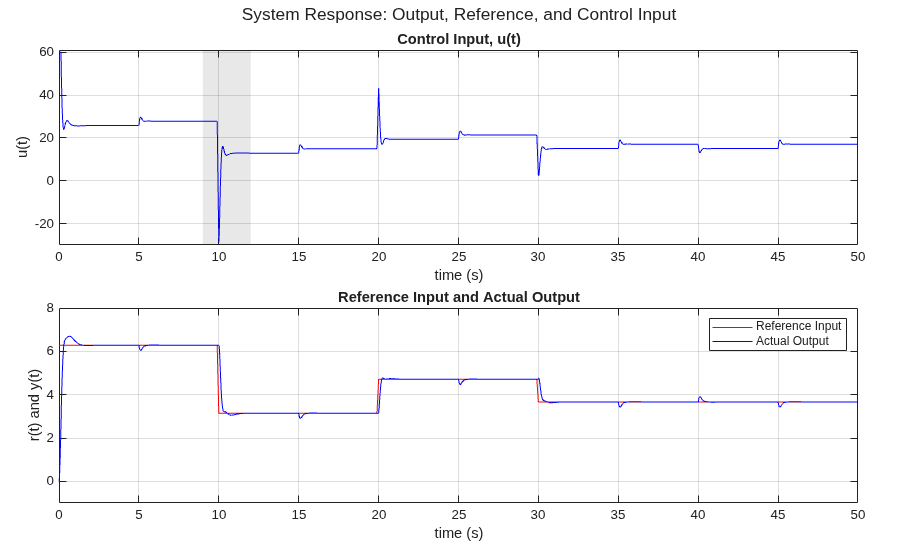
使用 b = 1 且 c = 1 进行仿真
当 且 时,二自由度 PID 控制器的行为与经典 PID 控制器相同。
控制信号中的尖峰是由对设定点更改的积极比例和导数响应引起的,如示波器所示。请参阅控制输入的突出显示部分。修改 b 和 c 权重可以使此响应不那么积极。
使用 b = 0 且 c = 0 进行仿真
在这种情况下,二自由度 PID 控制器称为 I-PD,其中只有 I 作用应用于经典误差信号,而 PD 作用仅应用于测量输出。
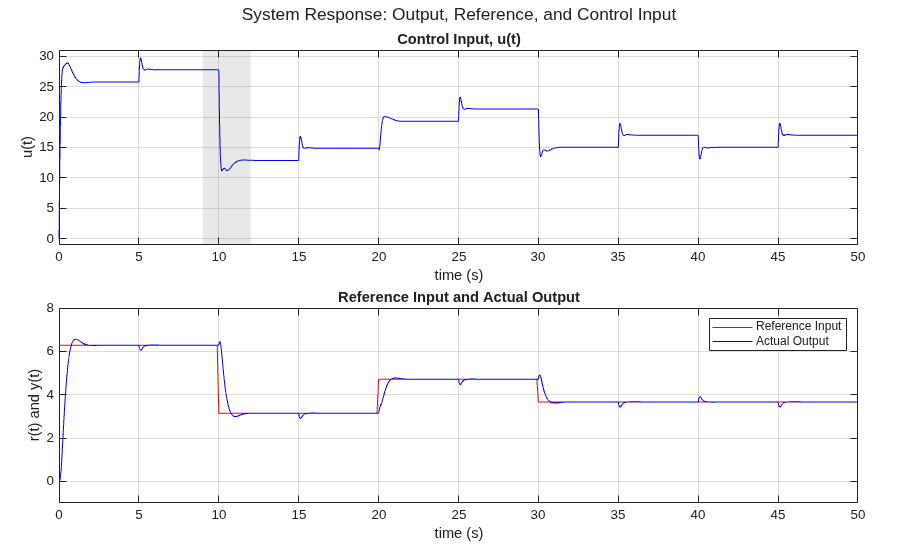
仿真结果的突出显示部分显示由于设定点的突然变化,控制信号中没有大的瞬变。
有关如何选择 b 和 c 的详细信息,请参阅 [1]。
如果您有 Simulink® Control Design™,您可以使用 PID 调节器自动调节所有 PID Controller (2DOF) 模块增益(P、I、D、N、b、c)。
参考
[1] Åström, Karl J., and Tore Hägglund. Advanced PID Control. Research Triangle Park, NC: International Society of Automation, 2006.

