使用 Infineon AURIX 微控制器与编码器对 PMSM 进行磁场定向控制
R2026b此示例说明如何实现磁场定向控制 (FOC) 方法来控制永磁同步电机 (PMSM) 的转速。FOC 算法需要转子位置反馈,这是通过使用编码器获得的。有关 FOC 的更多详细信息,请参阅磁场定向控制 (Motor Control Blockset)。
闭环 FOC 算法用于调节 PMSM 的转速和转矩。您可以使用此示例通过闭环 FOC 实现位置控制应用。该示例驱动电机达到转速值。此示例使用来自 Embedded Coder® Support Package for Infineon® AURIX TC4x Microcontrollers 的 AURIX™ 外设模块和来自 Motor Control Blockset 的 MCB 库模块。
前提条件
有关硬件设置和编译生成代码所需的第三方工具链的详细信息,请参阅 Infineon AURIX 微控制器的硬件设置。有关硬件设置和编译生成代码所需的第三方工具链的详细信息,请参阅Infineon AURIX 微控制器的硬件设置和受支持的硬件和必需的软件。
有关将 Simulink 模型部署到硬件板的详细信息,请参阅Embedded Coder Support Package for Infineon AURIX TC4x Microcontrollers 快速入门。
必需的硬件
Infineon AURIX TC4x 硬件板
AURIX Motor Control Power Board
Nanotec DB42S02 电机
WEDL5541-B14-KIT(5 毫米)增量编码器
硬件连接
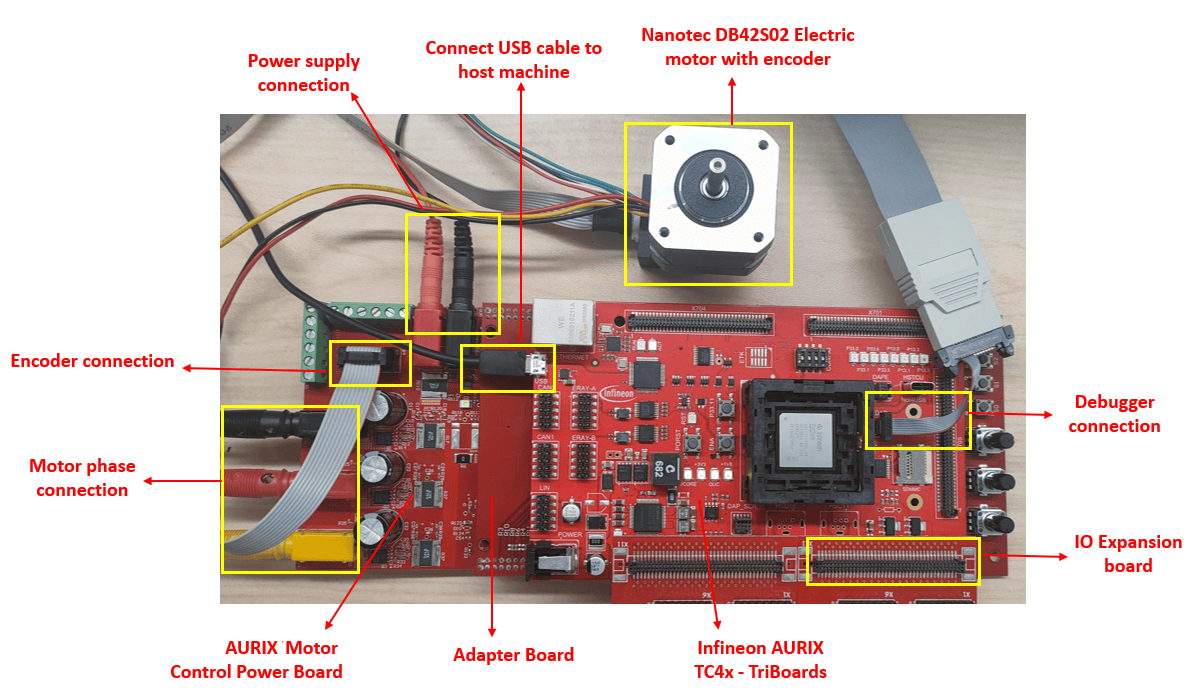
按下图示所示连接所需硬件。
可用模型
该示例包含 tc4x_mcb_pmsm_foc_encoder 模型。
此模型既可用于仿真,也可用于代码生成。
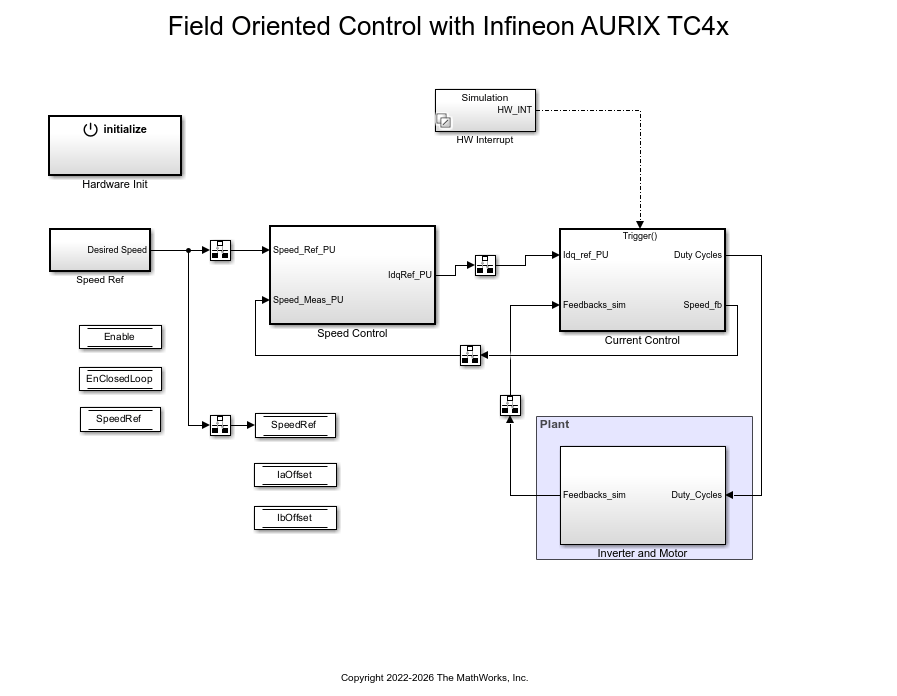
您可以更改模型参数来适应您的特定电机。控制器算法生成空间向量 PWM 信号以驱动逆变器开关。逆变器使用两个模数转换器 (ADC) 测量电机的两个输入电流(ia 和 ib),并将测量值发送到处理器。
此示例使用编码器传感器测量转子位置。编码器传感器由一个具有两个轨道或通道的圆盘组成,这两个轨道或通道的编码电相位差为 90 度。这就会产生两个相位差为 90 度的脉冲(A 和 B)和一个索引脉冲 (I)。控制器使用 A 和 B 通道之间的相位关系以及通道状态的转换来确定电机的旋转方向。
配置模型
1.打开 tc4x_mcb_pmsm_foc_encoder 模型。
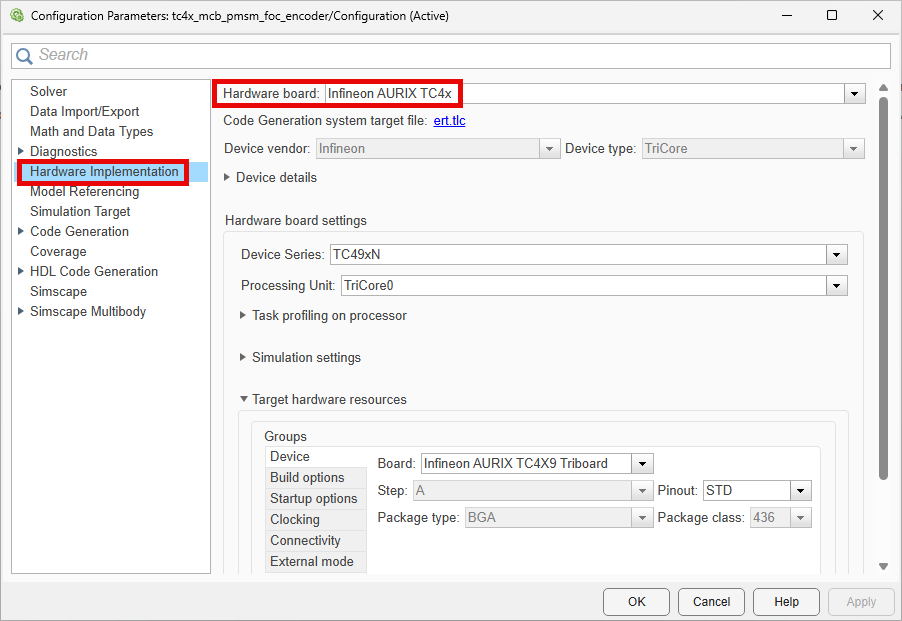
2.按 CTRL+E 打开“配置参数”对话框。点击左窗格中的硬件实现。将硬件板设置为 Infineon AURIX TC4x。在硬件板设置下,展开目标硬件资源。设置系列和包类参数以匹配您的硬件。
3.示例包含 tc4x_mcb_pmsm_foc_encoder_data 脚本,该脚本定义 PMSM 的 FOC 所需的电机、逆变器和控制参数。要为不同电机配置模型,请修改此脚本中的电机参数。
4.该模型针对 Infineon AURIX TC4xx TriBoard 进行了预配置。如果您使用 Infineon AURIX TC497N Control Board,请在硬件映射工具中更新引脚分配和 ADC 通道映射,以匹配您的硬件连接。有关详细信息,请参阅Deploy Motor Control Applications to TC497N Control Board。
外设模块配置
使用硬件映射工具设置此模型的外设模块配置。
1.在 Simulink 工具条中,转至硬件选项卡并点击硬件映射。
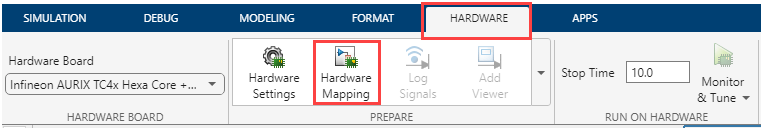
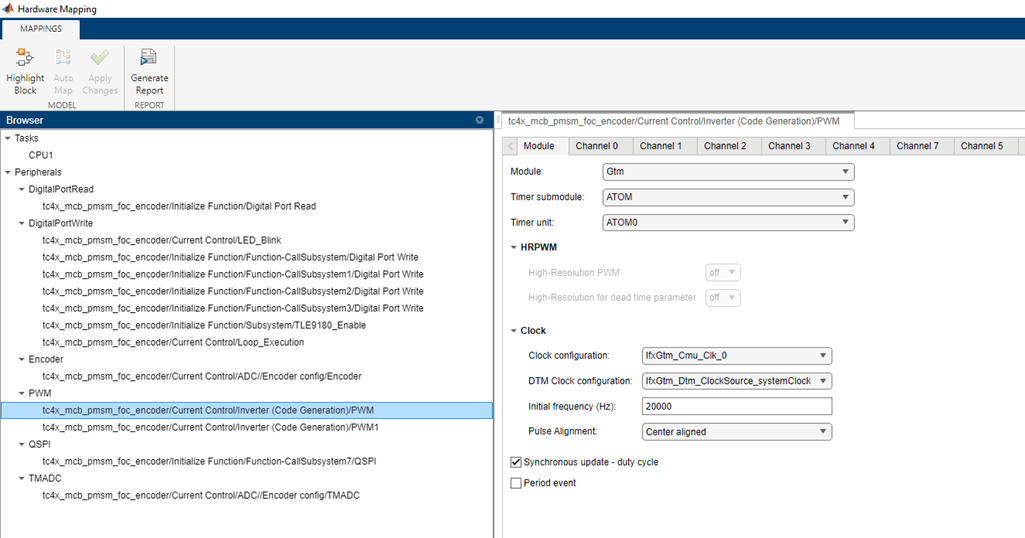
2.下图显示硬件映射工具中的 PWM 外设模块配置。同样,模型配置为用于其他外设。为方便起见,我们提供了预配置模型。
对模型进行仿真
完成以下步骤以仿真模型。
1.打开 tc4x_mcb_pmsm_foc_encoder 模型。
2.点击仿真选项卡上的运行来仿真该模型。
3.点击仿真选项卡上的数据检查器来查看和分析仿真结果。
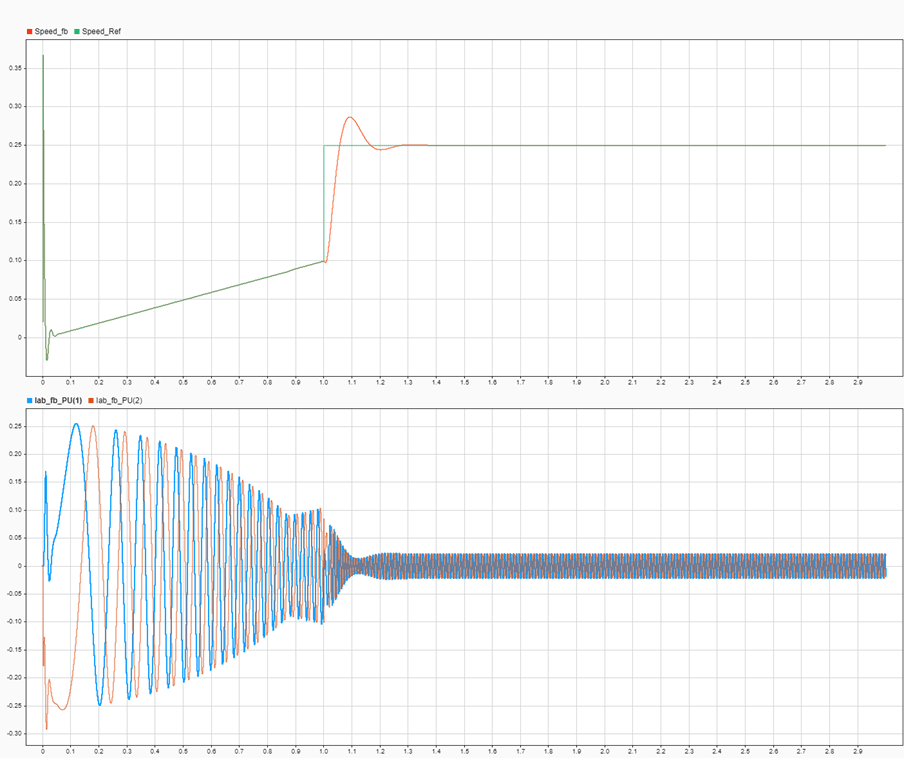
4.在仿真期间,在开环模式使模型运行 1 秒,然后切换到闭环模式,以 0.25 和 0.9 标幺转速运行 20 秒。观察在参考设定点后测量的标幺电流和转速反馈。
生成代码并将模型部署到目标硬件
完成以下步骤以生成代码并在目标硬件上运行 FOC 算法。
1.打开 tc4x_mcb_pmsm_foc_encoder 模型。
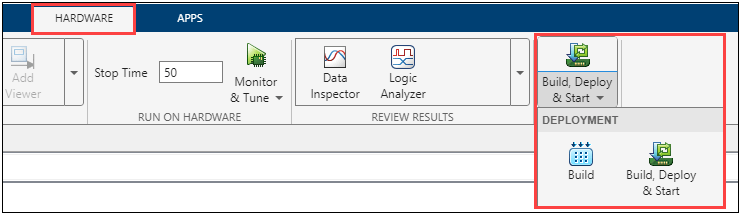
2.点击硬件选项卡上的编译、部署和启动以将目标模型部署到硬件上。
3.按照编译过程进行操作,方法是使用模型画布底部提供的链接打开诊断查看器。您可以观察包含模型可追溯性代码的代码生成报告。Infineon AURIX 使用下载工具将模型部署到硬件。
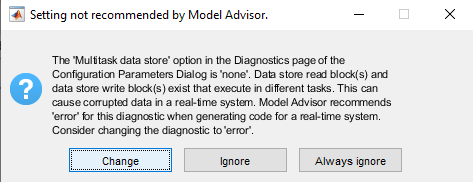
注意:在尝试编译模型时,您可以忽略模型顾问警告消息。
4.从 Infineon 下载并安装 One Eye 工具以监视来自硬件的信号。在使用 One Eye 工具之前,请确保下载并安装最新版本的 TAS/DAS 工具。
5.打开 One Eye 工具。通过点击 One Eye 工具中的文件 > 加载配置来加载此示例附带的 tc4x_mcb_pmsm_foc_encoder.OneEye 文件。
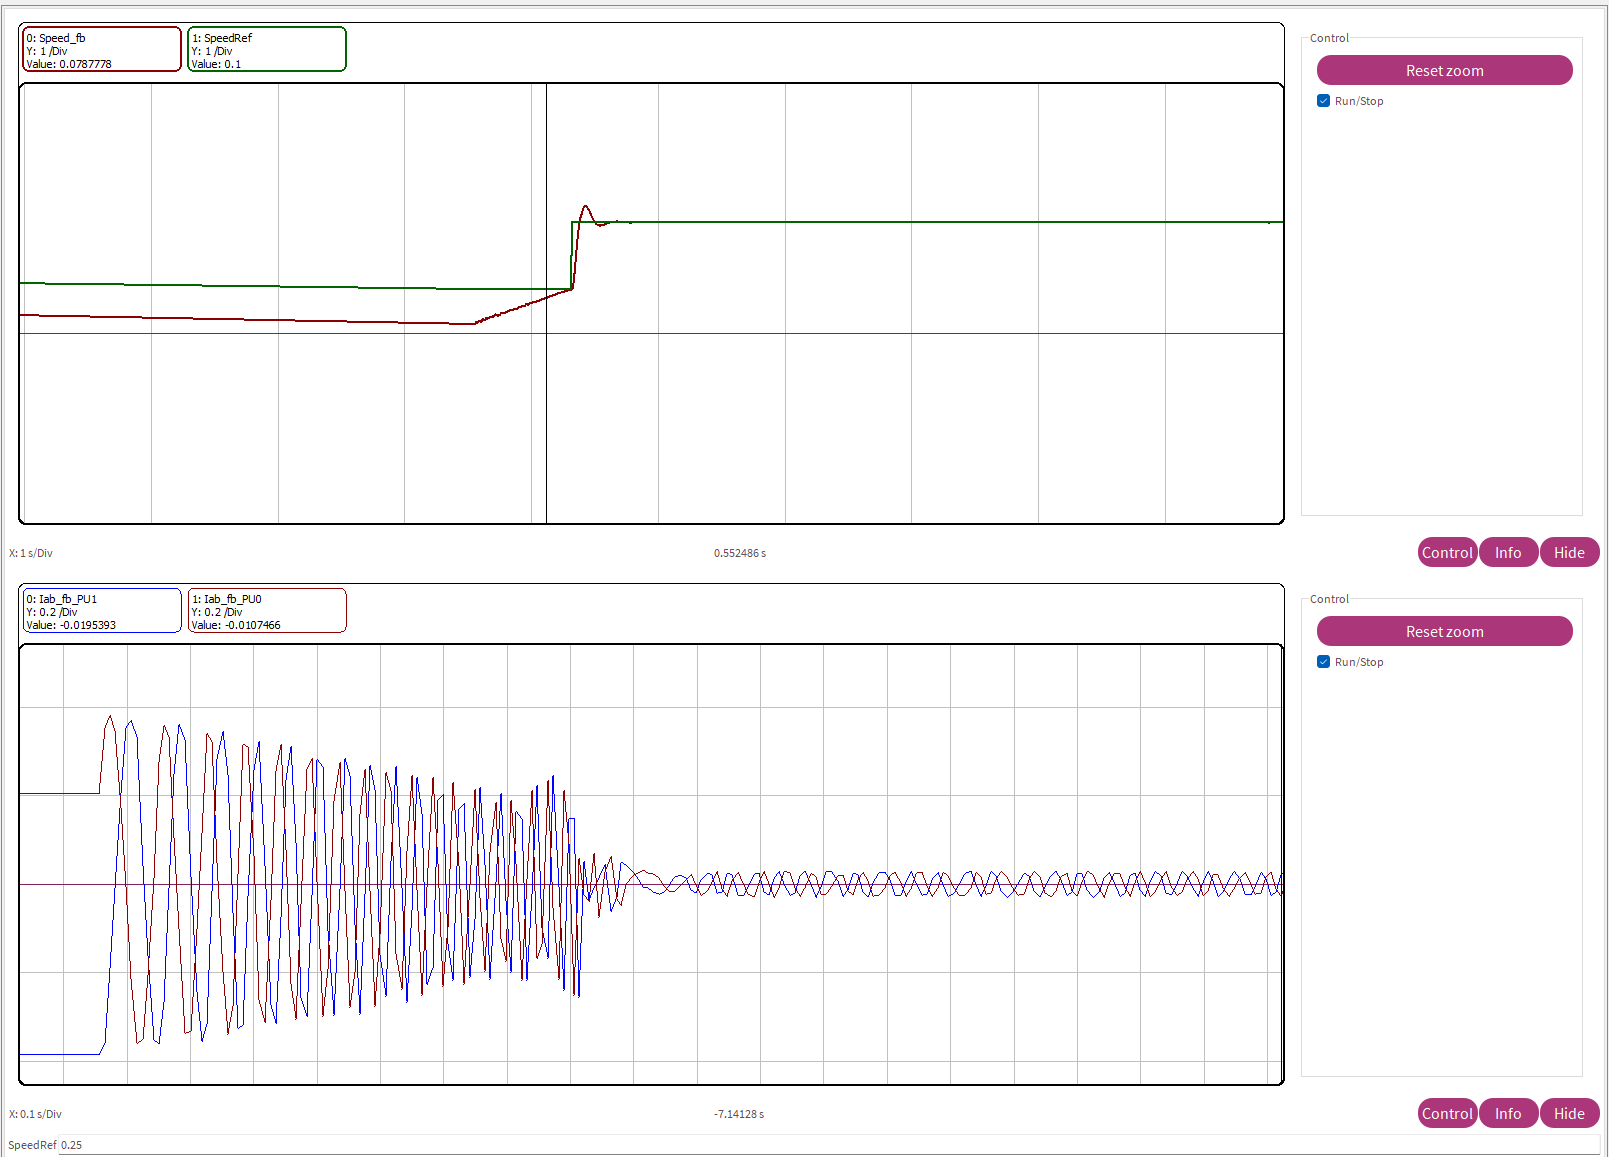
6.加载在步骤 3 中生成的 tc4x_mcb_pmsm_foc_encoder.elf 文件,并观察在参考设定点 (Iab_fb_PU1, Iab_fb_PU0) 后测量的电流 (Speed_fb)、转速反馈 (SpeedRef)。
其他可尝试的操作
该模型针对 Infineon AURIX TC4xx TriBoard 进行了预配置。如果您使用 Infineon AURIX TC4xx Control Board,请在硬件映射工具中更新引脚分配和 ADC 通道映射,以匹配您的硬件连接。有关详细信息,请参阅Deploy Motor Control Applications to TC497N Control Board。
将基于编码器的 FOC 性能与来自 使用 Infineon AURIX 微控制器与编码器对 PMSM 进行磁场定向控制 的 EEMF 观测器性能进行比较。

