Iterative Learning Control
R2026bIterative Learning Control block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
库:
Simulink Control Design /
Adaptive Control
描述
迭代学习控制 (ILC) 是逐次运行控制的一种改进方法。该方法以前一批量运行的误差轨迹的形式进行频繁测量,来更新后续批量运行的控制信号。ILC 可提高从相同初始工况开始执行重复操作的系统的性能。ILC 可以应用于制造业、机器人和化学加工领域的许多实际工业系统,在这些系统中,装配线上的大规模生产需要重复操作。
Iterative Learning Control 模块提供以下配置:
无模型 ILC - 此方法不需要系统动态特性的先验知识,并使用比例导数 (PD) 误差反馈来更新控制历史记录。无模型 ILC 更新律为:
其中,γp 是比例增益,γd 是导数增益,Q(q) 是一阶低通滤波器。根据选择的 PD 增益,您可以选择实现 P 型、D 型或 PD 型 ILC。此方法仅适用于 SISO 系统。
基于模型的 ILC - 此方法是 ILC 的更一般形式,适用于以下形式的连续时间和离散时间 LTI 状态空间系统:
此外,此方法支持使用以下两种更新方法中的任意一种:
基于梯度的 ILC -
基于逆模型的 ILC -
有关 ILC 的详细信息,请参阅迭代学习控制。
示例
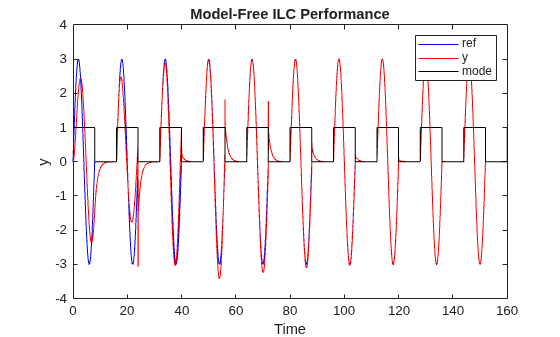
Iterative Learning Control of a Single-Input Single-Output System
Implement an ILC controller to improve closed-loop trajectory tracking performance.
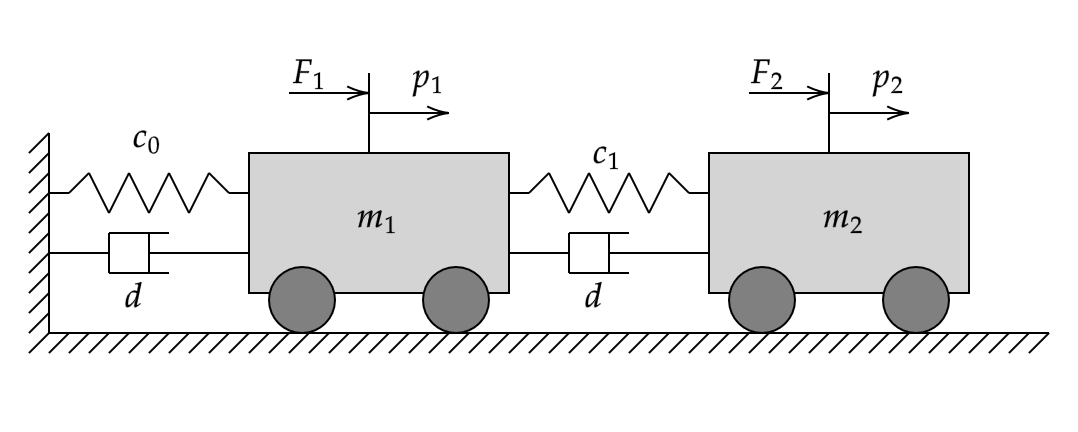
Model Based Iterative Learning Control of Multi-Input Multi-Output System
Implement model-based ILC controller to improve closed-loop trajectory tracking performance of a MIMO system.
端口
输入
输出
参数
要以交互方式编辑模块参数,请使用属性检查器。在 Simulink® 工具条中,在仿真选项卡的准备库中,选择属性检查器。
ILC 控制器的采样时间,指定为正标量。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | Ts |
| 值: | "0.01" (默认) | positive scalar in quotes |
示例: set_param(gcb,"Ts","0.1")
一次 ILC 迭代的持续时间,指定为正标量。此参数决定模块在控制模式下提供多少个控制动作。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | Tspan |
| 值: | "1" (默认) | positive scalar in quotes |
示例: set_param(gcb,"Tspan","10")
指定输出数据类型。
数据类型助手可帮助您设置数据属性。要使用数据类型助手,请点击  。
您可以指定以下数据类型。
内置 - 单精度或双精度数据类型。
表达式 - 使用用于指定类型的 MATLAB 表达式。
有关详细信息,请参阅使用数据类型助手指定数据类型。
ILC 算法,指定为无模型 ILC 或基于模型的 ILC。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | Algorithm |
| 值: | "Model free ILC" (默认) | "Model based ILC" |
示例: set_param(gcb,"Algorithm","Model based ILC")
无模型 ILC 更新律中的比例增益 (γp),指定为非负标量。无模型 ILC 更新律定义如下:
依赖关系
要启用此参数,请将 ILC 算法设置为无模型 ILC。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | gamma_p |
| 值: | "1" (默认) | nonnegative scalar in quotes |
示例: set_param(gcb,"gamma_p","5")
无模型 ILC 更新律中的导数增益 γd,指定为非负标量。无模型 ILC 更新律定义如下:
依赖关系
要启用此参数,请将 ILC 算法设置为无模型 ILC。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | gamma_d |
| 值: | "0" (默认) | nonnegative scalar in quotes |
示例: set_param(gcb,"gamma_d","1")
基于模型的 ILC 中状态空间模型的时域,指定为连续时间或离散时间(Ts)。模型的采样时间必须等于使用采样时间(Ts) 指定的 ILC 采样时间。
依赖关系
要启用此参数,请将 ILC 算法设置为基于模型的 ILC。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | ModelTimeDomain |
| 值: | "Continuous time" (默认) | "Discrete time (Ts)" |
示例: set_param(gcb,"ModelTimeDomain","Discrete time (Ts)")
指定基于模型的 ILC 算法的标称或近似状态空间模型矩阵。模块要求您用以下形式指定被控对象动态特性:
依赖关系
要启用这些参数,请将 ILC 算法设置为基于模型的 ILC。
基于模型的 ILC 方法,指定为基于梯度或基于逆模型。
依赖关系
要启用此参数,请将 ILC 算法设置为基于模型的 ILC。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | ModelBasedILCType |
| 值: | "Gradient based" (默认) | "Inverse-model based" |
示例: set_param(gcb,"ModelBasedILCType","Inverse-model based")
基于梯度的 ILC 增益,指定为正标量。
依赖关系
要启用此参数,请将 ILC 算法设置为基于模型的 ILC,并将 ILC 方法设置为基于梯度。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | gamma_grad |
| 值: | "1" (默认) | positive scalar in quotes |
示例: set_param(gcb,"gamma_grad","2")
基于逆模型的 ILC 增益,指定为小于 2 的正标量。
依赖关系
要启用此参数,请将 ILC 算法设置为基于模型的 ILC,并将 ILC 方法设置为基于逆模型。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | gamma_inverse |
| 值: | "1" (默认) | positive scalar less than 2 in quotes |
示例: set_param(gcb,"gamma_inverse","1.5")
选择此参数可将一阶低通滤波器应用于 ILC 更新律。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | LPFEnable |
| 值: | "off" (默认) | "on" |
示例: set_param(gcb,"LPFEnable","on")
一阶低通滤波器的时间常数,指定为正标量。
依赖关系
要启用此参数,请选择启用一阶低通滤波器。
编程用法
要以编程方式设置模块参数值,请使用 set_param 函数。
| 参数: | tau |
| 值: | "1" (默认) | positive scalar in quotes |
示例: set_param(gcb,"tau","10")
扩展功能
版本历史记录
在 R2024b 中推出

