主要内容

CAN FD Configuration

R2026b

配置指定 CAN FD 设备的参数

  • CAN FD Configuration block

库:
Vehicle Network Toolbox / CAN FD Communication

描述

CAN FD Configuration 模块配置可用于传输和接收报文的 CAN FD 设备的参数。

在配置其他 CAN FD 模块之前,请先指定 CAN FD 设备的配置。

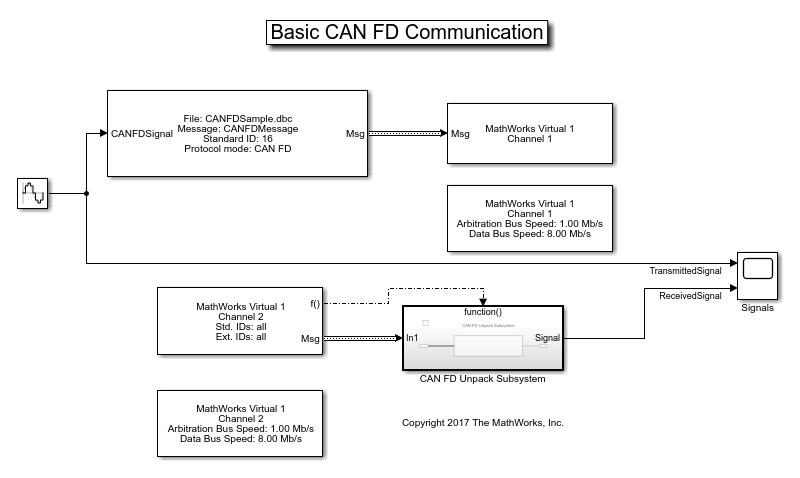
使用一个 CAN FD Configuration 模块对模型中发送和接收报文的每个设备进行配置。如果使用 CAN FD Receive 或 CAN FD Transmit 模块来接收和发送设备上的报文,则模型会检查对于指定设备是否存在对应的 CAN FD Configuration 模块。

注意

您需要 Vehicle Network Toolbox™ 和 Simulink® 软件的许可证才能使用此模块。

其他支持的功能

CAN FD Configuration 模块支持使用 Simulink 加速模式。使用此功能,可以加快 Simulink 模型的执行速度。有关详细信息,请参阅加速 (Simulink)。

示例
参数

全部展开

从列表中选择 CAN FD 设备和要在该设备上使用的通道。使用此设备传输和/或接收报文。设备驱动确定默认总线速度。

编程用法

模块参数:Device
类型:字符向量、字符串

设置所选设备的仲裁总线速度,以每秒位数为单位。默认速度由所选设备分配。

编程用法

模块参数:ArbitrationBusSpeed
类型:字符向量、字符串
值:整数

设置所选设备的数据总线速度,以每秒位数为单位。默认速度由所选设备分配。

编程用法

模块参数:DataBusSpeed
类型:字符向量、字符串
值:整数

(仅限 PEAK-System。)设置总线频率,以兆赫为单位。

编程用法

模块参数:BusFrequency
类型:字符向量、字符串
值:数值

(仅限 PEAK-System。)为仲裁和数据比特率设置单独的比特率预分频器值。

编程用法

模块参数:ArbitrationPrescaler、DataPrescaler
类型:字符向量、字符串
值:整数

对于 Vector 和 PEAK-System 设备,接下来的三个参数有两组设置,分别用于对数据总线速度和仲裁总线速度的位参数进行手动设置。有关这些参数的详细信息,请参阅 位定时。

指定重新同步时位时间调整量的最大限制。指定的值必须为正整数,表示位时间量子段的数量。如果未指定值,则由所选的总线速度设置来确定默认值。

编程用法

模块参数:ArbitrationSJW、DataSJW
类型:字符向量、字符串
值:整数

指定采样点之前的位时间量子数量。指定的值必须是正整数。通常,此值的调整是通过对时间段 2 进行对应的反向调整来实现的,因此其总和保持不变。如果未指定值,则由所选的总线速度设置来确定默认值。

编程用法

模块参数:ArbitrationTSEG1、DataTSEG1
类型:字符向量、字符串
值:整数

指定采样点后的位时间量子数量。指定的值必须是正整数。通常,此值的调整是通过对时间段 1 进行对应的反向调整来实现的,因此其总和保持不变。如果未指定值,则由所选的总线速度设置来确定默认值。

编程用法

模块参数:ArbitrationTSEG2、DataTSEG2
类型:字符向量、字符串
值:整数

如果您更改了位参数设置,点击此按钮可查看您的设置是否有效。该模块会运行检查,以查看总线速度设置和位参数值的组合是否形成了设备的有效值。如果新的位参数值未形成有效组合,则验证将失败并显示错误报文。

编程用法

无

指定通道是处于普通模式 (Normal) 还是静默模式 (Silent)。默认情况下,确认模式为 Normal。在此模式下,通道既可以正常接收和传输报文,也可以在网络上执行其他任务,例如确认报文和创建错误帧。要观察网络上的所有报文活动并执行分析,而不影响网络状态或行为,请选择 Silent。在 Silent 模式下,您只能接收报文而不能传输报文。

编程用法

模块参数:AckMode
类型:字符向量、字符串
值:'Normal' | 'Silent'
默认值:'Normal'

扩展功能

全部展开

版本历史记录

在 R2018a 中推出