双弹簧-质量系统
R2026b此示例说明如何对一个具有周期性变化的外力函数的双弹簧-质量机械系统建模。一根弹簧连接两个质点,力施加在左侧质点上。该力导致两个质点移动并通过弹簧交互。
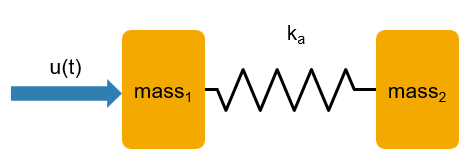
Simulink® 模型表示一个双质量-弹簧机械系统,使用具有线性二次调节器 (LQR) 控制器和状态估计器的状态反馈控制该系统。
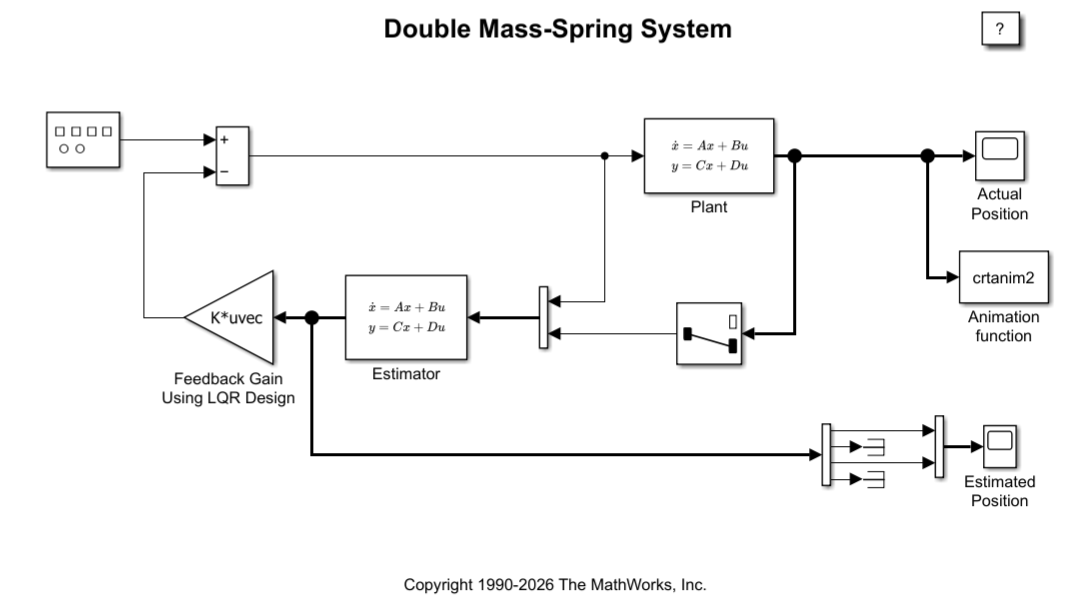
Plant 模块
名为 Plant 的 State-Space 模块实现双弹簧-质量机械系统,由以下状态空间方程表示:
状态向量定义为:
和
矩阵 A、B、C 和 D 包含定义机械系统运动方程中各项的系数。
其中:
- 分别是质点 1 的位置和速度
- 分别是质点 2 的位置和速度
- 周期性外力函数
- 弹簧常数
被控对象输出提供测量的位置,模型将其用于可视化和状态估计。
Estimator 模块
该模型使用 LQR 控制器和状态估计器实现状态反馈。名为 Estimator 的 State-Space 模块实现状态估计器。该模块使用被控对象输入和测量输出来估计全状态向量。估计器持续将预测输出与测量输出进行比较,并根据差异校正状态估计。有关 LQR 控制的详细信息,请参阅lqr (Control System Toolbox)。
模型仿真
打开并仿真模型。为了在仿真期间以动画方式显示质量系统,模型使用 Level-2 MATLAB S-Function 模块。
open_system('sldemo_dblcart1');
sim('sldemo_dblcart1');
close(findall(0,'Type','figure'))
另请参阅
S-Function | State-Space | lqr (Control System Toolbox)
主题
- 在 Simulink 中设计 LQR 伺服控制器 (Control System Toolbox)
- Simulink 和 Simscape 中的双质量-弹簧-阻尼器系统 (Simscape)

