sgolay
R2026b萨维茨基-戈雷滤波器设计
描述
示例
生成信号,该信号由嵌入在高斯白噪声中的 0.2 Hz 正弦波组成,并以每秒五次的采样率进行 200 秒采样。
dt = 1/5;
t = (0:dt:200-dt)';

x = 5*sin(2*pi*0.2*t) + randn(size(t));
使用 sgolay 对信号进行平滑。使用包含 21 个采样的帧和四阶多项式。
order = 4;
framelen = 21;

b = sgolay(order,framelen);
通过将信号与 b 的中心行进行卷积来计算信号的稳态部分。
ycenter = conv(x,b((framelen+1)/2,:),'valid');计算瞬变。使用 b 的最后几行用于启动阶段,使用 b 的前几行用于终止阶段。
ybegin = b(end:-1:(framelen+3)/2,:) * x(framelen:-1:1);
yend = b((framelen-1)/2:-1:1,:) * x(end:-1:end-(framelen-1));
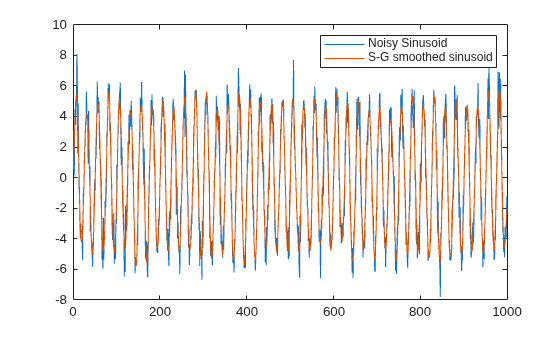
将瞬变部分与稳态部分串联起来以生成完整平滑信号。绘制原始信号和萨维茨基-戈雷估计。
y = [ybegin; ycenter; yend];
plot([x y])
legend('Noisy Sinusoid','S-G smoothed sinusoid')
设计具有五阶多项式的萨维茨基-戈雷平滑滤波器,对以 Hz 采样的含噪信号进行滤波。使用汉明窗。帧长度为 101 个采样。
Fs = 8192;
m = 5;
fl = 101;

weights = hamming(fl);

b = sgolay(m,fl,weights);
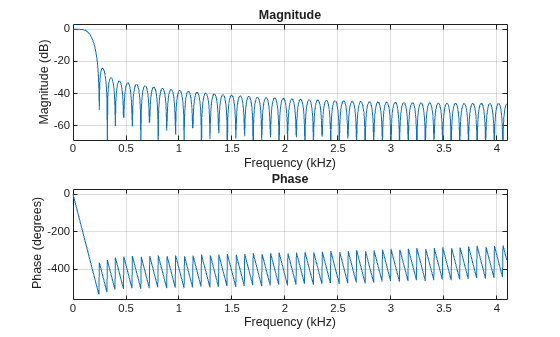
绘制 b 的中心行的频率响应。使用 1024 个 FFT 点。
NFFT = 1024;
freqz(b((fl+1)/2,:),1,NFFT,Fs)
有关加权向量及其对信号滤波性能影响的详细信息,请参阅Design and Analyze Savitzky-Golay Filters。
生成信号,该信号由嵌入在高斯白噪声中的 0.2 Hz 正弦波组成,并以每秒四次的采样率进行 20 秒采样。
dt = 0.25;
t = (0:dt:20-1)';

x = 5*sin(2*pi*0.2*t)+0.5*randn(size(t));
使用萨维茨基-戈雷方法估计正弦波的前三个导数。使用包含 25 个采样的帧和五阶多项式。将各列除以 dt 的幂以对导数进行正确缩放。
[b,g] = sgolay(5,25);

dx = zeros(length(x),4);
for p = 0:3
  dx(:,p+1) = conv(x, factorial(p)/(-dt)^p * g(:,p+1), 'same');
end
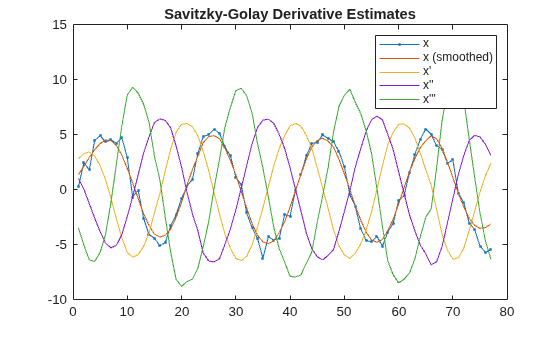
绘制原始信号、平滑后的序列和导数估计值。
plot(x,'.-')
hold on
plot(dx)
hold off

legend('x','x (smoothed)','x''','x''''', 'x''''''')
title('Savitzky-Golay Derivative Estimates')
输入参数
输出参量
算法
萨维茨基-戈雷滤波器用于平滑频率跨度较大的含噪信号。与标准平均值 FIR 滤波器相比,萨维茨基-戈雷平滑滤波器往往会滤除更少的信号高频成分。然而,当噪声电平特别高时,它们在抑制噪声方面不太成功。
通常,滤波包括用移动窗中包含的信号值的某种组合替换信号的每个点,该窗以该点为中心,假设附近点测量的是几乎相同的基础值。例如,移动平均滤波器用周围数据点的局部平均值替换每个数据点。如果给定数据点左侧有 k 个点,右侧有 k 个点,总窗长度为 L = 2k + 1,则移动平均滤波器进行替换
萨维茨基-戈雷滤波器通过最小二乘拟合穿过窗中信号值的 n 阶多项式并将拟合多项式曲线的计算中心点作为新平滑数据点,泛化此思路。对于给定点 xs,
或者,用矩阵表示,
要求得萨维茨基-戈雷估计值,请使用 H 的伪逆计算 a,然后前乘 H:
为避免病态,sgolay 使用 qr 函数将 H 的精简分解计算为 H = QR,据此 B = QQT。
只需计算一次 B。大多数信号点的萨维茨基-戈雷估计值来自将信号与 B 的中心行进行卷积。这将得到滤波信号的稳态部分。B 的前 k 行产生初始瞬变,B 的最后 k 行产生最终瞬变。有关示例,请参阅 sgolayfilt。可以通过增大窗长度来改进噪声抑制,但这会在任何瞬变附近引入类似于吉布斯现象的振铃效应。
参考
[1] Orfanidis, Sophocles J. Introduction to Signal Processing. Englewood Cliffs, NJ: Prentice Hall, 1996.
[2] Press, William H., Saul A. Teukolsky, William T. Vetterling, and Brian P. Flannery. Numerical Recipes in C: The Art of Scientific Computing. New York: Cambridge University Press, 1992.
[3] Schafer, Ronald W. “What Is a Savitzky-Golay Filter? [Lecture Notes].” IEEE Signal Processing Magazine Vol. 28, Number 4, July 2011, pp. 111–117. https://doi.org/10.1109/MSP.2011.941097.

