step
R2026b动态系统的阶跃响应
语法
描述
step 计算经过 td 个时间单位后,系统对于输入值从 U 阶跃变化到 U + dU 的阶跃响应。
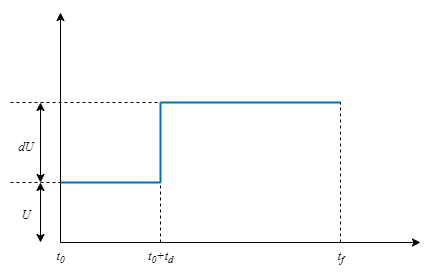
其中,
t0 是仿真开始时间。
td 是阶跃延迟。
U 是基线输入值或偏置。
dU 是阶跃振幅。
默认情况下,该函数对 t0 = 0、U = 0、dU = 1 和 td = 0 应用阶跃。但是,您可以使用名称-值参量配置这些值。您还可以指定初始状态 x(t0)。如果您未指定初始状态,step 会假定系统最初处于静止状态,输入电平为 U。
[___] = step(___, 使用一个或多个名称-值参量指定响应属性。例如,Name=Value)step(sys,Bias=2) 将输入偏置设置为 2。 (自 R2026b 起)
以下名称-值参量会覆盖其他输入参量中指定的值。
示例
绘制由以下传递函数表示的连续时间系统的阶跃响应。
对于此示例,请创建一个表示传递函数的 tf 模型。同样,您可以绘制其他动态系统模型类型的阶跃响应,例如零极点增益 (zpk) 模型或状态空间 (ss) 模型。
sys = tf(4,[1 2 10]);
绘制阶跃响应。
step(sys)
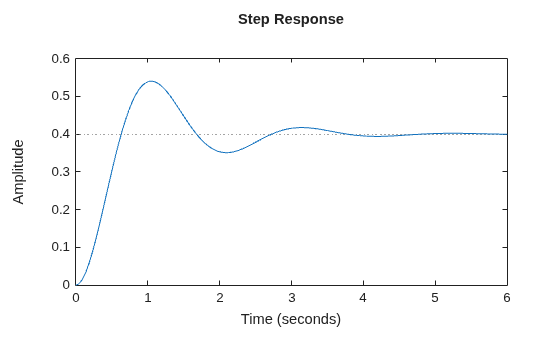
step 图自动包含一条水平点线,指示稳态响应。在 MATLAB® 图窗窗口中,您可以右键点击绘图以查看其他阶跃响应特征,例如峰值响应和稳定时间。有关这些特性的详细信息,请参阅 stepinfo。
绘制一个离散时间系统的阶跃响应。该系统的采样时间为 0.2 秒,由以下状态空间矩阵表示。
A = [1.6 -0.7;
      1  0];
B = [0.5; 0];
C = [0.1 0.1];
D = 0;
创建状态空间模型并绘制其阶跃响应。
sys = ss(A,B,C,D,0.2);
step(sys)
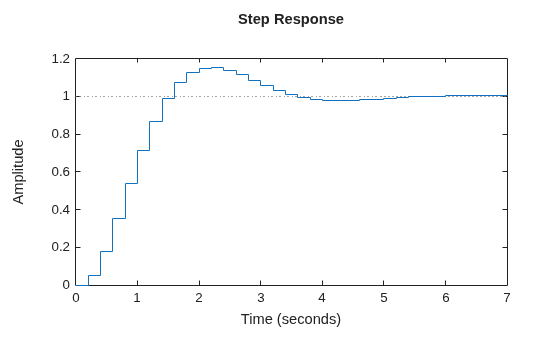
阶跃响应反映了模型的离散化,显示每 0.2 秒计算一次的响应。
检查以下传递函数的阶跃响应。
sys = zpk(-1,[-0.2+3j,-0.2-3j],1) * tf([1 1],[1 0.05])
sys =
            (s+1)^2
  ----------------------------
  (s+0.05) (s^2 + 0.4s + 9.04)

Continuous-time zero/pole/gain model.
Model Properties
step(sys)
默认情况下,step 会选择一个结束时间,在该时间处显示响应趋向的稳定状态。然而,该系统具有快速瞬态响应,基于这个时间尺度,该响应被掩盖了。为了更仔细地观察瞬态响应,请将阶跃图限制为 t = 15 秒。
step(sys,15)
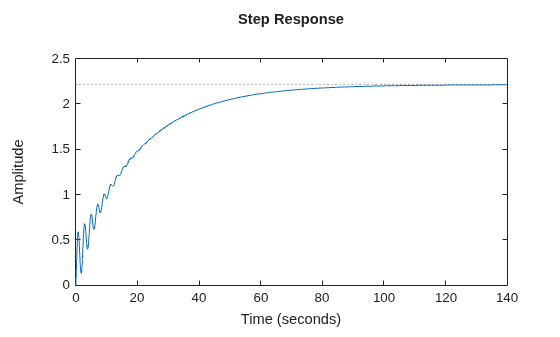
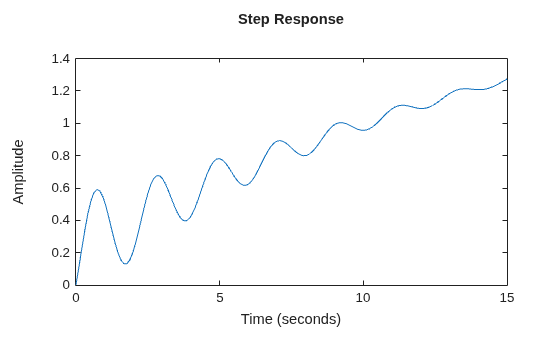
您也可以指定要检查阶跃响应的确切时间,前提是这些时间之间有恒定的区间。例如,检查从瞬态结束到系统达到稳定状态的响应。
t = 20:0.2:120;
step(sys,t)
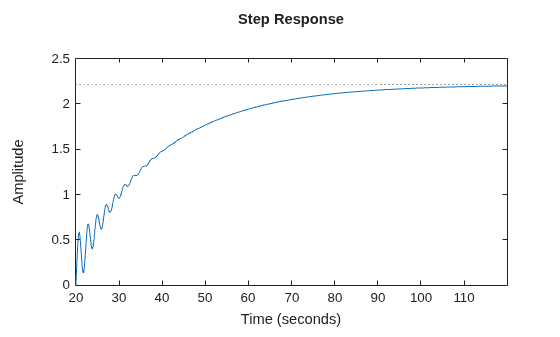
尽管此图从 t = 20 开始,但 step 始终在 t = 0 处应用阶跃输入。
假设有以下二阶状态空间模型:
A = [-0.5572,-0.7814;0.7814,0];
B = [1,-1;0,2];
C = [1.9691,6.4493];
sys = ss(A,B,C,0);
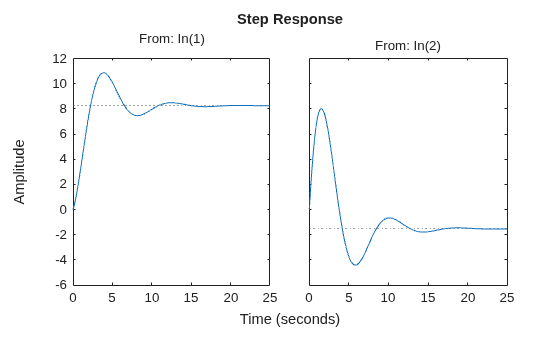
此模型有两个输入和一个输出,因此它有两个通道:从第一个输入到输出的通道,以及从第二个输入到输出的通道。每个通道都有自己的阶跃响应。
当您使用 step 时,它会计算所有通道的响应。
step(sys)
左图显示了第一个输入通道的阶跃响应,右图显示了第二个输入通道的阶跃响应。每当您使用 step 绘制 MIMO 模型的响应时,它都会生成一个绘图数组,表示该模型的所有 I/O 通道。例如,创建一个具有五个状态、三个输入和两个输出的随机状态空间模型,并绘制其阶跃响应。
sys = rss(5,2,3);
step(sys)
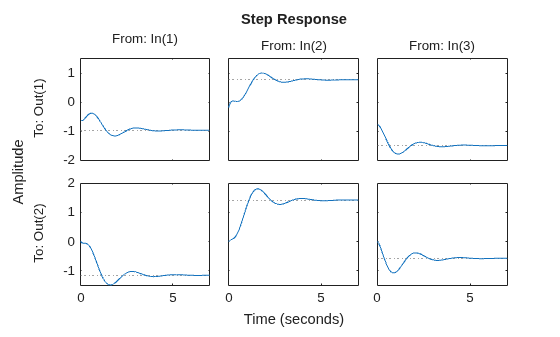
在 MATLAB 图窗窗口中,您可以右键点击绘图并选择 I/O 选择器,将绘图限制为通道的子集。
使用 step,您可以在同一轴上绘制多个动态系统的响应。例如,将系统的闭环响应与 PI 控制器和 PID 控制器的闭环响应进行比较。创建系统的传递函数并调节控制器。
H = tf(4,[1 2 10]);
C1 = pidtune(H,'PI');
C2 = pidtune(H,'PID');
形成闭环系统并绘制其阶跃响应。
sys1 = feedback(H*C1,1);
sys2 = feedback(H*C2,1);
step(sys1,sys2)
legend('PI','PID','Location','SouthEast')
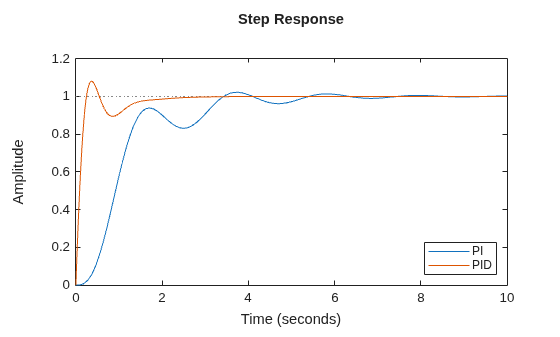
默认情况下,step 会为您绘制的每个系统选择不同的颜色。您可以使用 LineSpec 输入参量指定颜色和线型。
 step(sys1,'r--',sys2,'b')
 legend('PI','PID','Location','SouthEast')
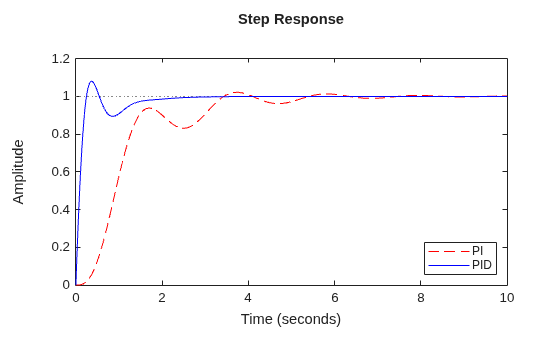
第一个 LineSpec 'r--' 为 PI 控制器的响应指定红色虚线。第二个 LineSpec 'b' 为 PID 控制器的响应指定蓝色实线。图例反映了所指定的颜色和线型。如需更多绘图自定义选项,请使用 stepplot。
“比较多个系统的响应”示例说明了如何在一个轴上绘制多个单独系统的响应。当有多个动态系统排列在模型数组中时,step 会同时绘制所有这些系统的响应。
创建模型数组。对于此示例,请使用具有不同固有频率的二阶传递函数的一维数组。首先,为模型数组预分配内存。以下命令会创建一个行向量,其中包含 5 个零增益 SISO 传递函数。前两个维度表示模型输出和输入。其余维度是数组维度。
sys = tf(zeros(1,1,1,5));
填充该数组。
w0 = 1.5:1:5.5;    % natural frequencies
zeta = 0.5;        % damping constant
for i = 1:length(w0)
   sys(:,:,1,i) = tf(w0(i)^2,[1 2*zeta*w0(i) w0(i)^2]);
end
(有关模型数组以及如何创建模型数组的详细信息,请参阅Model Arrays。)绘制数组中所有模型的阶跃响应。
step(sys)
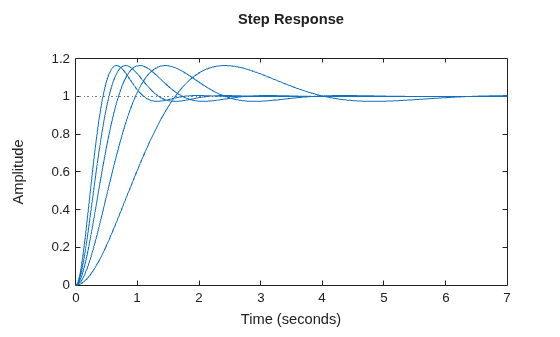
step 对数组中所有条目的响应使用相同的线型。区分各条目的一种方法是使用动态系统模型的 SamplingGrid 属性将数组中的每个条目与对应的 w0 值相关联。
sys.SamplingGrid = struct('frequency',w0);现在,当您在 MATLAB 图窗窗口中绘制响应时,您可以点击一条轨迹来查看它对应的频率值。
当您为 step 提供输出参量时,该函数会返回响应数据数组。对于 SISO 系统,响应数据以列向量形式返回,其长度等于对响应进行采样的时间点的数目。您可以提供时间点的向量 t,也可以允许 step 根据系统动态特性为您选择时间点。例如,提取 SISO 系统在 t = 0 和 t = 5 秒之间的 101 个时间点的阶跃响应。
sys = tf(4,[1 2 10]);
t = 0:0.05:5;
y = step(sys,t);
size(y)
ans = 1×2

   101     1
对于 MIMO 系统,响应数据以 N×Ny×Nu 维度的数组形式返回,其中 Ny 和 Nu 是动态系统的输出数目和输入数目。例如,假设有以下状态空间模型,它表示具有两个输入、一个输出的系统。
A = [-0.5572,-0.7814;0.7814,0];
B = [1,-1;0,2];
C = [1.9691,6.4493];
sys = ss(A,B,C,0);
提取该系统在 t = 0 和 t = 20 秒之间的 200 个时间点的阶跃响应。
t = linspace(0,20,200);
y = step(sys,t);
size(y)
ans = 1×3

   200     1     2
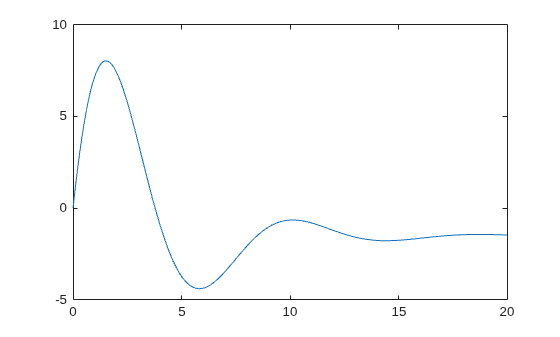
y(:,i,j) 是包含在时间 t 处从第 j 个输入到第 i 个输出的阶跃响应的列向量。例如,提取从第二个输入到输出的阶跃响应。
y12 = y(:,1,2);
plot(t,y12)
创建一个具有延迟的反馈环,并绘制其阶跃响应。
s = tf("s");
G = exp(-s) * (0.8*s^2+s+2)/(s^2+s);
sys = feedback(ss(G),1);
stepplot(sys)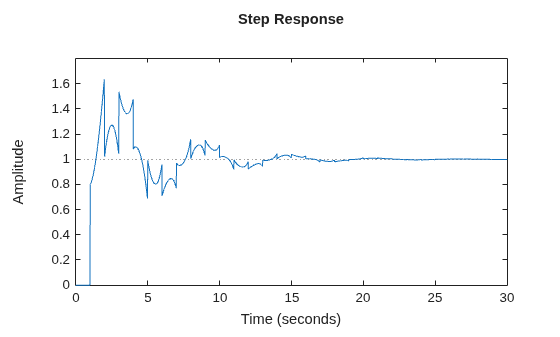
显示的系统阶跃响应是混沌的。具有内部延迟的系统的阶跃响应可能会表现出异常行为,例如反复跳变。此类行为是系统的一项特征,而不是软件异常。
默认情况下,step 会应用在 t = 0 时从 0 变为 1 的输入信号。要自定义振幅和偏置,请使用名称-值参量。例如,计算 SISO 状态空间模型对从 1 到 –1 再到 t = 0 时的信号的响应。
A = [1.6 -0.7;
      1  0];
B = [0.5; 0];
C = [0.1 0.1];
D = 0;
sys = ss(A,B,C,D,0.2);

step(sys, ...
    Bias=1, ...
    Amplitude= -2);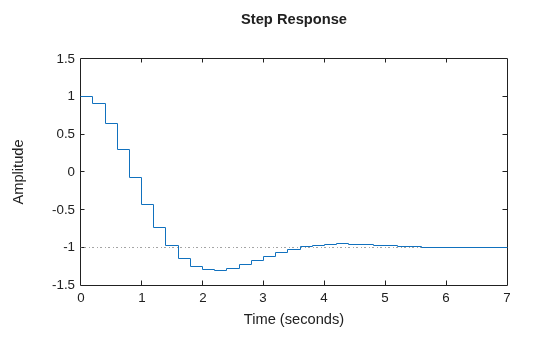
要获得对任意输入信号的响应,请使用 lsim。
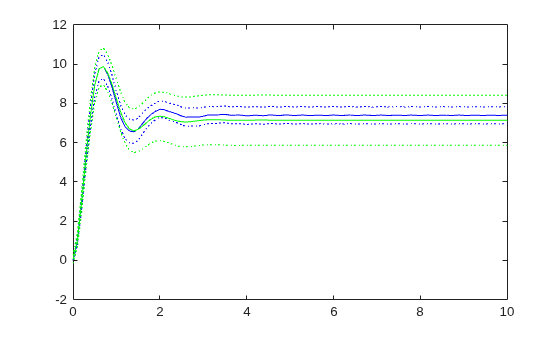
将参数化辨识模型的阶跃响应与非参数化(经验)模型的阶跃响应进行比较。另请查看它们的 3 置信域。
加载数据。
load iddata1 z1
估计参数化模型。
sys1 = ssest(z1,4);
估计非参数化模型。
sys2 = impulseest(z1);
绘制阶跃响应以进行比较。
t = (0:0.1:10)';
[y1, ~, ~, ysd1] = step(sys1,t);
[y2, ~, ~, ysd2] = step(sys2,t);
plot(t, y1, 'b', t, y1+3*ysd1, 'b:', t, y1-3*ysd1, 'b:')
hold on
plot(t, y2, 'g', t, y2+3*ysd2, 'g:', t, y2-3*ysd2, 'g:')
计算辨识时间序列模型的阶跃响应。
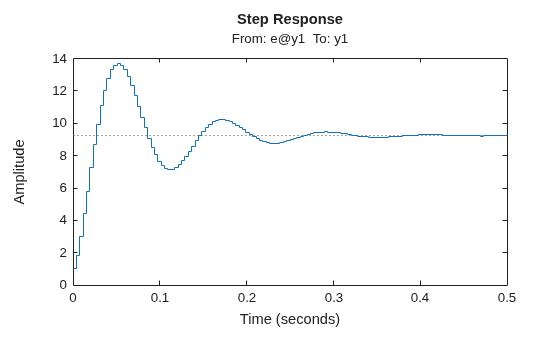
时间序列模型,也称为信号模型,是一种没有测量输入信号的模型。这种模型的阶跃图使用其(未经测量的)噪声通道作为应用阶跃信号的输入通道。
加载数据。
load iddata9;估计时间序列模型。
sys = ar(z9, 4);
sys 是 A y(t) = e(t) 形式的模型,其中 e(t) 表示噪声通道。对于阶跃响应的计算,e(t) 被视为输入通道,并被命名为 e@y1。
绘制阶跃响应。
step(sys)
通过比较线性模型和非线性模型的小振幅阶跃响应来验证非线性 ARX 模型的线性化。
加载数据。
load iddata2 z2;
估计非线性 ARX 模型。
nlsys = nlarx(z2,[4 3 10],idTreePartition,"custom",...
    ["sin(y1(t-2)*u1(t))+y1(t-2)*u1(t)+u1(t).*u1(t-13)",...
    "y1(t-5)*y1(t-5)*y1(t-1)"],"nlr",[1:5, 7 9]);
确定 nlsys 对应于稳态输入值 1 的均衡工作点。
u0 = 1;
[X,~,r] = findop(nlsys,"steady",1);
y0 = r.SignalLevels.Output;
获得 nlsys 在此工作点处的线性逼近。
sys = linearize(nlsys,u0,X);
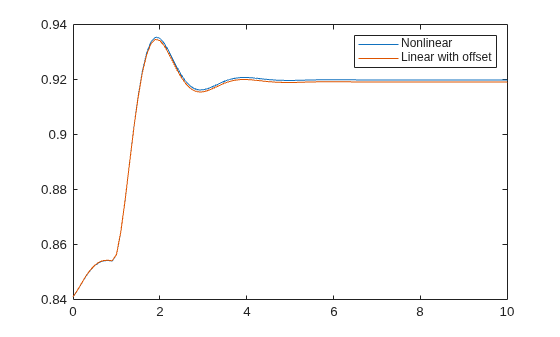
通过将 sys 的小振幅阶跃响应与 nlsys 的小振幅阶跃响应进行比较来验证其有效性。
非线性系统 nlsys 在由 (u0,y0) 决定的均衡水平下工作。围绕此稳态引入大小为 0.1 的阶跃扰动,并计算对应的响应。
t = (0:0.1:10)';
ynl = step(nlsys,t, ...
    Bias=u0, ...
    Amplitude=0.1);
线性系统 sys 表示输入中的扰动与输出中的对应扰动之间的关系。它不知道非线性系统的均衡值。
绘制线性系统的阶跃响应。
yl = step(sys,t, ...
    Amplitude=0.1);
将稳态偏移量 y0 添加到线性系统的响应中,并绘制响应。
plot(t,ynl,t,yl+y0)
legend("Nonlinear","Linear with offset")
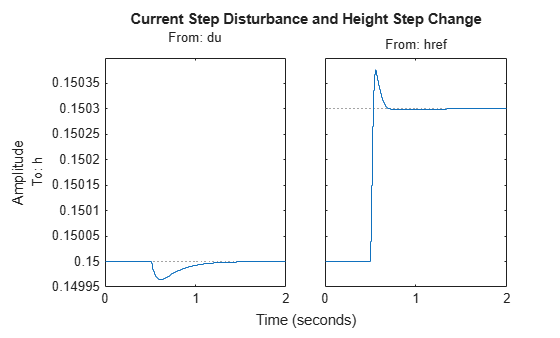
计算并绘制 LPV (lpvss) 模型的阶跃响应。此示例对 fcnMaglev.m 中定义的悬浮球模型对扰动 的闭环阶跃响应进行仿真。
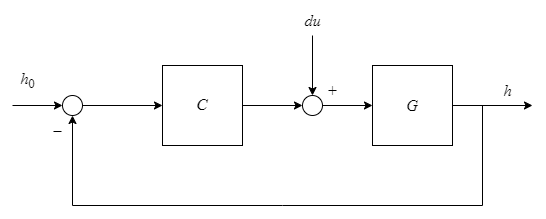
创建模型并将其离散化。
hmin = 0.05;
hmax = 0.25;
h0 = (hmin+hmax)/2;
Ts = 0.01;
Glpv = lpvss("h",@fcnMaglev,0,0,h0);
Glpvd = c2d(Glpv,Ts,"tustin");
对 LPV 模型的三个高度值进行采样,并调节 PID 控制器。
hpid = linspace(hmin,hmax,3);
[Ga,Goffset] = sample(Glpvd,[],hpid);
wc = 50;
Ka = pidtune(Ga,"pidf",wc);
Ka.Tf = 0.01;
创建增益调度 PID 控制器。
Ka.SamplingGrid = struct("h",hpid);
Koffset = struct("y",{Goffset.u});
Clpv = ssInterpolant(ss(Ka),Koffset);
创建闭环模型。
CL = feedback(Glpvd*[1,Clpv],1,2,1);
CL.InputName = {'du';'href'};
CL.OutputName = "h";
获取 = 的稳态电流,以计算被控对象输入处的阶跃扰动的适当大小。
[~,~,~,~,~,~,~,u0] = Glpv.DataFunction(0,h0);
计算并绘制对输入扰动和参考阶跃变化的响应。设置基线输入信号 = 0 和 = 以指定起始稳态条件。
t = 0:Ts:2;
pFcn = @(k,x,u) x(1);
IC = findop(CL,t(1),h0,u=[u0;h0]);
stepplot(CL,t,pFcn, ...
    Amplitude=0.2*[u0;h0]*Ts, ...
    Delay=0.5, ...
    InitialCondition=IC)
title("Current Step Disturbance and Height Step Change")
创建一个具有复系数的状态空间模型。
A = [-2-2i -2;1 0];
B = [2;0];
C = [0 0.5+2.5i];
D = 0;
sys = ss(A,B,C,D);
计算系统的阶跃响应。
[y,t] = step(sys);
得到的响应数据包含复数输出值。
y
自 R2026a 起
此示例说明为何在仿真具有内部延迟的模型时,需要通过改变采样时间来进行验证。
加载该模型。
load idelayModel.mat
sys.InternalDelay
ans = 0.5166
计算 sys 的稳定裕度。allmargin 的结果表明闭环响应应该是不稳定的。
s = allmargin(sys)
s = struct with fields:
     GainMargin: [1.3867 0.9727 10.6798 20.1934 29.4912 38.7266 47.9352 57.1304 66.3172 75.4988 84.6770 93.8527 103.0266 112.1991 121.3705 130.5412 139.7111 148.8805 158.0495 167.2181 176.3864 185.5544 194.7221 203.8897 213.0571 222.2243 … ] (1×49 double)
    GMFrequency: [0.0467 5.0880 15.2373 27.3818 39.5403 51.7014 63.8635 76.0266 88.1895 100.3526 112.5158 124.6791 136.8424 149.0058 161.1692 173.3326 185.4960 197.6594 209.8229 221.9864 234.1499 246.3134 258.4768 270.6404 282.8039 … ] (1×49 double)
    PhaseMargin: [36.6926 -142.9664 113.4224 37.7140 -6.4674]
    PMFrequency: [0.0250 0.2899 0.8836 4.8597 5.1320]
    DelayMargin: [25.6083 13.0665 2.2403 0.1354 -0.0220]
    DMFrequency: [0.0250 0.2899 0.8836 4.8597 5.1320]
         Stable: 0
当您使用默认步长对闭环响应进行仿真时,响应表现为稳定。
cl = feedback(sys,1);
figure
step(cl)
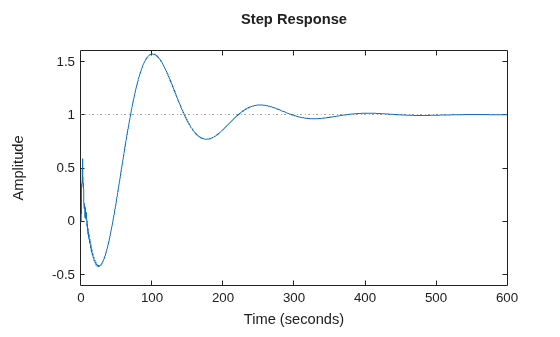
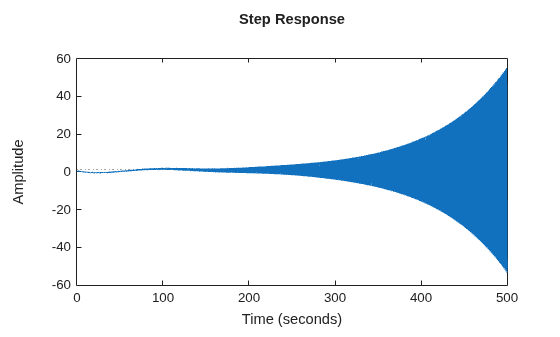
然而,当您减小步长时,响应呈现不稳定性。
figure
step(cl,0:1e-2:500)
为判断所选时间步长是否足够小,可通过改变步长来比较连续模型与离散化模型的频率响应。
sysd1_cl = c2d(cl,0.4,'zoh');Warning: Discretization is only approximate due to internal delays. Use faster sampling rate if discretization error is large.
sysd2_cl = c2d(cl,0.01,'zoh');Warning: Discretization is only approximate due to internal delays. Use faster sampling rate if discretization error is large.
figure
bodeplot(cl,sysd1_cl,sysd2_cl)
legend("Continuous","Discrete (Ts = 0.4)","Discrete (Ts = 0.01)")
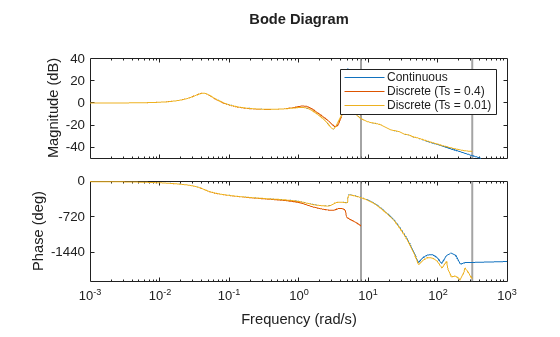
采样速率较慢将无法完整捕获谐振特性。由于具有内部延迟的模型仿真基于逼近离散化,因此您必须通过比较频域中的连续响应与离散响应来验证所选步长是否足够小。
输入参数
名称-值参数
输出参量
提示
算法
为了获得没有内部延迟的连续时间模型的样本,step 将此类模型转换为状态空间模型,并通过对输入使用零阶保持使这些模型离散化。step 根据系统动态特性自动选择此离散化的采样时间,除非您以 t = T0:dt:Tf 形式提供输入时间向量 t。在这种情况下,step 使用 dt 作为采样时间。生成的仿真时间步 tOut 是以间隔 dt 等间隔采样的。
对于具有内部延迟的系统,Control System Toolbox™ 软件使用基于逼近 c2d 离散化的仿真。随着采样时间减少,仿真的准确度会提高。有关示例,请参阅Validate Simulation Results for Models with Internal Delays。 (自 R2026a 起)
参考
[1] L.F. Shampine and P. Gahinet, "Delay-differential-algebraic equations in control theory," Applied Numerical Mathematics, Vol. 56, Issues 3–4, pp. 574–588.

