pidTuner
R2026a打开 PID 调节器进行 PID 调节
描述
示例
输入参数
控制器设计的被控对象模型,指定为下列值之一。
任意 System Identification Toolbox™ SISO 线性模型(
idtf(System Identification Toolbox)、idfrd(System Identification Toolbox)、idgrey(System Identification Toolbox)、idpoly(System Identification Toolbox)、idproc(System Identification Toolbox) 或idss(System Identification Toolbox))。连续时间或离散时间模型。
稳定、不稳定或积分型系统。但是,含不稳定极点的被控对象可能无法通过 PID 控制实现稳定。
包含任何类型时滞的模型。但是,时滞较长的被控对象可能无法通过 PID 控制达到足够的性能。
如果被控对象具有不稳定极点,且 sys 属于以下任一类型:
frd模型具有内部时滞且无法转换为 I/O 延迟的
ss模型
则您必须指定被控对象中不稳定极点的数量。要执行此操作,请打开 PID 调节器,然后在被控对象菜单中,选择  导入。在“导入线性系统”对话框中,重新导入
sys,并在提示时指定不稳定极点的数量。
要设计的控制器的控制器类型,指定为字符向量。术语控制器类型指控制器动作中包含的项。例如,PI 控制器仅包含比例项和积分项,而 PIDF 控制器包含比例项、积分项和滤波导数项。type 的可选值汇总如下。有关这些控制器类型的更多详细信息,请参阅PID Controller Types for Tuning。
单自由度控制器
'P'- 纯比例'I'- 纯积分'PI'- 比例和积分'PD'- 比例和导数'PDF'- 比例和导数,其中导数项带有一阶滤波器'PID'- 比例、积分和导数'PIDF'- 比例、积分和导数,其中导数项带有一阶滤波器
二自由度控制器
'PI2'- 二自由度比例和积分'PD2'- 二自由度比例和导数'PDF2'- 二自由度比例和导数,其中导数项带有一阶滤波器'PID2'- 二自由度比例、积分和导数'PIDF2'- 二自由度比例、积分和导数,其中导数项带有一阶滤波器
有关二自由度 PID 控制器的详细信息,请参阅二自由度 PID 控制器。
具有固定设定点权重的二自由度控制器
'I-PD'- 二自由度 PID,其中 b = 0、c = 0'I-PDF'- 二自由度 PIDF,其中 b = 0、c = 0'ID-P'- 二自由度 PID,其中 b = 0、c = 1'IDF-P'- 二自由度 PIDF,其中 b = 0、c = 1'PI-D'- 二自由度 PID,其中 b = 1、c = 0'PI-DF'- 二自由度 PIDF,其中 b = 1、c = 0
有关固定设定点权重二自由度 PID 控制器的更多详细信息,请参阅PID Controller Types for Tuning。
控制器形式
当您使用 type 输入时,PID 调节器会设计并联型控制器。如果要设计标准型控制器,请改用输入 Cbase 而非 type,或者从形式菜单中选择标准。有关并联型和标准型的详细信息,请参阅 pid 和 pidstd 参考页。
如果 sys 是具有采样时间 Ts 的离散时间模型,则 PID 调节器使用 ForwardEuler 离散积分器公式设计离散时间 pid 控制器。要设计采用不同离散积分器公式的控制器,请执行以下操作:
改用输入参量
Cbase而非type。PID 调节器会从基线控制器Cbase中读取控制器类型、形式和离散积分器公式。在 PID 调节器中,点击选项以打开“控制器选项”对话框。从积分公式和导数公式菜单中选择离散积分器公式。
提示
如果
type或Cbase指定的是单自由度 (1-DOF) PID 控制器,则pidTuner将针对如图所示的单位反馈环设计控制器:
如果
type或Cbase指定的是二自由度 (2-DOF) PID 控制器,则pidTuner将按照下图反馈环所示设计二自由度控制器: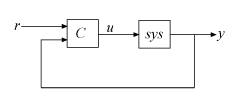
PID 调节器的默认目标相位裕度为 60 度,并会自动调节 PID 增益以平衡性能(响应时间)与稳健性(稳定裕度)。使用响应时间或带宽和相位裕度滑块,根据您的需求调节控制器的性能。提高性能通常会降低稳健性,反之亦然。
从响应菜单中选择响应图以分析控制器的性能。
如果您提供了
Cbase,请选中显示基线以显示基线控制器的响应。有关这些使用 PID 调节器的更多详细信息,请参阅用 PID 调节器设计 PID 控制器。
有关实时编辑器中的交互式 PID 调节,请参阅调节 PID 控制器实时编辑器任务。此任务可以交互方式设计 PID 控制器,并为实时脚本自动生成 MATLAB® 代码。
算法
有关 MathWorks® PID 调节算法的信息,请参阅 PID 调节算法。
备选方法
您可以从 MATLAB 桌面的 App 选项卡中打开 PID 调节器。在您执行此操作时,请使用 PID 调节器中的被控对象菜单来指定您的被控对象模型。
要在命令行中进行 PID 调节,请使用 pidtune。pidtune 命令可以一次为多个被控对象设计控制器。
有关实时编辑器中的交互式 PID 调节,请参阅调节 PID 控制器实时编辑器任务。此任务可以交互方式设计 PID 控制器,并为实时脚本自动生成 MATLAB 代码。
版本历史记录
在 R2014b 中推出

