Continuous
R2026b用于对连续时间动态特性进行建模的模块,例如 Integrator、Transfer Function 和 PID Controller
使用 Continuous 库中的模块对随时间平滑变化的系统进行建模。Continuous 模块在每个仿真时间步而不是在离散间隔产生输出。使用这些模块来计算导数、对信号进行积分、引入传输延迟、实现 PID 控制器或将线性系统表示为传递函数或状态空间模型。
要将此库中的模块添加到您的模型,请参阅向模型添加模块。
模块
 | Derivative | 计算连续输入信号关于时间的逼近连续导数 |
 | Descriptor State-Space | 模型线性隐式系统 |
 | Entity Transport Delay | 引入 SimEvents 消息传播的延迟 |
 | First Order Hold | 在输入信号上实现线性外插一阶保持 |
 | Integrator | 对信号求积分 |
 | PID Controller | 连续时间或离散时间 PID 控制器 |
 | PID Controller (2DOF) | 连续时间或离散时间二自由度 PID 控制器 |
 | Second-Order Integrator | 输入信号的二阶积分 |
 | State-Space | 将连续线性系统建模为显式状态空间方程组 |
 | Transfer Fcn | 将线性系统建模为传递函数 |
 | Transport Delay | 按给定的时间量延迟输入 |
 | Variable Time Delay | 按可变时间量延迟输入 |
 | Variable Transport Delay | 按可变时间量延迟输入 |
 | Zero-Pole | 使用零极点增益传递函数进行系统建模 |
工具
| 库浏览器 | 查找并向模型添加模块 |
精选示例

串联 RLC 电路建模
通过使用 Descriptor State-Space 模块在对串联 RLC 电路进行建模的同时避免代数环。
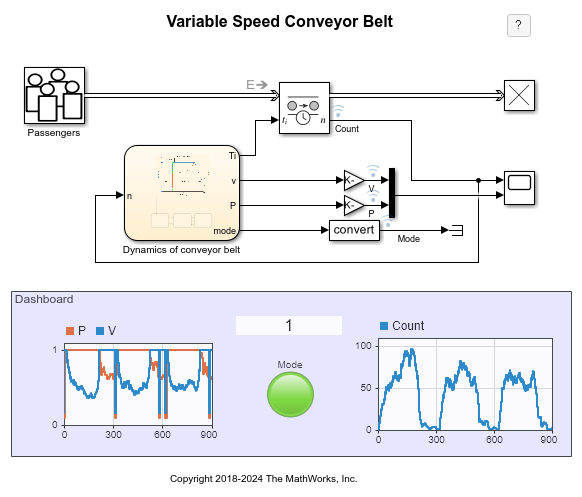
信息物理系统建模
对变速传送带中的传输延迟进行建模。
教学资源
用于控制的虚拟硬件和实验
学习构建开/闭环反馈控制系统、计算传递函数和执行位置分析的概念。

