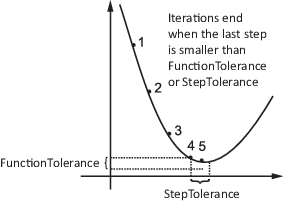
主要内容

本页采用了机器翻译。点击此处可查看最新英文版本。

lsqcurvefit

R2026a

用最小二乘求解非线性曲线拟合(数据拟合)问题

描述

非线性最小二乘求解器

找到求解以下问题的系数 x

minx‖F(x,xdata)−ydata‖22=minx∑i(F(x,xdatai)−ydatai)2,

给定输入数据 xdata,观察到的输出 ydata,其中 xdata 和 ydata 是矩阵或向量,F (x, xdata) 是与 ydata 大小相同的矩阵值或向量值函数。

(可选)x 的分量需满足以下约束

lb≤xx≤ubAx≤bAeqx=beqc(x)≤0ceq(x)=0.

参量 x、lb 和 ub 可以是向量或矩阵;请参阅矩阵参量。

lsqcurvefit 函数使用与 lsqnonlin 相同的算法。lsqcurvefit 只是为数据拟合问题提供一个方便的接口。

lsqcurvefit 要求基于用户定义的函数来计算向量值函数

F(x,xdata)=[F(x,xdata)(1)F(x,xdata)(2)⋮F(x,xdata)(k)].

,而不是计算平方和

x = lsqcurvefit(fun,x0,xdata,ydata) 从 x0 开始,求取合适的系数 x,使非线性函数 fun(x,xdata) 对数据 ydata 的拟合最佳(基于最小二乘指标)。ydata 必须与 fun 返回的向量(或矩阵)F 大小相同。

注意

传递额外参数说明如何在必要时为向量函数 fun(x) 传递额外参数。

示例

x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub) 对 x 中的设计变量定义一组下界和上界,使解始终在 lb ≤ x ≤ ub 范围内。您可以通过指定 lb(i) = ub(i) 来修复解分量 x(i)。

注意

如果问题的指定输入边界不一致,则输出 x 为 x0,输出 resnorm 和 residual 为 []。

违反边界 lb ≤ x ≤ ub 的 x0 的分量将重置为位于由边界定义的框内。遵守边界的分量不会更改。

示例

x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub,A,b,Aeq,beq) 要求解满足以下线性约束

A x ≤ b

Aeq x = beq.

示例

x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub,A,b,Aeq,beq,nonlcon) 要求解满足 nonlcon(x) 函数中的非线性约束。nonlcon 返回两个输出,即 ineqnonlin 和 eqnonlin。求解器尝试满足以下约束

ineqnonlin ≤ 0

eqnonlin = 0.

示例

x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub,options) 或 x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub,A,b,Aeq,beq,nonlcon,options) 使用 options 中指定的优化选项执行最小化。使用 optimoptions 可设置这些选项。如果参量不存在,则为 lb 和 ub 及其他输入参量传递空矩阵。

示例

x = lsqcurvefit(problem) 求 problem 的最小值,它是 problem 中所述的一个结构体。

对于任何输入参量,[x,resnorm] = lsqcurvefit(___) 返回在 x 处的残差的 2-范数平方值:sum((fun(x,xdata)-ydata).^2)。

[x,resnorm,residual,exitflag,output] = lsqcurvefit(___) 还返回在解 x 处的残差 fun(x,xdata)-ydata 的值、描述退出条件的值 exitflag,以及包含优化过程信息的结构体 output。

示例

[x,resnorm,residual,exitflag,output,lambda,jacobian] = lsqcurvefit(___) 还返回结构体 lambda(其字段包含在解 x 处的拉格朗日乘数),以及 fun 在解 x 处的雅可比矩阵。

示例

全部折叠

假设您有观测时间数据 xdata 和观测响应数据 ydata,并且要求得参数 x(1) 和 x(2) 以拟合以下形式的模型

ydata=x(1)exp(x(2)xdata).

输入观测时间和响应。

xdata = ...
 [0.9 1.5 13.8 19.8 24.1 28.2 35.2 60.3 74.6 81.3];
ydata = ...
 [455.2 428.6 124.1 67.3 43.2 28.1 13.1 -0.4 -1.3 -1.5];

创建简单的指数衰减模型。

fun = @(x,xdata)x(1)*exp(x(2)*xdata);

以 x0 = [100,-1] 为起点拟合模型。

x0 = [100,-1];
x = lsqcurvefit(fun,x0,xdata,ydata)
Local minimum possible.

lsqcurvefit stopped because the final change in the sum of squares relative to 
its initial value is less than the value of the function tolerance.

<stopping criteria details>
x = 1×2

  498.8309   -0.1013

绘制数据和拟合曲线。

times = linspace(xdata(1),xdata(end));
plot(xdata,ydata,"ko",times,fun(x,times),"b-")
legend("Data","Fitted exponential")
title("Data and Fitted Curve")
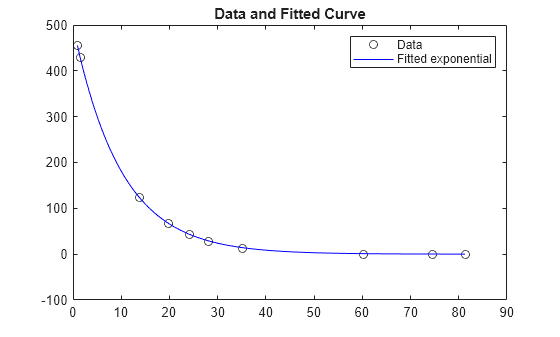
Figure contains an axes object. The axes object with title Data and Fitted Curve contains 2 objects of type line. One or more of the lines displays its values using only markers These objects represent Data, Fitted exponential.

在拟合参数有约束条件下求数据的最佳指数拟合。

从添加了噪声的指数衰减模型生成数据。模型是

y=exp(-1.3t)+ε,

其中 t 的范围是从 0 到 3,ε 是均值为 0、标准差为 0.05 的正态分布噪声。

rng default % for reproducibility
xdata = linspace(0,3);
ydata = exp(-1.3*xdata) + 0.05*randn(size(xdata));

问题是:给定数据 (xdata, ydata),找到与数据拟合最佳的指数衰减模型 y=x(1)exp(x(2)xdata),其参数范围如下:

0≤x(1)≤3/4

-2≤x(2)≤-1.

lb = [0,-2];
ub = [3/4,-1];

创建模型。

fun = @(x,xdata)x(1)*exp(x(2)*xdata);

创建初始估计值。

x0 = [1/2,-2];

求解有界拟合问题。

x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub)
Local minimum found.

Optimization completed because the size of the gradient is less than
the value of the optimality tolerance.

<stopping criteria details>
x = 1×2

    0.7500   -1.0000

检查结果曲线与数据的拟合程度。由于边界的限制使解偏离真实值,因此拟合度一般。

plot(xdata,ydata,"ko",xdata,fun(x,xdata),"b-")
legend("Data","Fitted exponential")
title("Data and Fitted Curve")
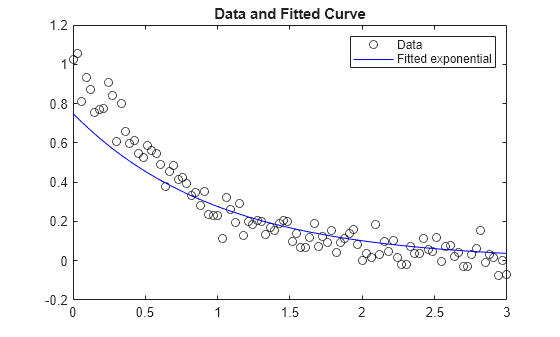
Figure contains an axes object. The axes object with title Data and Fitted Curve contains 2 objects of type line. One or more of the lines displays its values using only markers These objects represent Data, Fitted exponential.

为非线性模型 y=a+barctan(t-t0)+ct 创建人工数据,参数为 a、b、t0 和 c,时间 t 从 2 到 7。使用 randn 向数据添加噪声。

a = 2; % x(1)
b = 4; % x(2)
t0 = 5; % x(3)
c = 1/2; % x(4)
xdata = linspace(2,7);
rng default
ydata = a + b*atan(xdata - t0) + c*xdata + 1/10*randn(size(xdata));

绘制数据图。

plot(xdata,ydata,"ro")

Figure contains an axes object. The axes contains a line object which displays its values using only markers.

在以下约束下对数据进行非线性模型拟合:

  • 所有系数都在 0 到 7 之间。

  • x1+x2≥x3+x4.您可以使用 A = [-1 -1 1 1] 和 b = 0 以 A*x <= b 形式编写此约束。

lb = zeros(4,1);
ub = 7*ones(4,1);
A = [-1 -1 1 1];
b = 0;

此示例末尾的 myfun 函数会为此模型创建目标函数。

从点 [1 2 3 1] 开始求解拟合问题。

startpt = [1 2 3 1];
Aeq = [];
beq = [];
[x,res] = lsqcurvefit(@myfun,startpt,xdata,ydata,lb,ub,A,b,Aeq,beq)
Local minimum found that satisfies the constraints.

Optimization completed because the objective function is non-decreasing in 
feasible directions, to within the value of the optimality tolerance,
and constraints are satisfied to within the value of the constraint tolerance.

<stopping criteria details>
x = 1×4

    2.3447    4.0972    4.9979    0.4303

res = 
1.2682

返回的解离原始点 [2 4 5 1/2] 不远。绘制该数据和解点曲线的图。

plot(xdata,ydata,"ro",xdata,myfun(x,xdata),"b-")

Figure contains an axes object. The axes object contains 2 objects of type line. One or more of the lines displays its values using only markers

返回的解与数据匹配良好。约束是否处于活动状态?

A*x(:)
ans = 
-1.0137

该约束不处于活动状态,因为 A*x < 0。

function F = myfun(x,xdata)
a = x(1);
b = x(2);
t0 = x(3);
c = x(4);
F = a + b*atan(xdata - t0) + c*xdata;
end

为非线性模型 y=a+barctan(t-t0)+ct 创建人工数据,参数为 a、b、t0 和 c,时间 t 从 2 到 7。使用 randn 向数据添加噪声。

a = 2; % x(1)
b = 4; % x(2)
t0 = 5; % x(3)
c = 1/2; % x(4)
xdata = linspace(2,7);
rng default
ydata = a + b*atan(xdata - t0) + c*xdata + 1/10*randn(size(xdata));

绘制数据图。

plot(xdata,ydata,"ro")
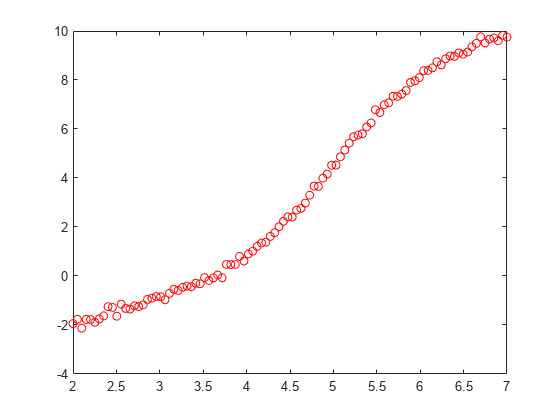
Figure contains an axes object. The axes contains a line object which displays its values using only markers.

在以下约束下对数据进行非线性模型拟合:

  • 所有系数都在 0 到 7 之间。

  • x12+x22≤42

lb = zeros(4,1);
ub = 7*ones(4,1);

该问题没有线性约束。

A = [];
b = [];
Aeq = [];
beq = [];

此示例末尾的 myfun 函数会为此模型创建目标函数。此示例末尾的 nlcon 函数会创建非线性约束函数。

从点 [1 2 3 1] 开始求解拟合问题。

startpt = [1 2 3 1];
[x,res] = lsqcurvefit(@myfun,startpt,xdata,ydata,lb,ub,A,b,Aeq,beq,@nlcon)
Feasible point with lower objective function value found, but optimality criteria not satisfied. See output.bestfeasible..


Local minimum found that satisfies the constraints.

Optimization completed because the objective function is non-decreasing in 
feasible directions, to within the value of the optimality tolerance,
and constraints are satisfied to within the value of the constraint tolerance.

<stopping criteria details>
x = 1×4

    1.3806    3.7542    5.0169    0.6337

res = 
1.6018

返回的解 x 不在原始点 [2 4 5 1/2] 处,因为在该点处违反非线性约束。绘制该数据和解点曲线的图并计算约束函数。

plot(xdata,ydata,"ro",xdata,myfun(x,xdata),"b-")
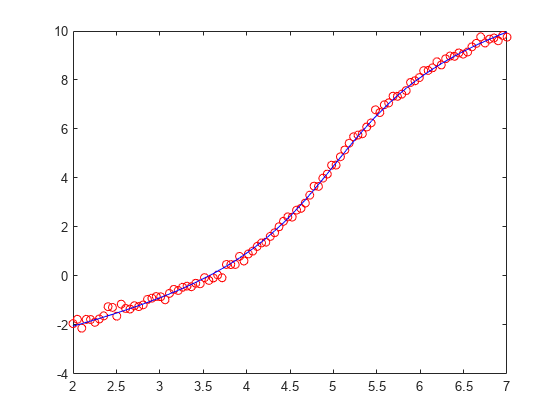
Figure contains an axes object. The axes object contains 2 objects of type line. One or more of the lines displays its values using only markers

[ineqnonlin,eqnonlin] = nlcon(x)
ineqnonlin = 
-3.1307e-06
eqnonlin =

     []

在解处非线性不等式约束处于活动状态,因为在解处 ineqnonlin = 0。

即使解点不在原始点处,解曲线也与数据匹配良好。

function F = myfun(x,xdata)
a = x(1);
b = x(2);
t0 = x(3);
c = x(4);
F = a + b*atan(xdata - t0) + c*xdata;
end

function [ineqnonlin,eqnonlin] = nlcon(x)
eqnonlin = [];
ineqnonlin = x(1)^2 + x(2)^2 - 4^2;
end

将拟合结果与默认的 "trust-region-reflective" 算法和 "levenberg-marquardt" 算法进行比较。

假设您有观测时间数据 xdata 和观测响应数据 ydata,并且要求得参数 x(1) 和 x(2) 以拟合以下形式的模型

ydata=x(1)exp(x(2)xdata).

输入观测时间和响应。

xdata = ...
 [0.9 1.5 13.8 19.8 24.1 28.2 35.2 60.3 74.6 81.3];
ydata = ...
 [455.2 428.6 124.1 67.3 43.2 28.1 13.1 -0.4 -1.3 -1.5];

创建简单的指数衰减模型。

fun = @(x,xdata)x(1)*exp(x(2)*xdata);

以 x0 = [100,-1] 为起点拟合模型。

x0 = [100,-1];
x = lsqcurvefit(fun,x0,xdata,ydata)
Local minimum possible.

lsqcurvefit stopped because the final change in the sum of squares relative to 
its initial value is less than the value of the function tolerance.

<stopping criteria details>
x = 1×2

  498.8309   -0.1013

将该解与 "levenberg-marquardt" 拟合的解进行比较。

options = optimoptions("lsqcurvefit",Algorithm="levenberg-marquardt");
lb = [];
ub = [];
x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub,options)
Local minimum possible.
lsqcurvefit stopped because the relative size of the current step is less than
the value of the step size tolerance.

<stopping criteria details>
x = 1×2

  498.8309   -0.1013

这两种算法收敛于同一个解。绘制数据和拟合的指数模型。

times = linspace(xdata(1),xdata(end));
plot(xdata,ydata,"ko",times,fun(x,times),"b-")
legend("Data","Fitted exponential")
title("Data and Fitted Curve")
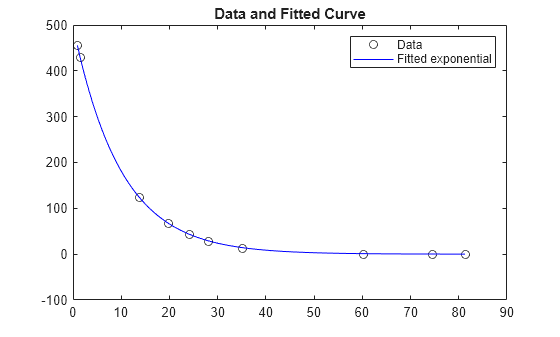
Figure contains an axes object. The axes object with title Data and Fitted Curve contains 2 objects of type line. One or more of the lines displays its values using only markers These objects represent Data, Fitted exponential.

将拟合结果与默认的 "trust-region-reflective" 算法和 "levenberg-marquardt" 算法进行比较。检查求解过程,看看在这种情况下哪个更高效。

假设您有观测时间数据 xdata 和观测响应数据 ydata,并且要求得参数 x(1) 和 x(2) 以拟合以下形式的模型

ydata=x(1)exp(x(2)xdata).

输入观测时间和响应。

xdata = ...
 [0.9 1.5 13.8 19.8 24.1 28.2 35.2 60.3 74.6 81.3];
ydata = ...
 [455.2 428.6 124.1 67.3 43.2 28.1 13.1 -0.4 -1.3 -1.5];

创建简单的指数衰减模型。

fun = @(x,xdata)x(1)*exp(x(2)*xdata);

以 x0 = [100,-1] 为起点拟合模型。

x0 = [100,-1];
[x,resnorm,residual,exitflag,output] = lsqcurvefit(fun,x0,xdata,ydata);
Local minimum possible.

lsqcurvefit stopped because the final change in the sum of squares relative to 
its initial value is less than the value of the function tolerance.

<stopping criteria details>

将该解与 "levenberg-marquardt" 拟合的解进行比较。

options = optimoptions("lsqcurvefit",Algorithm="levenberg-marquardt");
lb = [];
ub = [];
[x2,resnorm2,residual2,exitflag2,output2] = lsqcurvefit(fun,x0,xdata,ydata,lb,ub,options);
Local minimum possible.
lsqcurvefit stopped because the relative size of the current step is less than
the value of the step size tolerance.

<stopping criteria details>

这些解相等吗?

norm(x-x2)
ans = 
2.0642e-06

是的,解是相等的。

哪种算法用较少的函数计算次数即可求得解?

fprintf(['The ''trust-region-reflective'' algorithm took %d function evaluations,\n',...
   'and the ''levenberg-marquardt'' algorithm took %d function evaluations.\n'],...
   output.funcCount,output2.funcCount)
The 'trust-region-reflective' algorithm took 87 function evaluations,
and the 'levenberg-marquardt' algorithm took 72 function evaluations.

绘制数据和拟合的指数模型。

times = linspace(xdata(1),xdata(end));
plot(xdata,ydata,"ko",times,fun(x,times),"b-")
legend("Data","Fitted exponential")
title("Data and Fitted Curve")
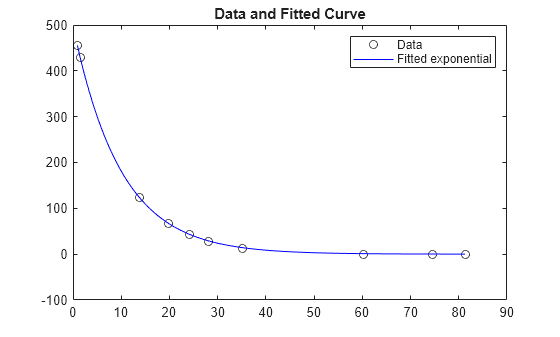
Figure contains an axes object. The axes object with title Data and Fitted Curve contains 2 objects of type line. One or more of the lines displays its values using only markers These objects represent Data, Fitted exponential.

拟合看起来不错。残差有多大?

fprintf(['The ''trust-region-reflective'' algorithm has residual norm %f,\n',...
   'and the ''levenberg-marquardt'' algorithm has residual norm %f.\n'],...
   resnorm,resnorm2)
The 'trust-region-reflective' algorithm has residual norm 9.504887,
and the 'levenberg-marquardt' algorithm has residual norm 9.504887.

输入参数

全部折叠

要拟合的函数,指定为函数句柄或函数名称。对于 'interior-point' 算法,fun 必须为函数句柄。fun 函数接受两个输入:向量或矩阵 x,以及向量或矩阵 xdata。fun 返回向量或矩阵 F(即在 x 和 xdata 处计算的目标函数值)。

注意

fun 应返回 fun(x,xdata),而不是平方和 sum((fun(x,xdata)-ydata).^2)。lsqcurvefit 隐式计算 fun(x,xdata)-ydata 的分量的平方和。请参阅示例。

函数 fun 可以指定为函数文件的函数句柄:

x = lsqcurvefit(@myfun,x0,xdata,ydata)

其中 myfun 是一个 MATLAB® 函数,例如

function F = myfun(x,xdata)
F = ...     % Compute function values at x, xdata

fun 也可以是匿名函数的函数句柄。

f = @(x,xdata)x(1)*xdata.^2+x(2)*sin(xdata);
x = lsqcurvefit(f,x0,xdata,ydata);

lsqcurvefit 以 x0 参量的形状将 x 传递给目标函数。例如,如果 x0 是 5×3 数组,则 lsqcurvefit 将 x 以 5×3 数组的形式传递给 fun。

如果雅可比矩阵也可以计算并且 'SpecifyObjectiveGradient' 选项为 true,设置如下

options = optimoptions('lsqcurvefit','SpecifyObjectiveGradient',true)

则函数 fun 必须返回第二个输出参量,即在 x 处计算的雅可比值矩阵 J。通过检查 nargout 的值,当仅使用一个输出参量调用 fun 时(在优化算法只需 F 的值而不需要 J 的情况下),该函数可以避免计算 J。

function [F,J] = myfun(x,xdata)
F = ...          % objective function values at x
if nargout > 1   % two output arguments
   J = ...   % Jacobian of the function evaluated at x
end

如果 fun 返回由 m 个分量组成的向量(矩阵)且 x 包含 n 个元素(其中 n 是 x0 的元素数),则雅可比矩阵 J 是一个 m×n 矩阵,其中 J(i,j) 是 F(i) 关于 x(j) 的偏导数。(雅可比值 J 是 F 的梯度的转置。)有关详细信息,请参阅编写向量和矩阵目标函数。

示例: @(x,xdata)x(1)*exp(-x(2)*xdata)

数据类型: char | function_handle | string

初始点,指定为实数向量或实数数组。求解器使用 x0 中的元素数量和 x0 的大小来确定 fun 接受的变量数量和大小。

示例: x0 = [1,2,3,4]

数据类型: double

模型的输入数据,指定为实数向量或实数数组。模型是

ydata = fun(x,xdata),

其中,xdata 和 ydata 是固定数组,x 是 lsqcurvefit 寻求最小平方和时要更改的参数所组成的数组。

示例: xdata = [1,2,3,4]

数据类型: double

模型的响应数据,指定为实数向量或实数数组。模型是

ydata = fun(x,xdata),

其中,xdata 和 ydata 是固定数组,x 是 lsqcurvefit 寻求最小平方和时要更改的参数所组成的数组。

ydata 数组的大小和形状必须与 fun(x0,xdata) 数组相同。

示例: ydata = [1,2,3,4]

数据类型: double

下界,指定为实数向量或实数数组。如果 x0 中的元素数等于 lb 中的元素数,则 lb 指定

x(i) >= lb(i)(对于全部 i)。

如果 numel(lb) < numel(x0),则 lb 指定

x(i) >= lb(i) (1 <= i <= numel(lb))。

如果 lb 的元素数少于 x0,求解器将发出警告。

示例: 要指定所有 x 分量为正,请使用 lb = zeros(size(x0))。

数据类型: single | double

上界,指定为实数向量或实数数组。如果 x0 中的元素数等于 ub 中的元素数,则 ub 指定

x(i) <= ub(i)(对于全部 i)。

如果 numel(ub) < numel(x0),则 ub 指定

x(i) <= ub(i) (1 <= i <= numel(ub))。

如果 ub 的元素数少于 x0,求解器将发出警告。

示例: 要指定 x 的所有分量小于 1,请使用 ub = ones(size(x0))。

数据类型: single | double

线性不等式约束,指定为实矩阵。A 是 M×N 矩阵,其中 M 是不等式的数目,而 N 是变量的数目(x0 中的元素数)。对于大型问题,如果使用支持稀疏数据的算法,则可将 A 作为稀疏矩阵传递。请参阅稀疏性在优化算法中的应用。

A 以如下形式编写 M 个线性不等式

A*x <= b,

其中,x 是由 N 个变量组成的列向量 x(:),b 是具有 M 个元素的列向量。

例如,假设有以下不等式:

x1 +2x2 ≤10
3x1 +4x2 ≤20
5x1 +6x2 ≤30,

通过输入以下约束来指定不等式。

A = [1,2;3,4;5,6];
b = [10;20;30];

示例: 要指定 x 分量总和等于或小于 1,请使用 A = ones(1,N) 和 b = 1。

数据类型: single | double

线性不等式约束,指定为实数向量。b 是与 A 矩阵相关的包含 M 个元素的向量。如果将 b 作为行向量传递,求解器会在内部将 b 转换为列向量 b(:)。

b 以如下形式编写 M 个线性不等式

A*x <= b,

其中,x 是由 N 个变量组成的列向量 x(:),A 是大小为 M×N 的矩阵。

例如,假设有以下不等式:

x1 + 2x2 ≤ 10
3x1 + 4x2 ≤ 20
5x1 + 6x2 ≤ 30。

通过输入以下约束来指定不等式。

A = [1,2;3,4;5,6];
b = [10;20;30];

示例: 要指定 x 分量总和等于或小于 1,请使用 A = ones(1,N) 和 b = 1。

数据类型: single | double

线性等式约束,指定为实矩阵。Aeq 是 Me×N 矩阵,其中 Me 是等式的数目,而 N 是变量的数目(x0 中的元素数)。对于大型问题,如果使用支持稀疏数据的算法,则可将 A 作为稀疏矩阵传递。请参阅稀疏性在优化算法中的应用。

Aeq 以如下形式编写 Me 个线性等式

Aeq*x = beq,

其中,x 是由 N 个变量组成的列向量 x(:),beq 是具有 Me 个元素的列向量。

例如,假设有以下不等式:

x1 +2x2 +3x3 =10
2x1 +4x2 + x3 =20,

通过输入以下约束来指定不等式。

Aeq = [1,2,3;2,4,1];
beq = [10;20];

示例: 要指定 x 分量总和为 1,请使用 Aeq = ones(1,N) 和 beq = 1。

数据类型: single | double

线性等式约束,指定为实数向量。beq 是与 Aeq 矩阵相关的包含 Me 个元素的向量。如果将 beq 作为行向量传入,求解器会在内部将其转换为列向量 beq(:)。

beq 以如下形式编写 Me 个线性等式

Aeq*x = beq,

其中,x 是由 N 个变量组成的列向量 x(:),Aeq 是大小为 Me×N 的矩阵。

例如,请参考以下等式:

x1 + 2x2 + 3x3 = 10
2x1 + 4x2 + x3 = 20。

通过输入以下约束来指定等式。

Aeq = [1,2,3;2,4,1];
beq = [10;20];

示例: 要指定 x 分量总和为 1,请使用 Aeq = ones(1,N) 和 beq = 1。

数据类型: single | double

非线性约束,指定为函数句柄。nonlcon 函数接受向量或数组 x,并返回两个数组 ineqnonlin(x) 和 eqnonlin(x)。

  • ineqnonlin(x) 是由 x 处的非线性不等式约束组成的数组。lsqcurvefit 尝试满足

    ineqnonlin(x) <= 0(对于 ineqnonlin 的所有项)。(1)
  • eqnonlin(x) 是由 x 处的非线性等式约束组成的数组。lsqcurvefit 尝试满足

    eqnonlin(x) = 0(对于 eqnonlin 的所有项)。(2)

例如,

x = lsqcurvefit(@myfun,x0,xdata,ydata,lb,ub,A,b,Aeq,beq,@mycon,options)

其中 mycon 是一个 MATLAB 函数,例如

function [ineqnonlin,eqnonlin] = mycon(x)
ineqnonlin = ...     % Compute nonlinear inequalities at x.
eqnonlin = ...   % Compute nonlinear equalities at x.
如果约束的梯度也可以计算且 SpecifyConstraintGradient 选项是 true,设置如下:
options = optimoptions('lsqcurvefit','SpecifyConstraintGradient',true)
则 nonlcon 还必须在第三个输出参量 GC 中返回 ineqnonlin(x) 的梯度,在第四个输出参量 GCeq 中返回 eqnonlin(x) 的梯度。GC 和 GCeq 可以是稀疏的或稠密的。如果 GC 或 GCeq 较大,非零项相对较少,则通过将它们表示为稀疏矩阵,可以节省 'interior-point' 算法的运行时间和内存使用量。有关详细信息,请参阅非线性约束。

数据类型: function_handle

优化选项,指定为 optimoptions 的输出或 optimset 等返回的结构体。

一些选项适用于所有算法,其他选项则与特定算法相关。有关详细信息,请参阅优化选项参考。

optimoptions 显示中缺少某些选项。这些选项在下表中以斜体显示。有关详细信息,请参阅查看优化选项。

所有算法

Algorithm

在 'trust-region-reflective'(默认值)、'levenberg-marquardt' 和 'interior-point' 之间进行选择。

Algorithm 选项指定算法使用的预设项。这只是一种预设项,因为每种算法都必须满足特定条件才能使用。对于信赖域反射算法,由 fun 返回的 F 的元素数必须至少与 x 的长度相同。

只有 'interior-point' 算法才能求解具有线性或非线性约束的问题。如果您在问题中包含这些约束并且未指定算法,则求解器将自动切换到 'interior-point' 算法。'interior-point' 算法会调用 fmincon 'interior-point' 算法的修正版本。

有关选择算法的详细信息,请参阅选择算法。

Diagnostics

显示关于要最小化或求解的函数的诊断信息。选择项为 'off'(默认值)或 'on'。

DiffMaxChange

有限差分梯度变量的最大变化(正标量)。默认值为 Inf。

DiffMinChange

有限差分梯度变量的最小变化(正标量)。默认值为 0。

Display

显示级别(请参阅迭代输出):

  • 'off' 或 'none' 不显示输出。

  • 'iter' 显示每次迭代的输出,并给出默认退出消息。

  • 'iter-detailed' 显示每次迭代的输出,并给出带有技术细节的退出消息。

  • 'final'(默认值)仅显示最终输出,并给出默认退出消息。

  • 'final-detailed' 仅显示最终输出,并给出带有技术细节的退出消息。

FiniteDifferenceStepSize

有限差分的标量或向量步长因子。当您将 FiniteDifferenceStepSize 设置为向量 v 时,正向有限差分 delta 是

delta = v.*sign′(x).*max(abs(x),TypicalX);

其中 sign′(x) = sign(x)(例外是 sign′(0) = 1)。中心有限差分是

delta = v.*max(abs(x),TypicalX);

标量 FiniteDifferenceStepSize 扩展为向量。对于正向有限差分,默认值为 sqrt(eps);对于中心有限差分,默认值为 eps^(1/3)。

对于 optimset,名称为 FinDiffRelStep。请参阅当前选项名称和旧选项名称。

FiniteDifferenceType

用于估计梯度的有限差分是 'forward'(默认值)或 'central'(中心化)。'central' 需要两倍的函数计算次数,但应更准确。

当同时估计这两种类型的有限差分时,该算法小心地遵守边界。因此,例如,为了避免在边界之外的某个点进行计算,它可能采取一个后向差分,而不是前向差分。

对于 optimset,名称为 FinDiffType。请参阅当前选项名称和旧选项名称。

FunctionTolerance

函数值的终止容差,非负标量。默认值为 1e-6。请参阅容差和停止条件。

对于 optimset,名称为 TolFun。请参阅当前选项名称和旧选项名称。

FunValCheck

检查函数值是否有效。当函数返回的值是 complex、Inf 或 NaN 时,'on' 显示错误。默认值 'off' 不显示错误。

MaxFunctionEvaluations

允许的最大函数计算次数,非负整数。对于 'trust-region-reflective' 算法,默认值为 100*numberOfVariables;对于 'levenberg-marquardt' 算法,默认值为 200*numberOfVariables;对于 'interior-point' 算法,默认值为 3000。请参阅容差和停止条件和迭代和函数计算次数。

对于 optimset,名称为 MaxFunEvals。请参阅当前选项名称和旧选项名称。

MaxIterations

允许的最大迭代次数,非负整数。对于 'trust-region-reflective' 和 'levenberg-marquardt' 算法,默认值为 400;对于 'interior-point' 算法,默认值为 1000。请参阅容差和停止条件和迭代和函数计算次数。

对于 optimset,名称为 MaxIter。请参阅当前选项名称和旧选项名称。

OptimalityTolerance

一阶最优性的终止容差(非负标量)。默认值为 1e-6。请参阅一阶最优性测度。

'levenberg-marquardt' 算法在内部使用 1e-4 乘以 FunctionTolerance 作为最优性容差(停止条件),而不使用 OptimalityTolerance。

对于 optimset,名称为 TolFun。请参阅当前选项名称和旧选项名称。

OutputFcn

指定优化函数在每次迭代中调用的一个或多个用户定义的函数。传递函数句柄或函数句柄的元胞数组。默认值是“无”([])。请参阅输出函数和绘图函数语法。

PlotFcn

对算法执行过程中的各种进度测量值绘图,可以选择预定义的绘图,也可以自行编写绘图函数。传递名称、函数句柄或者由名称或函数句柄组成的元胞数组。对于自定义绘图函数,传递函数句柄。默认值为“无”([]):

  • 'optimplotx' 绘制当前点。

  • 'optimplotfunccount' 绘制函数计数。

  • 'optimplotfval' 绘制函数值。

  • 'optimplotresnorm' 绘制残差范数。

  • 'optimplotstepsize' 绘制步长。

  • 'optimplotfirstorderopt' 绘制一阶最优性测度。

自定义绘图函数使用与输出函数相同的语法。请参阅Optimization Toolbox 的输出函数和输出函数和绘图函数语法。

对于 optimset,名称为 PlotFcns。请参阅当前选项名称和旧选项名称。

SpecifyObjectiveGradient

如果为 false(默认值),则求解器使用有限差分逼近雅可比矩阵。如果为 true,则对于目标函数,求解器使用用户定义的雅可比矩阵(在 fun 中定义)或雅可比矩阵信息(使用 JacobMult 时)。

对于 optimset,名称为 Jacobian,值为 'on' 或 'off'。请参阅当前选项名称和旧选项名称。

StepTolerance

x 的终止容差,非负标量。对于 'trust-region-reflective' 和 'levenberg-marquardt' 算法,默认值为 1e-6;对于 'interior-point' 算法,默认值为 1e-10。请参阅容差和停止条件。

对于 optimset,名称为 TolX。请参阅当前选项名称和旧选项名称。

TypicalX

典型的 x 值。TypicalX 中的元素数等于 x0(即起点)中的元素数。默认值为 ones(numberofvariables,1)。求解器使用 TypicalX 缩放有限差分来进行梯度估计。

UseParallel

当为 true 时,求解器以并行方式估计梯度。要禁用,请将其设置为默认值 false。请参阅并行计算。

信赖域反射算法
JacobianMultiplyFcn

雅可比矩阵乘法函数,指定为函数句柄。对于大规模结构问题,此函数计算雅可比矩阵乘积 J*Y、J'*Y 或 J'*(J*Y),而并不实际构造 J。对于 lsqnonlin,函数的形式是

W = jmfun(Jinfo,Y,flag)

其中 Jinfo 包含有助于计算 J*Y (或 J'*Y 或 J'*(J*Y))的数据。对于 lsqcurvefit,函数的形式是

W = jmfun(Jinfo,Y,flag,xdata)

其中 xdata 是在 xdata 参量中传递的数据。

数据 Jinfo 是目标函数 fun 返回的第二个参量:

[F,Jinfo] = fun(x)
% or [F,Jinfo] = fun(x,xdata)

lsqcurvefit 传递数据 Jinfo、Y、flag,对于 lsqcurvefit,传递数据 xdata,然后函数 jmfun 计算指定结果。Y 是矩阵,其大小取决于 flag 的值。假设 m 指定目标函数 fun 的分量个数,并假设 n 指定 x 中问题变量的个数。雅可比矩阵的大小为 m×n,如 fun 中所述。jmfun 函数返回以下结果之一:

  • 如果 flag == 0,则 W = J'*(J*Y) 和 Y 的大小为 n×2。

  • 如果 flag > 0,则 W = J*Y 和 Y 的大小为 n×1。

  • 如果 flag < 0,则 W = J'*Y 和 Y 的大小为 m×1。

在每种情况下,都不会显式形成 J。求解器使用 Jinfo 计算乘法。有关如何为 jmfun 所需的额外参数提供值的信息,请参阅传递额外参数。

注意

'SpecifyObjectiveGradient' 必须设置为 true,求解器才能将 Jinfo 从 fun 传递到 jmfun。

有关类似示例,请参阅使用稠密结构 Hessian 和线性等式进行最小化和雅可比乘法函数与线性最小二乘法。

对于 optimset,名称为 JacobMult。请参阅当前选项名称和旧选项名称。

JacobPattern

用于有限差分的雅可比矩阵稀疏模式。当 fun(i) 依赖 x(j) 时,设置 JacobPattern(i,j) = 1。否则,设置 JacobPattern(i,j) = 0。换句话说,如果存在 ∂fun(i)/∂x(j) ≠ 0,则 JacobPattern(i,j) = 1。

如果在 fun 中不方便计算雅可比矩阵 J,但您可以确定(例如通过分析)fun(i) 何时取决于 x(j),请使用 JacobPattern。当您给出 JacobPattern 时,求解器可以通过稀疏有限差分来逼近 J。

如果结构未知,请不要设置 JacobPattern。默认行为是将 JacobPattern 视为由 1 组成的稠密矩阵。然后求解器在每次迭代中计算满有限差分逼近。对于大型问题,这可能会涉及高昂的计算成本,因此通常最好采用稀疏结构。

MaxPCGIter

PCG(预条件共轭梯度)迭代的最大次数,正标量。默认值为 max(1,numberOfVariables/2)。有关详细信息,请参阅大规模非线性最小二乘。

PrecondBandWidth

PCG 的预条件子上带宽,非负整数。PrecondBandWidth 的默认值是 Inf,这意味着使用直接分解(乔列斯基分解),而不是共轭梯度 (CG)。直接分解的计算成本较 CG 高,但所得的求解步质量更好。将 PrecondBandWidth 设置为 0 将使用对角预条件(上带宽为 0)。对于某些问题,中间带宽会减少 PCG 迭代的次数。

SubproblemAlgorithm

确定迭代步的计算方式。相比 'cg',默认值 'factorization' 采用的迭代步较慢,但更准确。请参阅信赖域反射最小二乘。

TolPCG

PCG 迭代的终止容差,正标量。默认值为 0.1。

莱文贝格-马夸特算法
InitDamping

莱文贝格-马夸特参数的初始值,正标量。默认值为 1e-2。有关详细信息,请参阅莱文贝格-马夸特方法。

ScaleProblem

'jacobian' 有时可以改善缩放不当问题的收敛;默认值为 'none'。

UseCodegenSolver

对使用目标硬件上运行的软件版本的指示,指定为 true 或默认 false。通过此选项,可以在生成代码或将代码部署到硬件之前检查求解器的行为。您可以在生成代码时包含该选项;该选项对代码生成没有影响,但保留该选项可以省去删除它的步骤。尽管生成的代码与 MATLAB 代码相同,但结果可能因链接的数学库不同而略有差异。

内点算法
BarrierParamUpdate

指定 fmincon 如何更新障碍参数(请参阅 fmincon 内点算法)。选项包括:

  • 'monotone'(默认值)

  • 'predictor-corrector'

此选项会影响求解器的速度和收敛,但效果不容易预测。

ConstraintTolerance

约束违反值的容差,非负标量。默认值为 1e-6。请参阅容差和停止条件。

对于 optimset,名称为 TolCon。请参阅当前选项名称和旧选项名称。

InitBarrierParam

初始障碍值,正标量。有时尝试高于默认值 0.1 的值可能会有所帮助,尤其是当目标或约束函数很大时。

SpecifyConstraintGradient

用户定义的非线性约束函数梯度。当设置为默认值 false 时,lsqcurvefit 通过有限差分估计非线性约束的梯度。当设置为 true 时,lsqcurvefit 预计约束函数有四个输出,如 nonlcon 中所述。

对于 optimset,名称为 GradConstr,值为 'on' 或 'off'。请参阅当前选项名称和旧选项名称。

SubproblemAlgorithm

确定迭代步的计算方式。默认值 'factorization' 通常比 'cg'(共轭梯度)更快,但对于具有稠密黑塞矩阵的大型问题,'cg' 可能更快。请参阅fmincon 内点算法。

对于 optimset,值为 'cg' 和 'ldl-factorization'。请参阅当前选项名称和旧选项名称。

示例: options = optimoptions('lsqcurvefit','FiniteDifferenceType','central')

问题结构体,指定为含有以下字段的结构体:

字段名称条目

objective

目标函数

x0

x 的初始点

xdata

目标函数的输入数据

ydata

目标函数匹配的输出数据

Aineq

线性不等式约束的矩阵

bineq

线性不等式约束的向量

Aeq

线性等式约束的矩阵

beq

线性等式约束的向量
lb由下界组成的向量
ub由上界组成的向量

nonlcon

非线性约束函数

solver

'lsqcurvefit'

options

用 optimoptions 创建的选项

您必须在 problem 结构体中至少提供 objective、x0、solver、xdata、ydata 和 options 字段。

数据类型: struct

输出参量

全部折叠

解,以实数向量或实数数组形式返回。x 的大小与 x0 的大小相同。通常情况下,当 exitflag 为正时,x 是该问题的局部解。有关解质量的信息,请参阅求解成功后。

残差范数的平方,以非负实数形式返回。resnorm 是在 x 处的残差的 2-范数平方:sum((fun(x,xdata)-ydata).^2)。

在解处的目标函数值,以数组形式返回。一般来说,residual = fun(x,xdata)-ydata。

求解器停止的原因,以整数形式返回。

1

函数收敛于解 x。

2

x 中的变化小于指定容差,或 x 处的雅可比矩阵未定义。

3

残差中的变化小于指定的容差。

4

搜索方向的相对量级小于步长容差。

0

迭代次数超过 options.MaxIterations 或函数计算次数超过 options.MaxFunctionEvaluations。

-1

绘图函数或输出函数停止了求解器。

-2

找不到可行点。边界 lb 和 ub 不一致,或求解器已在不可行点处停止。

有关优化过程的信息,以包含下列字段的结构体形式返回:

firstorderopt

一阶最优性的测度

iterations

执行的迭代次数

funcCount

函数计算的次数

cgiterations

PCG 迭代总次数(适用于 'trust-region-reflective' 和 'interior-point' 算法)

stepsize

x 中的最终位移

constrviolation

约束函数的最大值('interior-point' 算法)

bestfeasible

遇到的最佳(目标函数值最低)可行点('interior-point' 算法)。具有以下字段的结构体:

  • x

  • fval

  • firstorderopt

  • constrviolation

如果找不到可行点,则 bestfeasible 字段为空。为此,当约束函数的最大值不超过 options.ConstraintTolerance 时,点是可行的。

由于各种原因,bestfeasible 点可能与返回的解点 x 不同。有关示例,请参阅获取最佳可行点。

algorithm

使用的优化算法

message

退出消息

解处的拉格朗日乘数,以包含下列字段的结构体形式返回:

lower

对应于 lb 的下界

upper

对应于 ub 的上界

ineqlin

对应于 A 和 b 的线性不等式

eqlin

对应于 Aeq 和 beq 的线性等式

ineqnonlin

nonlcon 中与 ineqnonlin 函数对应的非线性不等式

eqnonlin

nonlcon 中与 eqnonlin 函数对应的非线性等式

解处的雅可比矩阵,以实矩阵形式返回。jacobian(i,j) 是 fun(i) 关于解 x 处的 x(j) 的偏导数。

对于在解处有活动约束的问题,jacobian 不适用于估计置信区间。

限制

  • 信赖域反射算法不能求解欠定方程组;它要求方程个数(即 F 的行维度)至少与变量个数一样。在欠定的情况下,lsqcurvefit 使用莱文贝格-马夸特算法。

  • lsqcurvefit 可以直接求解复数值问题。请注意,约束对于复数值没有意义,因为复数不能很好地排序;询问一个复数值是大于还是小于另一个复数值没有意义。对于具有边界约束的复数问题,请将变量分成实部和虚部。不要对复数数据使用 'interior-point' 算法。请参阅对复数值数据进行模型拟合。

  • 信赖域反射方法的预条件共轭梯度部分中使用的预条件子计算在计算预条件子之前形成 JTJ(其中 J 是雅可比矩阵)。因此,如果 J 的一行包含许多非零值(这会导致近乎稠密的乘积 JTJ),则可能导致大型问题的求解过程成本高昂。

  • 如果 x 的分量没有上界(或下界),lsqcurvefit 更倾向于 ub(或 lb)的对应分量设置为 inf(对于下界,则为 -inf),而不是任意但非常大的正数(对于下界,则为负数)。

您可以在 lsqnonlin、lsqcurvefit、fsolve 中使用信赖域反射算法求解中小规模问题,而无需计算 fun 中的雅可比矩阵或提供雅可比矩阵稀疏模式。(这也适用于使用 fmincon 或 fminunc 而不计算黑塞矩阵或提供黑塞矩阵稀疏模式的情况。)中小规模有多小?没有绝对的答案,因为这取决于您的计算机系统配置中的虚拟内存量。

假设您的问题有 m 个方程和 n 个未知数。如果命令 J = sparse(ones(m,n)) 导致您的计算机上出现 Out of memory 错误,则这肯定是因为问题太大。即使它没有导致错误,问题仍可能太大。只有运行它并查看 MATLAB 是否在系统可用的虚拟内存量内运行,您才能找到答案。

详细信息
全部折叠

算法

莱文贝格-马夸特和信赖域反射方法基于非线性最小二乘算法,这些算法也在 fsolve 中使用。

  • 默认的信赖域反射算法是一种子空间信赖域方法,基于 [1] 和 [2] 中所述的内部反射牛顿法。每次迭代都涉及使用预条件共轭梯度法 (PCG) 来近似求解大型线性系统。请参阅信赖域反射最小二乘。

  • 莱文伯格-马夸特方法在参考文献 [4]、[5] 和 [6] 中有详细介绍。请参阅莱文贝格-马夸特方法。

'interior-point' 算法使用 fmincon 'interior-point' 算法,但有一些修正。有关详细信息,请参阅针对约束最小二乘修正的 fmincon 算法。

替代功能

App

优化实时编辑器任务为 lsqcurvefit 提供了一个可视化界面。

参考

[1] Coleman, T.F. and Y. Li. “An Interior, Trust Region Approach for Nonlinear Minimization Subject to Bounds.” SIAM Journal on Optimization, Vol. 6, 1996, pp. 418–445.

[2] Coleman, T.F. and Y. Li. “On the Convergence of Reflective Newton Methods for Large-Scale Nonlinear Minimization Subject to Bounds.” Mathematical Programming, Vol. 67, Number 2, 1994, pp. 189–224.

[3] Dennis, J. E. Jr. “Nonlinear Least-Squares.” State of the Art in Numerical Analysis, ed. D. Jacobs, Academic Press, pp. 269–312.

[4] Levenberg, K. “A Method for the Solution of Certain Problems in Least-Squares.” Quarterly Applied Mathematics 2, 1944, pp. 164–168.

[5] Marquardt, D. “An Algorithm for Least-squares Estimation of Nonlinear Parameters.” SIAM Journal Applied Mathematics, Vol. 11, 1963, pp. 431–441.

[6] Moré, J. J. “The Levenberg-Marquardt Algorithm: Implementation and Theory.” Numerical Analysis, ed. G. A. Watson, Lecture Notes in Mathematics 630, Springer Verlag, 1977, pp. 105–116.

[7] Moré, J. J., B. S. Garbow, and K. E. Hillstrom. User Guide for MINPACK 1. Argonne National Laboratory, Rept. ANL–80–74, 1980.

[8] Powell, M. J. D. “A Fortran Subroutine for Solving Systems of Nonlinear Algebraic Equations.” Numerical Methods for Nonlinear Algebraic Equations, P. Rabinowitz, ed., Ch.7, 1970.

扩展功能

全部展开

版本历史记录

在 R2006a 之前推出

全部展开