Calibrate Multi-Sensor Systems
R2026bThe Multi‑Sensor Calibration Tools library provides algorithms, apps, and pipelines for estimating extrinsic parameters between cameras, lidars, and IMUs and performing robot hand-eye calibration. You can generate and detect calibration patterns, estimate intrinsic and extrinsic parameters for single and multiple sensors, and visualize calibration quality using 3‑D views, reprojection errors, and cross‑sensor overlays. The toolbox includes best‑practice guides and methodology pages that describe how to collect calibration data, set up sensors, and calibrate multi‑camera, lidar‑camera, camera-IMU, and hand‑eye systems. You can use the results, stored in parameter objects, to project data between sensor frames and integrate calibrated sensor poses into perception, mapping, and fusion pipelines.
To begin using the Multi‑Sensor Calibration Tools library, install it using the
installMultiSensorCalibrationTools function.
Apps
| Lidar Camera Calibrator | Find rotation and translation between lidar and camera |
| Multi-Camera Calibrator | Calibrate multiple cameras (Since R2026b) |
Functions
Topics
Get Started
- What Is Multi-Sensor Calibration?
Estimate the geometric relationships between multiple sensors mounted on the same platform. - What Is Multi-Camera Calibration?
Estimate the positions and orientations of cameras in a multi-camera system. - What Is Lidar-Camera Calibration? (Point Cloud Toolbox)
Fuse lidar and camera data. - What Is Camera-IMU Calibration? (Navigation Toolbox)
Estimate the SE(3) transformation that defines the spatial relationship between a camera and an IMU in a multi-sensor system. - What Is Robot Hand-Eye Calibration?
Understand moving and stationary robot camera configurations for hand-eye calibration. - What Is Camera Calibration?
Estimate the parameters of a lens and image sensor of an image or video camera. - Coordinate Systems
Specify pixel indices, spatial coordinates, and 3-D coordinate systems.
Data Collection and Preparation
- Calibration Patterns
Camera calibration using a checkerboard, circle grid, or custom detector pattern. - Data Collection Guidelines for Single-Camera Calibration
Set up your camera and capture camera calibration images to use with the calibrator app. - Data Collection Guidelines for Lidar-Camera Calibration (Point Cloud Toolbox)
Guidelines to help you achieve accurate results for lidar-camera calibration. - Data Collection Guidelines for Multi-Camera Calibration
Set up your camera, and capture camera calibration images for multi-camera calibration.
Calibrate Using Apps
- Using the Multi-Camera Calibrator App
Calibrate a multi-camera system to estimate the relative poses of cameras. - Get Started with Lidar Camera Calibrator (Point Cloud Toolbox)
Interactively calibrate lidar and camera sensors.
Calibrate Multi-Sensor System
- Calibrate a Multi-Sensor System Using MUN-FRL Dataset
This series of examples show how to calibrate a multi-sensor system.
- STEP 1: Calibrate Multi-Sensor Intrinsics Using MUN-FRL Dataset
- STEP 2: Calibrate Lidar-Camera Extrinsics Using MUN-FRL Dataset
- STEP 3: Calibrate Camera-IMU Extrinsics Using MUN-FRL Dataset
- STEP 4: Create Multi-Sensor System from Pairwise Calibrations Using MUN-FRL Dataset
- STEP 5: Validate Calibration by Building a Colorized 3-D Map Using MUN-FRL Dataset
Featured Examples
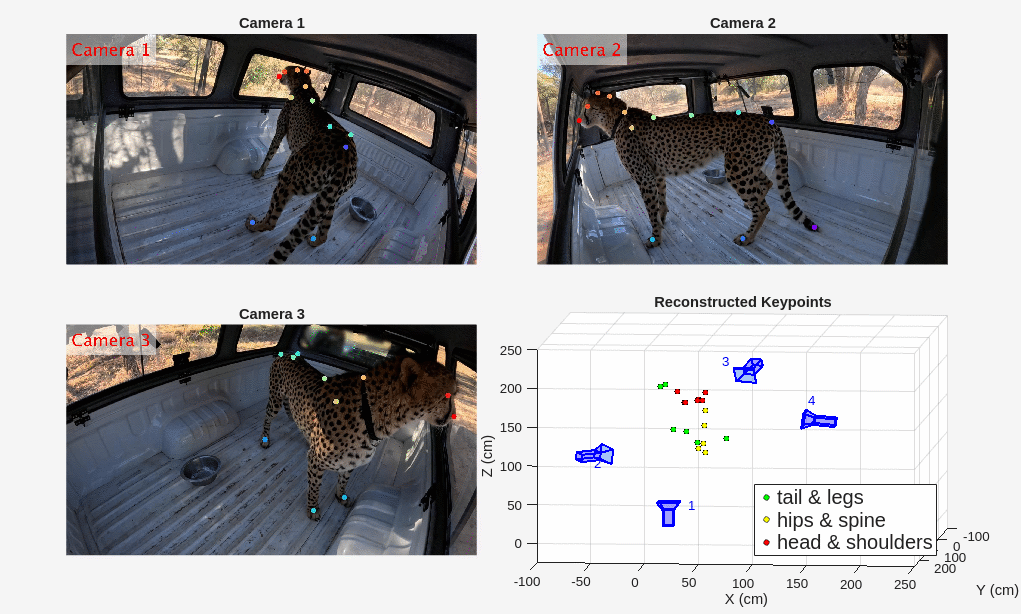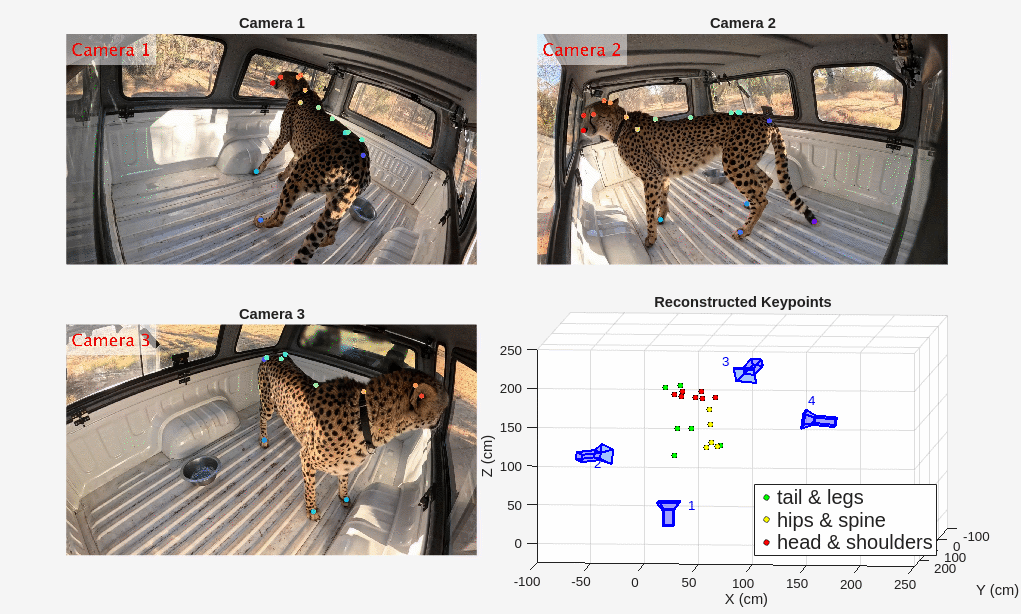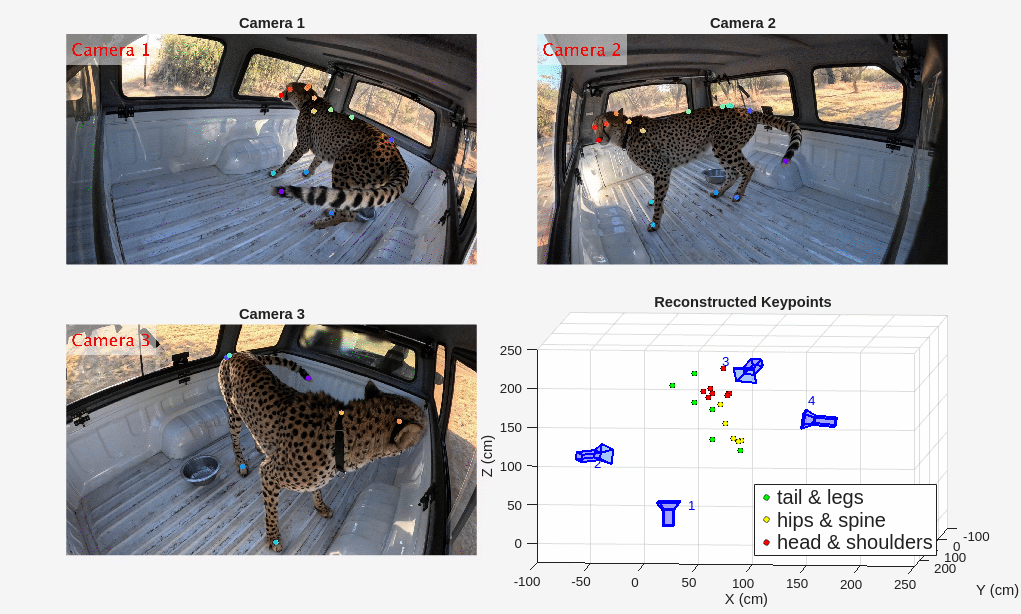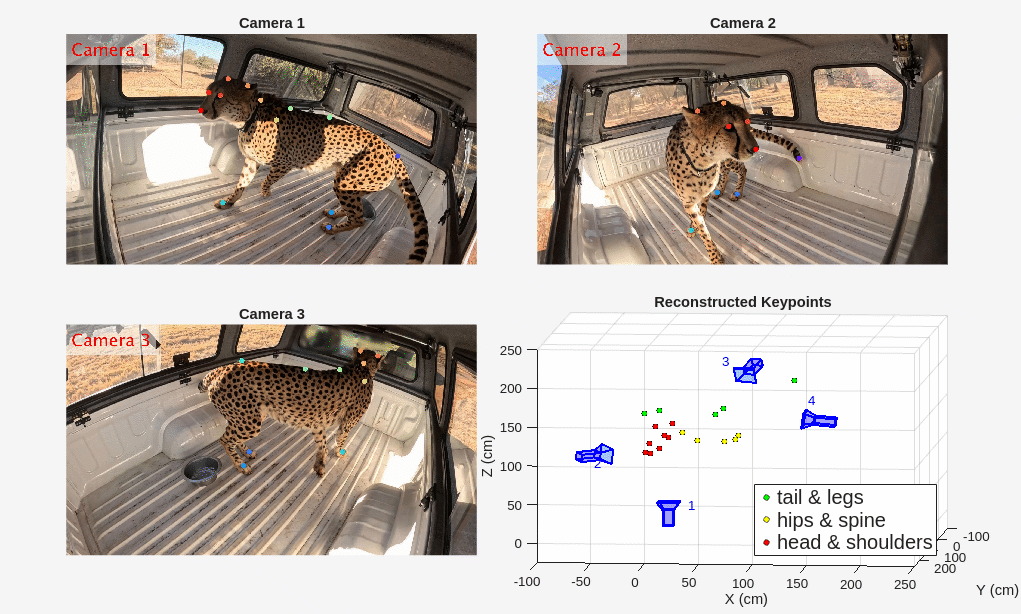
3-D Motion Reconstruction Using Multiple Cameras
Reconstruct 3-D motion of an object for use in a motion capture system consisting of multiple cameras.
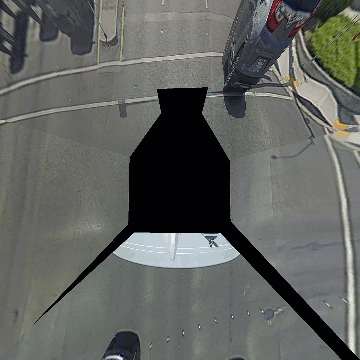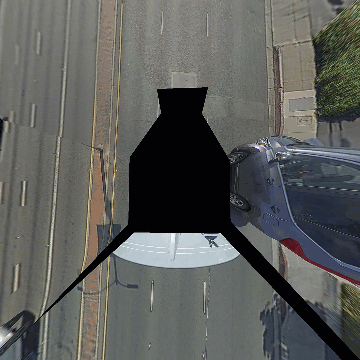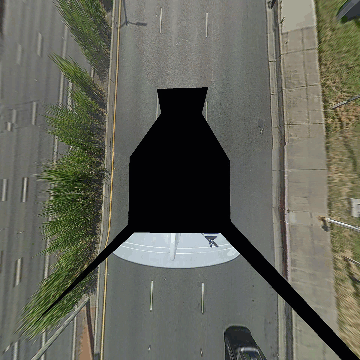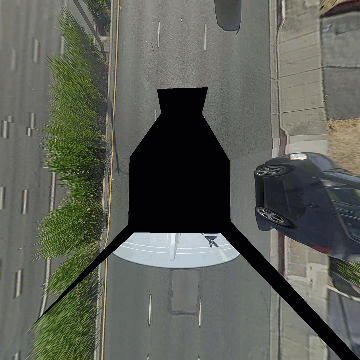
Create 360° Bird's-Eye-View Image Around a Vehicle
Create a 360° bird's-eye-view image around a vehicle for use in a surround view monitoring system. It then shows how to generate code for the same bird's-eye-view image creation algorithm and verify the results.
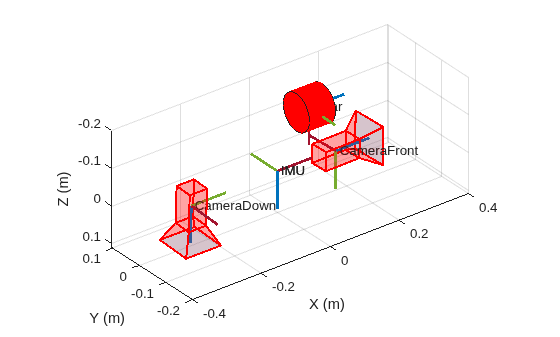
Validate Calibration by Building a Colorized 3-D Map Using MUN-FRL Dataset
Validate multi-sensor calibration by building a colorized 3-D map from flight data. The workflow fuses lidar, IMU, and camera data using the calibrated parameters, providing an end-to-end check that complements the static projection-based validation. While static validation checks pairwise extrinsics on calibration data, map building uses all parameters under real operating conditions including vibration and rapid motion.
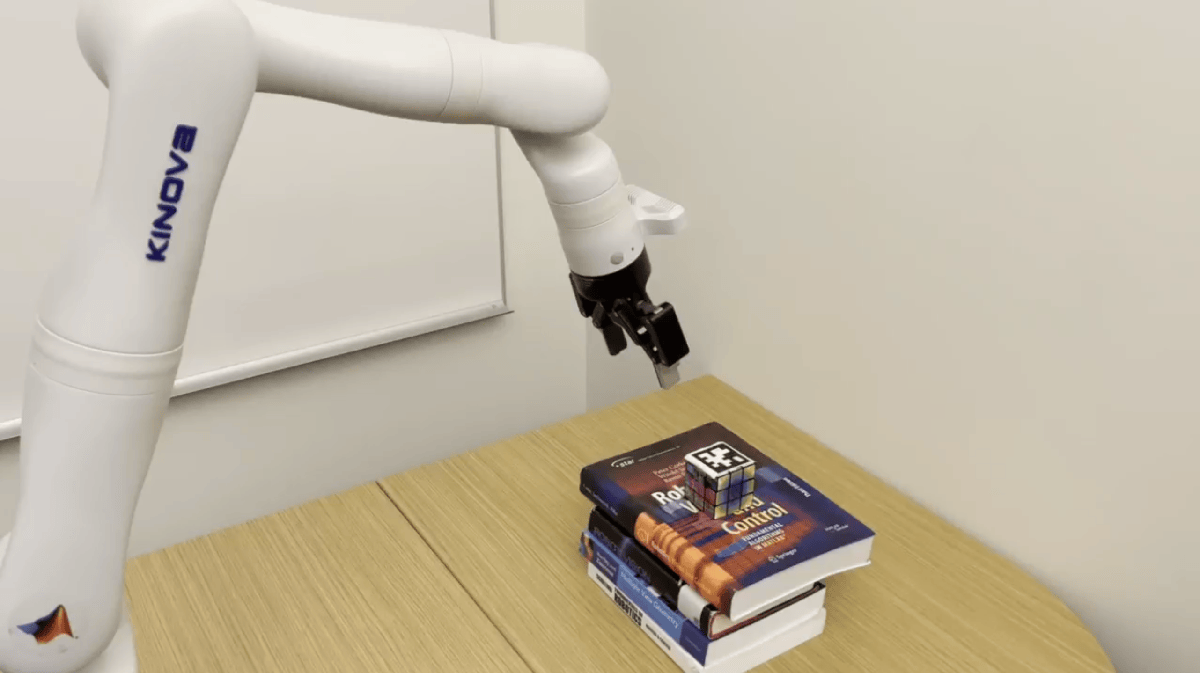
Estimate Pose of Moving Camera Mounted on a Robot
Perform and verify hand-eye calibration for a robot arm equipped with a camera.
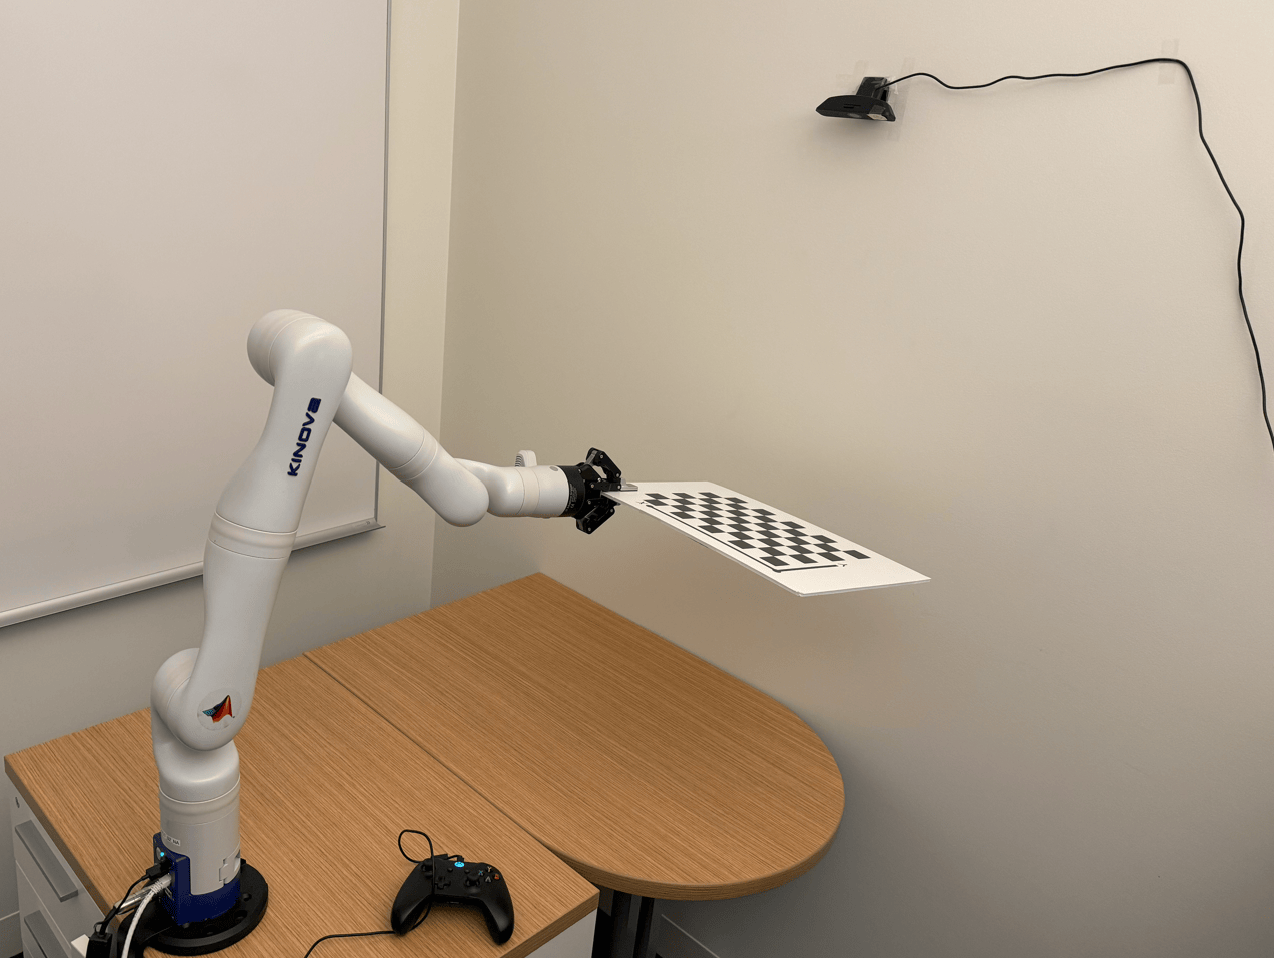
Estimate Pose of Fixed Camera Relative to Robot Base
Estimate the camera intrinsics for a fixed camera using hand-to-eye calibration.
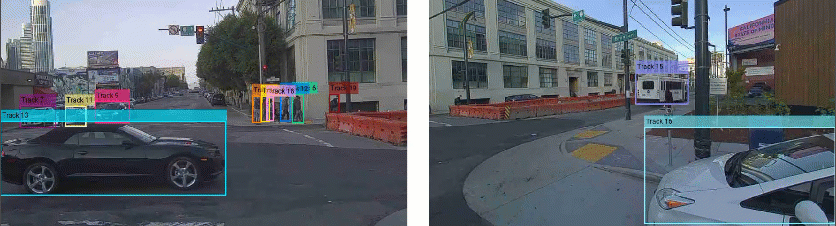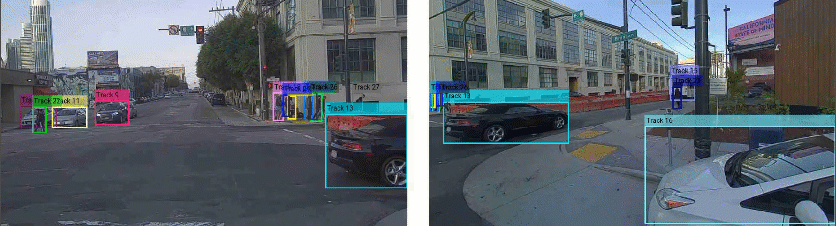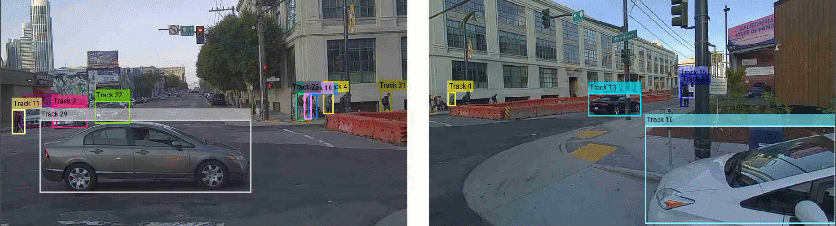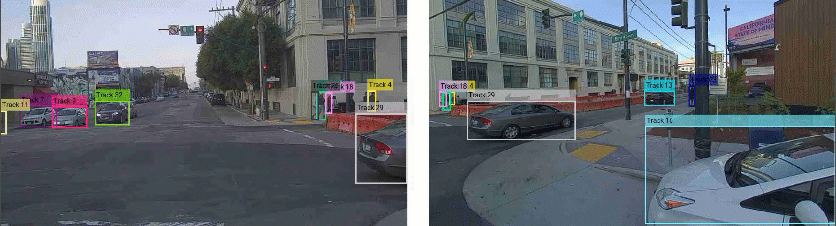
Track Objects Across Multiple Cameras Using Ground-Plane Fusion
Track vehicles and pedestrians across calibrated cameras by fusing ground-plane projections into globally consistent track IDs.

