标定相机
R2026a相机标定是通过使用包含标定图案的图像来估计相机参数的过程。这些参数包括相机内参、畸变系数和相机外参。使用这些相机参数可以消除图像中的镜头畸变效果,测量平面目标,基于多个相机重建三维场景,以及执行其他计算机视觉应用。
单击插图以查看相应主题。
鱼眼相机标定通过估计鱼眼镜头特有的参数和畸变系数来扩展此过程,这对于校正极端畸变以及在 SLAM、里程计、监控、VR 和图像拼接等应用中将图像点准确映射到真实世界坐标至关重要。多相机标定确保系统中的所有相机对场景几何具有一致的理解,从而支持三维运动捕获、重建和摄影测量等任务,而机器人手眼标定则确定机器人手臂与相机之间的空间关系,以实现精确的视觉伺服和交互。您可以使用相机标定器和相关函数进行单相机内参、外参和畸变标定,使用立体相机标定器和相关函数进行立体参数和相对方向标定,并使用专用的鱼眼标定函数进行畸变消除和精确的广角三维重建。
函数
主题
- 什么是相机标定?
估计图像或视频相机的镜头与图像传感器的参数。
- What Is Robot Hand-Eye Calibration?
Understand moving and stationary robot camera configurations for hand-eye calibration.
- What Is Multi-Camera Calibration?
Estimate the positions and orientations of cameras in a multi-camera system.
- Fisheye Calibration Basics
Fisheye camera model and calibration in MATLAB.
- Using the Single Camera Calibrator App
Prepare camera calibration images and estimate camera intrinsic parameters.
- Using the Stereo Camera Calibrator App
Calibrate a stereo camera, which you can then use to recover depth from images.
- Calibration Patterns
Camera calibration using a checkerboard, circle grid, or custom detector pattern.
- Data Collection Guidelines for Single-Camera Calibration
Set up your camera and capture camera calibration images to use with the calibrator app.
- Data Collection Guidelines for Multi-Camera Calibration
Set up your camera, and capture camera calibration images for multi-camera calibration.
- Point Feature Types
Choose functions that return and accept points objects for several types of features.
- 坐标系
指定像素索引、空间坐标和三维坐标系。
精选示例
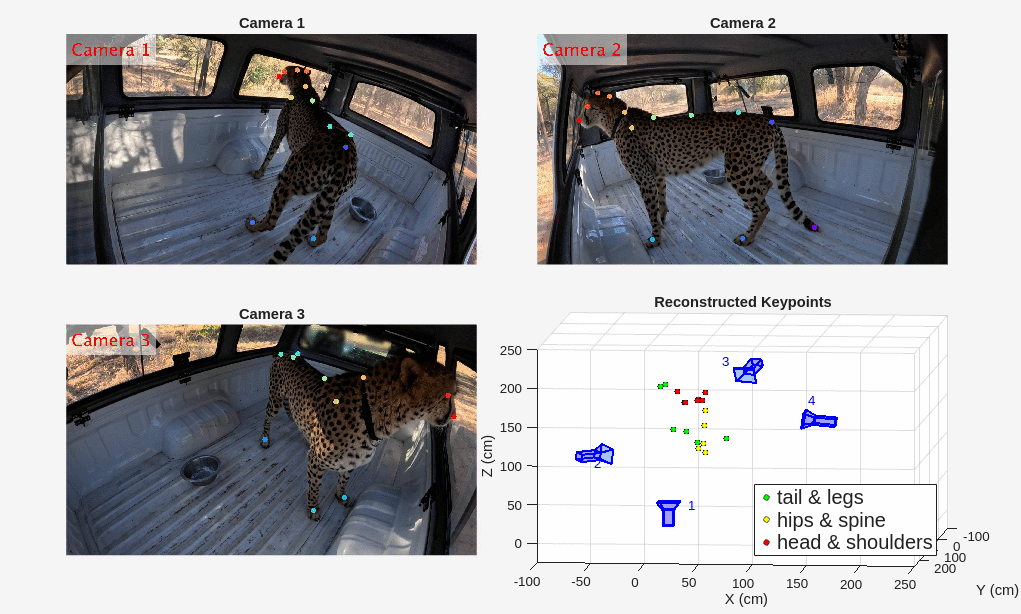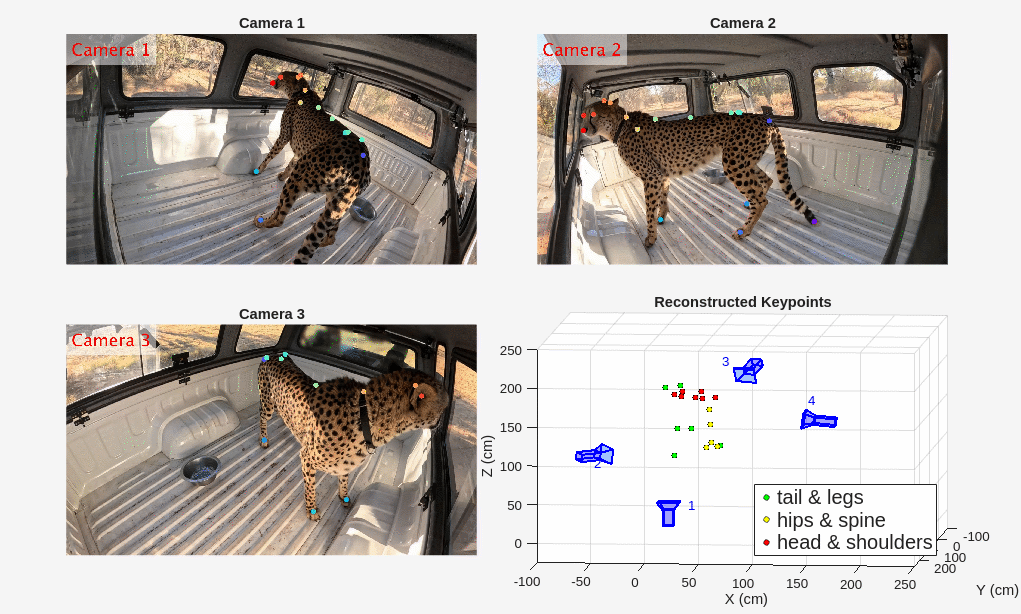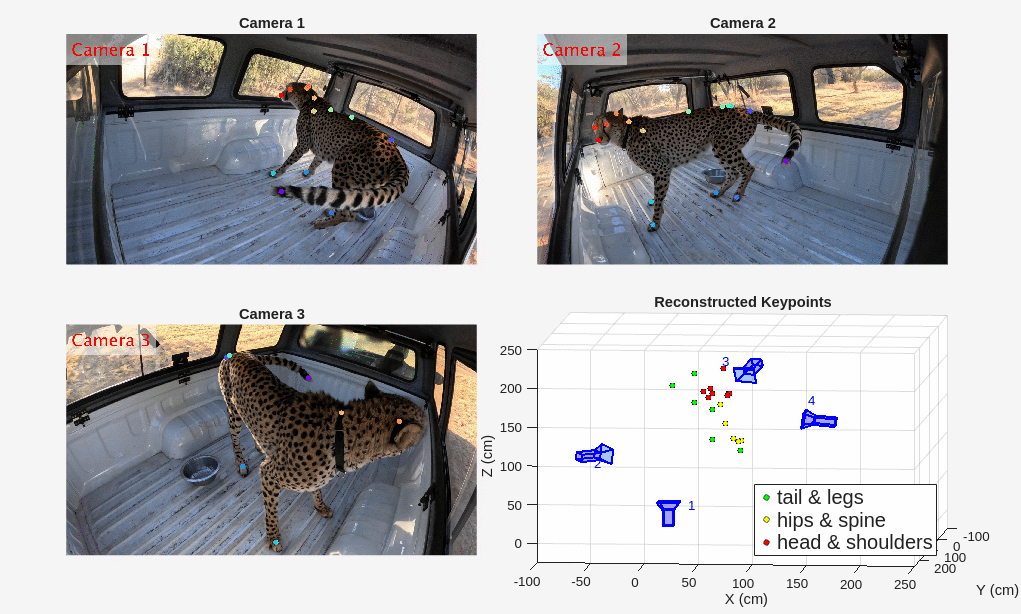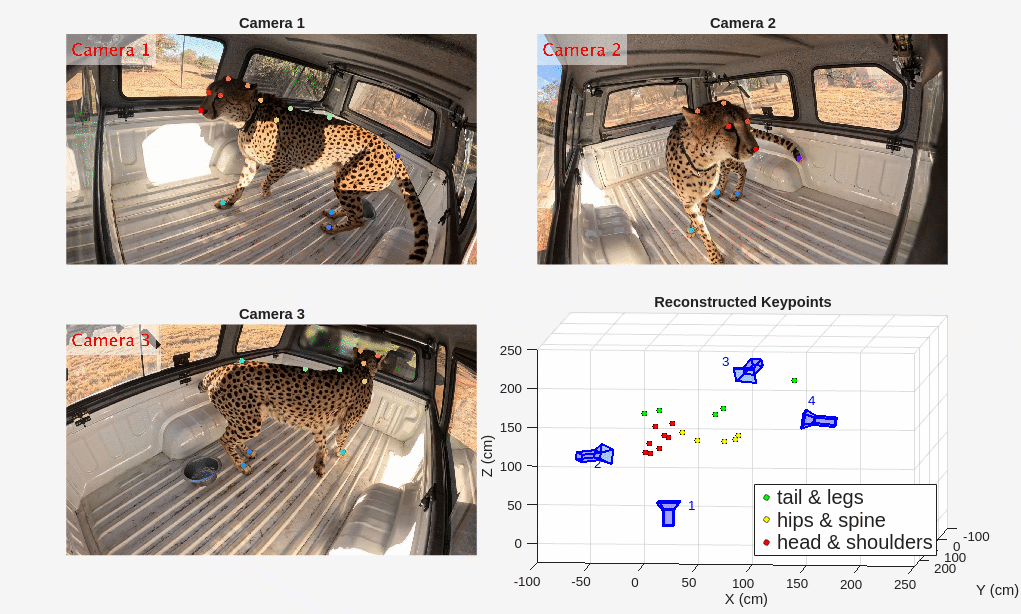
3-D Motion Reconstruction Using Multiple Cameras
Reconstruct 3-D motion of an object for use in a motion capture system consisting of multiple cameras.
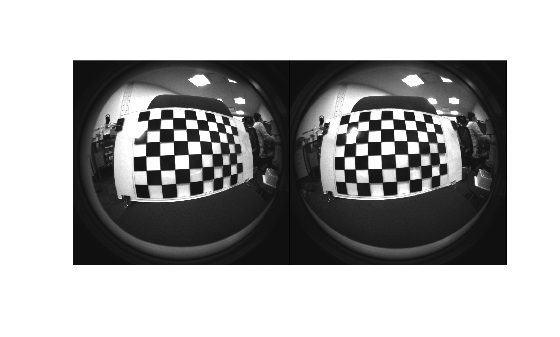
Stereo Fisheye Camera Calibration
Calibrate a stereo fisheye camera by determining each camera's intrinsic parameters and estimate the baseline between them.
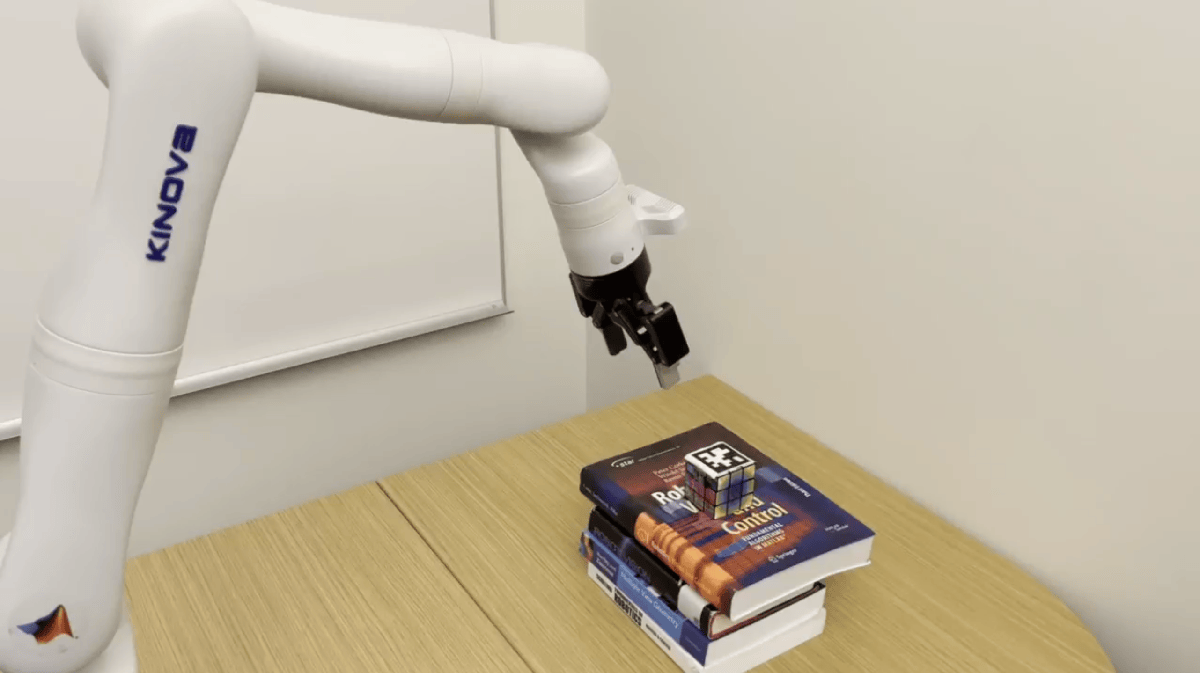
Estimate Pose of Moving Camera Mounted on a Robot
Perform and verify hand-eye calibration for a robot arm equipped with a camera.
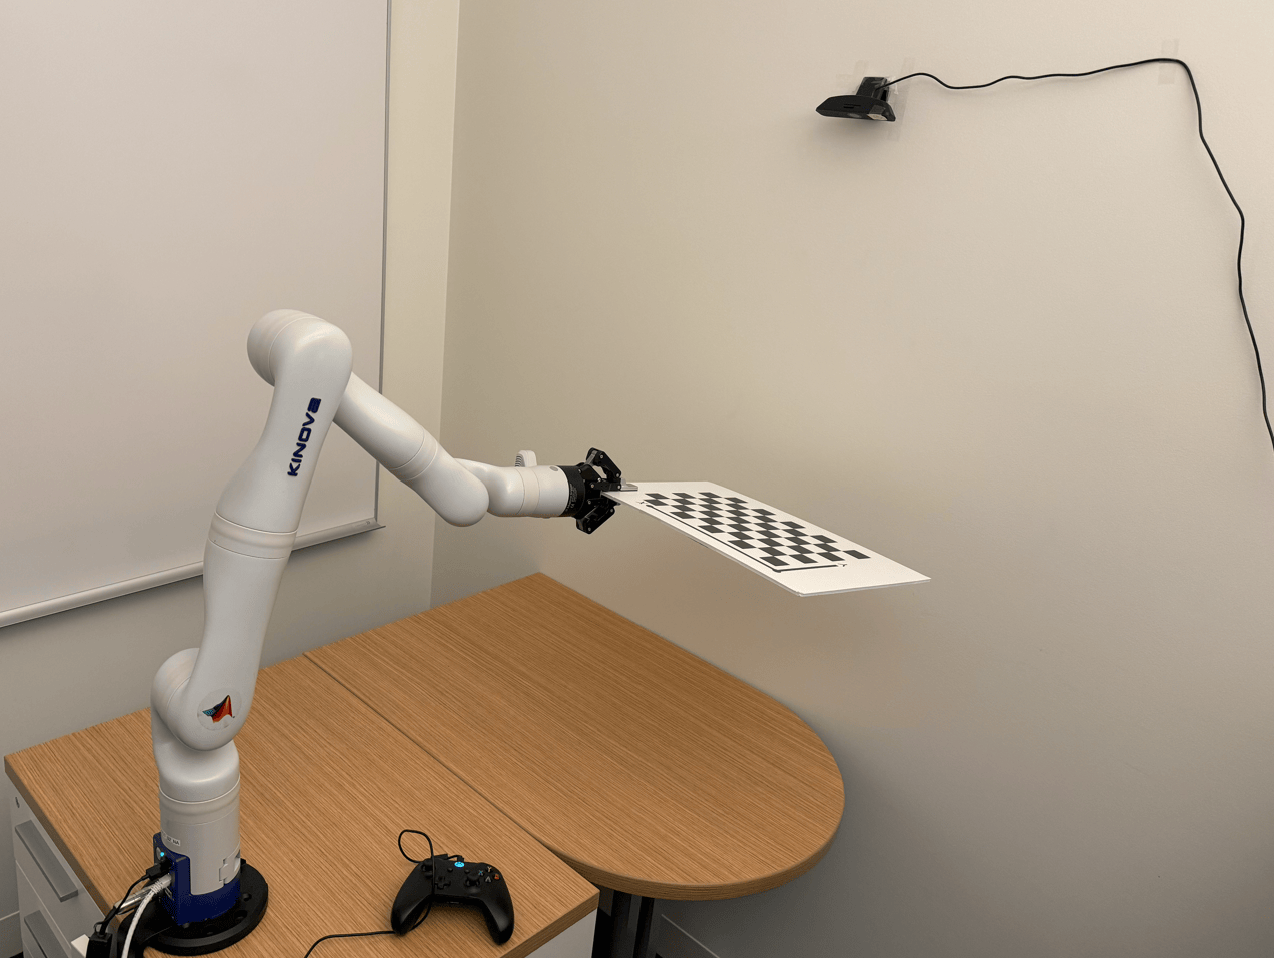
Estimate Pose of Fixed Camera Relative to Robot Base
Estimate the camera intrinsics for a fixed camera using hand-to-eye calibration.
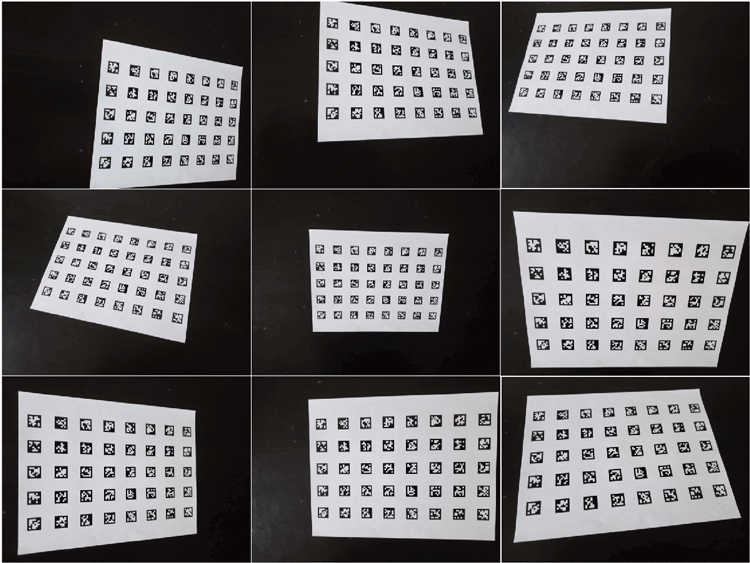
Camera Calibration Using Custom Planar Calibration Patterns
Detect and localize AprilTags in a calibration pattern.
Evaluating the Accuracy of Single Camera Calibration
Evaluate the accuracy of estimated camera parameters.
Measuring Planar Objects with a Calibrated Camera
Measure the diameter of coins in world units using a single calibrated camera.
Configure Monocular Fisheye Camera
Convert a fisheye camera model to a pinhole model.

